机器人编程六级 题库
在windows系统下,下列选项中,查看当前计算机的IP配置,对应的命令是?( )
一台拥有IP地址的主机,通过“IP地址+端口号”来提供多种服务,远程登录协议(SSH)所对应的端口是?( )
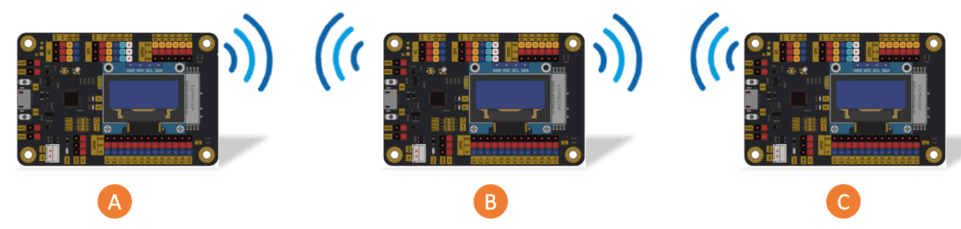
如下图所示,ESP32主控板A和C通过WIFI连接到主控板B,工作于AP模式的主控板是?( )
ESP32 for Arduino,HTTP类库提供的成员函数中,客户端向服务器端发送数据查询请求,该功能所对应的方法是?( )
ESP32 for Arduino ,I2C通信需将从设备的地址加入到发送数据队列,下列选项中,对应的成员函数是?( )
Wire.endTransmission()
ESP32 for Arduino I2C类库的成员函数available(),下列描述正确的是?( )
MPU6050姿态传感器的角速度传感器单元可以设置如下不同的量程,下列选项中关于测量精度说法正确的是?( )
SPI通信,下列选项中,关于数据线MISO描述正确的是?( )
ESP32 for Arduino SPI类库的下列成员函数中,用于发送和接受数据的成员函数是?( )
HTML文档中,下列选项中,标签<html>的作用是?( )
标记页面的标题
ESP32 for Arduino 提供的WiFi类库的成员函数中,返回softAP的IP地址所对应的成员函数是?( )
服务器返回的HTTP请求报文分为报文头部和报文主体两部分,两部分之间的分隔符是?( )
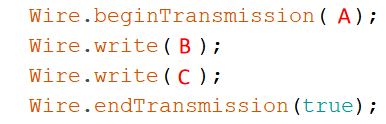
ESP32 主控板与外设模块通过I2C进行通信,部分程序如下,下列选项中,关于参数C说法正确的是?( )
24BJY48步进电机的转动控制,使用0/1表示电源的关闭和导通,当发送给步进电机的控制参数序列为[0B1100,0B0110,0B0011,0B1001,0B1100]时,步进电机的通电方式是?( )
三相单四拍
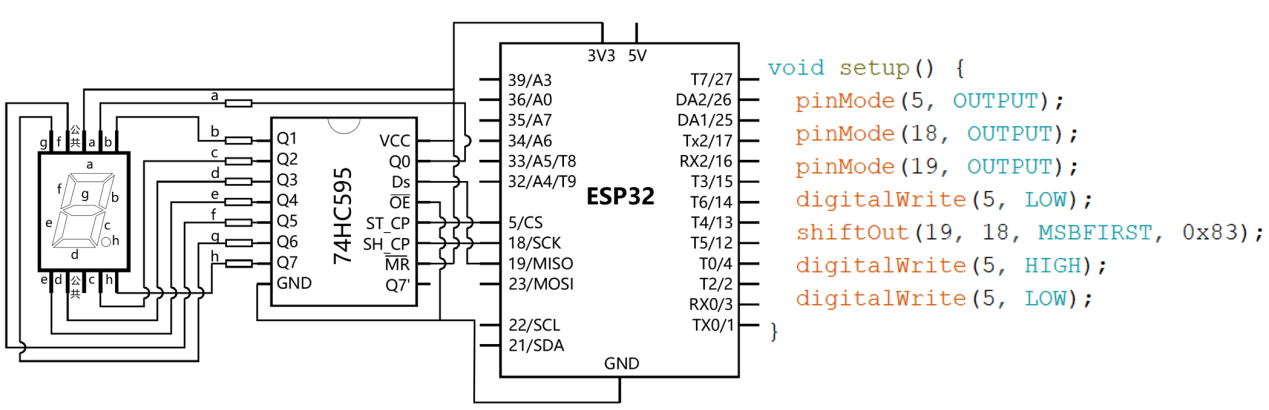
一位数码管和74HC595芯片连接,程序如下图所示,当程序运行时,数码管显示的字符是?( )