首页 › 题库 › 机器人编程考级 › 6 PID控制

机器人编程六级 题库

共 37 道题 ,第 1 / 2 页 · 按题型筛选,点「查看答案」核对解析
1 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制中P控制是指?

A
比例控制
B
积分控制
C
微分控制
D
闭环控制
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
2 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制中P控制是指?( )

A
比例控制
B
积分控制
C
微分控制
D
闭环控制
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
3 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.1 PID

PID控制中,能消除稳态误差的是?( )

A
P控制
B
D控制
C
I控制
D
PD控制
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
4 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制可以根据需要,进行多种组合,其中必须包含的控制是?( )

A
P控制
B
I控制
C
D控制
D
PID控制
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
5 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制器的下列控制中,会产生稳态误差的是?

A
P控制
B
I控制
C
D控制
D
ID控制
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
6 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制中P控制、I控制和D控制分别是?( )

A
积分控制、比例控制、微分控制
B
积分控制、微分控制、比例控制
C

比例控制、微分控制、积分控制

D

比例控制、积分控制、微分控制

答案与解析
正确答案:D
这道题暂未补解析。
题目详情
7 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制中P控制是指?( )

A
比例控制
B
积分控制
C
微分控制
D
开环控制
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
8 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制可以根据需要,进行多种组合,其中必须包含的控制是

A
比例控制
B
积分控制
C
微分控制
D
闭环控制
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
9 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制中P控制是指?

A
比例控制
B
积分控制
C
微分控制
D
闭环控制
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
10 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制器是比例-积分-微分控制器的简称,下列选项中,可单独使用的控制器有?( )

A
P控制
B
I控制
C
D控制
D
ID控制
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
11 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制器是比例-积分-微分控制器的简称,下列选项中,可消除稳态误差的控制器有?( )

A
P控制
B
I控制
C
D控制
D
ID控制
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
12 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制
PID控制器是比例-积分-微分控制器的简称,下列选项中,可产生稳态误差的是?( )
A
P控制
B
I控制
C
D控制
D
闭环控制
答案与解析
正确答案:A
分析控制器的输出机制:比例控制根据当前误差产生响应,无法消除静态偏差;积分控制对误差累积进行响应,能够逐步消除稳态误差;微分控制依据误差变化率调节,影响动态响应但不直接消除稳态误差;闭环控制为系统结构,其是否产生稳态误差取决于内部控制器类型。稳态误差的存在与控制器能否对持续存在的误差产生持续调节作用相关。比例项在误差小时输出小,可能不足以克服系统阻力;微分项在误差稳定时变化率为零,不再输出调节量;积分项只要存在误差就会持续累积,从而提供持续调节力。系统若缺乏对误差的累积响应能力,则可能残留稳态误差。
题目详情
13 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制器中,产生稳态误差的控制器是?( )

A
P控制
B
I控制
C
D控制
D
闭环控制
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
14 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

使用码盘光电模块控制左右两个直流马达转动一致,leftSum为左侧码盘光电模块的返回值,rightSum为右侧码盘光电模块的返回值,p为比例系数,leftPWM为左侧直流马达的PWM值,采用比例控制,通常情况下,下列选项中正确的是?( )

A
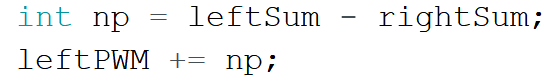
B
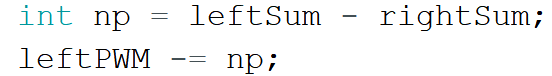
C
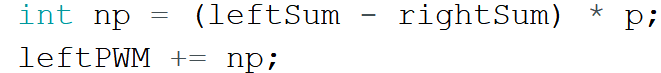
D
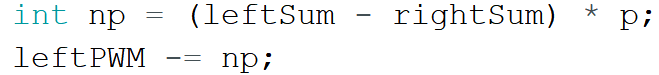
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
15 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.1 PID

PID控制器中,可消除稳态误差是?( )

A
P控制
B
I控制
C
D控制
D
中断控制
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
16 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.1 PID

下列所示的PID控制器选项中,不可缺少的是?( )

A
P控制
B
I控制
C
D控制
D

PID控制

答案与解析
正确答案:A
这道题暂未补解析。
题目详情
17 多选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

下列PID控制中,常用控制方式有( )。

A
P控制
B
I控制
C
D控制
D
PID控制
答案与解析
正确答案:A,D
这道题暂未补解析。
题目详情
18 多选题 适中 机器人编程考级 ·机器人编程六级 · 6.1 PID

下列选项中,常用的PID控制器有?( )

A
P控制
B
PI控制
C
PD控制
D
PID控制
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
19 多选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制器常用的控制方式有?( )

A
PI
B
PD
C
PID
D
P
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
20 多选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

下列所示的PID控制器选项中,常用的控制器有?( )

A
P控制
B
I控制
C
D控制
D
PID控制
答案与解析
正确答案:A,D
这道题暂未补解析。
题目详情