机器人编程七级 题库
共 92 道题
,第 1 / 5 页
· 按题型筛选,点「查看答案」核对解析
1
单选题
适中
关于Python列表的索引,下列描述正确的是?( )
A
列表的索引必须从0开始,不能使用负数
B
使用负数索引时,-1 永远表示列表的最后一个元素
C
如果列表长度为10,使用索引10可以访问最后一个元素
D
切片操作 list[a:b] 返回的元素包括索引a和索引b所对应的元素
答案与解析
正确答案:B
这道题暂未补解析。
2
单选题
适中
Python程序如下,该段程序执行后,变量a的结果是?( )
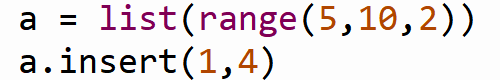
A
[5, 4, 10, 2]
B
[1, 2, 4, 5, 10]
C
[4, 5, 7, 9]
D
[5, 4, 7, 9]
答案与解析
正确答案:D
这道题暂未补解析。
3
单选题
适中
Python程序如下,该段程序执行后,变量b的结果是?( )

A
[0, 1, 2, 3, 4, 5, 6, 7, 8, 9]
B
[0, 2, 4, 6, 8, 10]
C
[1, 3, 5, 7, 9]
D
[0, 2, 4, 6, 8]
答案与解析
正确答案:C
这道题暂未补解析。
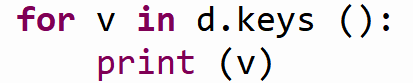
6
单选题
适中
二维NumPy数组a初始化语句如下,下列选项中描述错误的是?( )
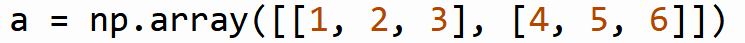
A
a.shape返回值为 (2, 3)
B
a.ndim返回值为 2
C
a.size返回值为6
D
a.shape[1]返回值为2
答案与解析
正确答案:D
这道题暂未补解析。
7
单选题
适中
NumPy数组arr初始化语句如下,下列选项中描述正确的是?( )
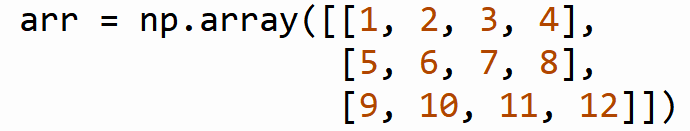
A
arr[1, :] 选取的是第一行所有元素
B
arr[:, 1] 选取的是第一列所有元素
C
arr[0:2, 0:2] 选取的是一个2x2的子矩阵,包含元素1,2,5,6
D
arr[arr > 5] 返回的是一个与原数组形状相同的布尔数组
答案与解析
正确答案:C
这道题暂未补解析。
8
单选题
适中
在OpenCV中,用于将图像保存到文件的函数是?( )
A
cv2.imshow()
B
cv2.imread()
C
cv2.destroyAllwindows()
D
cv2.imwrite()
答案与解析
正确答案:D
这道题暂未补解析。
9
单选题
适中
OpenCV提供了多种滤波器,下列选项中,均值滤波所对应的实现函数是?( )
A
cv2.blur()
B
cv2.GaussianBlur()
C
cv2.medianBlur()
D
cv2.boxFilter()
答案与解析
正确答案:A
这道题暂未补解析。
10
单选题
适中
OpenCV部分程序如下,图像“image.jpg”为1080x1920分辨率的彩色图像,下列说法正确的是?( )
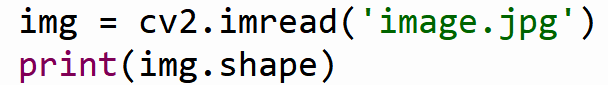
A
(1080, 1920)
B
(1920, 1080)
C
(1080, 1920, 3)
D
(3, 1080, 1920)
答案与解析
正确答案:C
这道题暂未补解析。
11
单选题
适中
下列选项中,设置RDK X3 引脚编码与引脚物理序号一致的函数是?( )
A
GPIO.setmode(BOARD)
B
GPIO.setmode(GPIO.BOARD)
C
GPIO.setup(BCM)
D
GPIO.setup(GPIO.BCM)
答案与解析
正确答案:B
这道题暂未补解析。
12
单选题
适中
下列选项中,用于设置RDK X3 引脚工作模式的函数是?( )
A
GPIO.setmode()
B
GPIO.input()
C
GPIO.output()
D
GPIO.setup()
答案与解析
正确答案:D
这道题暂未补解析。
13
单选题
适中
下列选项中,可查看当前目录下所有文件(包括隐藏文件)详细信息的命令是?( )
A
ls -l
B
ls -a
C
ls -la
D
ls -lh
答案与解析
正确答案:C
这道题暂未补解析。
15
单选题
适中
关于管道符 ‘|’ 的作用,下列说法正确的是?( )
A
将前一个命令的输出作为后一个命令的输入
B
同时执行多个命令
C
将命令放入后台运行
D
连接两个文件
答案与解析
正确答案:A
这道题暂未补解析。
16
单选题
适中
下列选项中,用于在Linux系统间建立安全远程连接的命令是?( )
A
ssh
B
ping
C
nmcli
D
ifconfig
答案与解析
正确答案:A
这道题暂未补解析。
18
单选题
适中
下列选项中,用于创建ROS2功能包的命令是?( )
A
ros2 pkg prefix
B
ros2 pkg create
C
ros2 pkg list
D
ros2 pkg executables
答案与解析
正确答案:B
这道题暂未补解析。
19
单选题
适中
下列选项中,用于编译工作空间下所有功能包的命令是?( )
A
colcon ament_python
B
ros2 pkg create
C
ros2 run
D
colcon build
答案与解析
正确答案:D
这道题暂未补解析。
20
单选题
适中
下列选项中,关于ROS2 Python接口库rclpy的rclpy.spin()函数功能描述正确的是?( )
A
ROS2 Python接口初始化
B
关闭ROS2 Python接口
C
销毁节点对象
D
保持节点运行并响应回调函数
答案与解析
正确答案:D
这道题暂未补解析。