首页 › 题库 › 机器人编程考级 › 机器人编程七级

机器人编程七级 题库

共 92 道题 ,第 5 / 5 页 · 按题型筛选,点「查看答案」核对解析

81 简答题 偏难 机器人编程考级 ·机器人编程七级 · 1 Python程序设计

下列选项中,描述正确的有?( )

答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
82 简答题 偏难 机器人编程考级 ·机器人编程七级 · 1 Python程序设计

下列关于文件写入模式的选项中,描述正确的是?( )

答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
83 简答题 偏难 机器人编程考级 ·机器人编程七级 · 1 Python程序设计

关于Python的字典,下列选项中描述正确的是?( )

答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
84 简答题 偏难 机器人编程考级 ·机器人编程七级 · 3 RDK X3程序设计

下列选项中,和网络操作相关的命令有?( )

答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
85 简答题 偏难 机器人编程考级 ·机器人编程七级 · 4 ROS基础

下列选项中,与ROS2服务通信相关的有?( )

答案与解析
正确答案:C,D
这道题暂未补解析。
题目详情
86 简答题 偏难 机器人编程考级 ·机器人编程七级 · 3 RDK X3程序设计

下列选项中,和节点node相关的ros命令有?( )

答案与解析
正确答案:A,B
这道题暂未补解析。
题目详情
87 简答题 适中 机器人编程考级 ·机器人编程七级 · 未分类
下列选项中,可创建NumPy数组的有?( )
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
88 简答题 适中 机器人编程考级 ·机器人编程七级 · 未分类

列表lst初始化语句如下,下列选项中,可删除lst列表中元素3的有?( )

答案与解析
正确答案:A,C,D
这道题暂未补解析。
题目详情
89 简答题 适中 机器人编程考级 ·机器人编程七级 · 未分类
下列选项中,可返回到用户主目录的命令是?( )
答案与解析
正确答案:A,B
这道题暂未补解析。
题目详情
90 简答题 适中 机器人编程考级 ·机器人编程七级 · 未分类
关于 ros2 pkg create 命令的基本功能,下列说法正确的有?( )
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
91 简答题 适中 机器人编程考级 ·机器人编程七级 · 未分类
ROS2工作空间的下列子文件夹中,由colcon build命令创建的有?( )
答案与解析
正确答案:B,C,D
这道题暂未补解析。
题目详情
92 简答题 适中 机器人编程考级 ·机器人编程七级 · 未分类

主题:圆心跟踪装置

器件:RDK X3主控板、摄像头、LED灯模块(或扩展板板载LED)、视频采集A4样张及相关辅件。

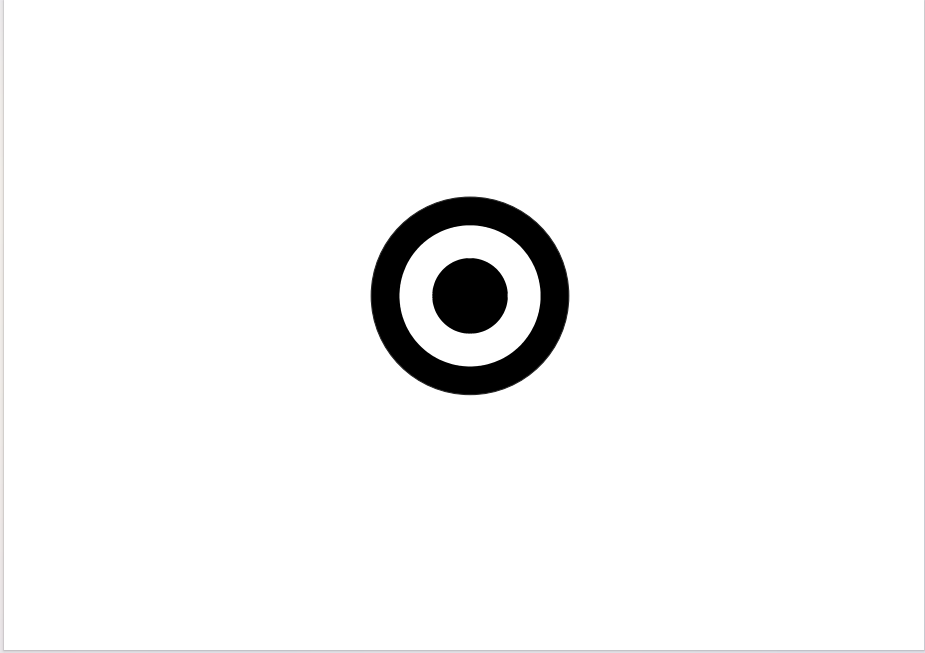
任务要求:在视频采集A4样张上有黑色同心圆环,将样张置于摄像头前,通过摄像头检测样张,为了避免干扰,摄像头采集的图像内容仅限于样张。

具体任务要求如下:

任务装置运行于RDK X3。本地计算机远程登录RDK X3,显示运行结果。

任务装置的程序实现必须基于ROS。设立两个节点,一个节点从摄像头获取图像数据,另一个节点接收图像数据并进行目标检测。

程序运行时,将样张置于摄像头前,实现将最内侧黑色实心圆的外轮廓边缘以绿色线条标识。

实现在黑色实心圆的圆心位置,绘制红色十字交叉线,表明捕捉黑色实心圆成功,红色十字交叉线随着黑色实心圆圆心的移动而移动。

任务装置启动后LED灯点亮,当捕捉黑色实心圆成功后,LED灯闪烁。

未作规定处可自行处理,无明显与事实违背即可。

说明:实操题完成过程中,可参考教材。请考生在考试结束前,按照如下要求提交相关文件。

将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS7_身份证号,大小5M以下;

将程序文件通过“上传附件”按钮进行上传。

评分项:

器件及器件连接(20分)

 摄像头连接到RDK X3;(10分)

 本地计算机远程登录到RDK X3。(10分)

功能实现(80分)

 实现了2个节点间的数据通信;(10分)

 实现在屏幕上以绿色线条标识最内侧黑色实心圆的外轮廓;(10分)

 实现随着样张的移动,绿色标识线条随着样张的移动而移动;(10分)

 实现在黑色实心圆的圆心位置,显示红色十字交叉线,红色十字交叉线随着圆心的移动而移动;(15分)

 实现装置启动后,LED灯点亮;(10分)

 实现当捕捉黑色实心圆成功后,LED灯闪烁。(25分)
答案与解析
参考答案

暂无

题目详情