首页 › 题库 › 机器人编程考级 › 机器人编程七级

机器人编程七级 题库

共 92 道题 ,第 4 / 5 页 · 按题型筛选,点「查看答案」核对解析
61 判断题 偏易 机器人编程考级 ·机器人编程七级 · 1 Python程序设计

列表和元组的区别仅在于括号不同,功能完全一致。( )

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
62 判断题 偏易 机器人编程考级 ·机器人编程七级 · 2 OpenCV图像处理

Canny边缘检测一般用于识别图像中的圆和直线。( )

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
63 判断题 偏易 机器人编程考级 ·机器人编程七级 · 3 RDK X3程序设计

RDK X3 Hobot.GPIO支持2个PWM通道。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
64 判断题 偏易 机器人编程考级 ·机器人编程七级 · 3 RDK X3程序设计

Linux的pwd命令用于显示当前工作目录的完整路径。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
65 判断题 偏易 机器人编程考级 ·机器人编程七级 · 4 ROS基础

ROS并不是一个真正的操作系统,而是安装在现有操作系统上的软件库和工具集。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
66 判断题 偏易 机器人编程考级 ·机器人编程七级 · 1 Python程序设计

对于两个集合a和b,操作a - b 和 b - a 的结果是相同的。( )

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
67 判断题 偏易 机器人编程考级 ·机器人编程七级 · 2 OpenCV图像处理

OpenCV中的霍夫变换只能用于检测直线,不能用于检测圆形。( )

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
68 判断题 偏易 机器人编程考级 ·机器人编程七级 · 1 Python程序设计

“一切皆文件”是Linux系统设计的核心思想之一。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
69 判断题 偏易 机器人编程考级 ·机器人编程七级 · 1 Python程序设计

在Linux中,文件名严格区分大小写。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
70 判断题 偏易 机器人编程考级 ·机器人编程七级 · 4 ROS基础

在ROS中,最小功能单位是节点(node)。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
71 判断题 适中 机器人编程考级 ·机器人编程七级 · 未分类

Python中,函数以元组的形式返回多个返回值。( )

A
正确
B
错误
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
72 判断题 适中 机器人编程考级 ·机器人编程七级 · 未分类

Canny边缘检测后的结果是一个二值图像。( )

A
正确
B
错误
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
73 判断题 适中 机器人编程考级 ·机器人编程七级 · 未分类

可以通过hrut_somstatus命令获取RDK X3的温度及负载信息。( )

A
正确
B
错误
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
74 判断题 适中 机器人编程考级 ·机器人编程七级 · 未分类

Ubuntu环境下,打开终端窗口的快捷键是Ctrl+Alt+T。( )

A
正确
B
错误
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
75 判断题 适中 机器人编程考级 ·机器人编程七级 · 未分类

Ubuntu每次新开一个终端,都必须重新执行 source install/setup.bash 命令才能使用工作空间中的功能包。( )

A
正确
B
错误
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
76 简答题 偏难 机器人编程考级 ·机器人编程七级 · 2 OpenCV图像处理

主题:车道线检测装置

器件:RDK X3主控板,摄像头,视频采集A4样张及相关辅件。

任务要求:在视频采集A4样张上有两条不平行的黑色实线,用于模拟车道两侧的车道分隔线。将样张置于摄像头前,为了避免干扰,摄像头采集的图像内容仅限于样张。具体任务要求如下:

(1) 任务装置运行于RDK X3。本地计算机远程登录RDK X3,显示运行结果;

(2) 任务装置的程序实现必须基于ROS。设立两个节点,一个节点从摄像头获取图像数据,另一个节点接收图像数据并进行车道分隔线数据处理;

(3) 程序运行时,将样张置于摄像头前,实现将车道分隔线的边缘以绿色线条标识,如图1所示;
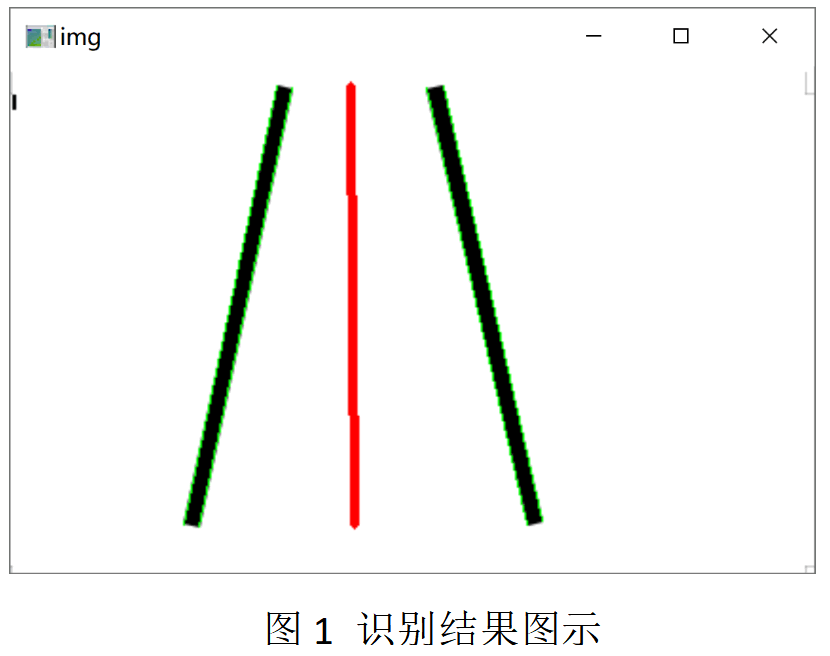
(4) 对采集到的车道分隔线数据进行处理,在车道的中心绘制一条红色的线段,用于标识车道的中线,如图1所示;

(5) 标识的车道分隔线和车道中线随着样张位置的变化而变化; 

(6) 未作规定处可自行处理,无明显与事实违背即可。

说明:请考生在考试结束前,按照如下要求提交相关文件。

(1) 将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS7_身份证号,大小5M以下;

(2) 将程序文件通过“上传附件”按钮进行上传。

参考资料:

(1) 可参考教材。

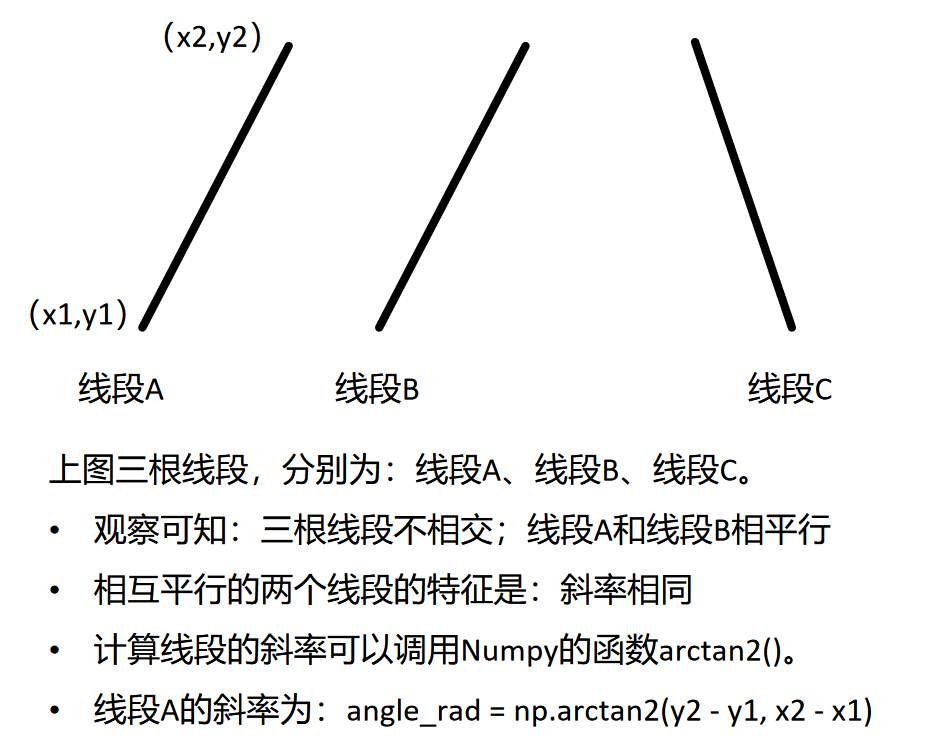
(2) 关于线段坐标和斜率的相关知识如下:
评分项:

1. 器件及器件连接(20分)

2. 功能实现(80分)

(1) 编程实现2个节点;(15分)

(2) 实现了2个节点间的数据通信;(15分)

(3) 实现了在屏幕上以绿色线条标识车道分隔线(局部或全部标识均可,但两条车道分割线均需有标识线,如仅标识一条车道分割线,得0分);(15分)

(4) 实现了随着样张的移动,绿色标识线条随着样张的移动而移动;(15分)

(5) 实现在屏幕上正确显示红色的车道中线;(10分)

(6) 实现红色中线标识线随着样张的移动而移动。(10分)

答案与解析
参考答案

暂无

题目详情
77 简答题 偏难 机器人编程考级 ·机器人编程七级 · 1 Python程序设计

关于Python集合的特性,下列选项中描述正确的有?( )

答案与解析
正确答案:A,B,D
这道题暂未补解析。
题目详情
78 简答题 偏难 机器人编程考级 ·机器人编程七级 · 1 Python程序设计

下列选项中,属于字典的方法有?( )

答案与解析
正确答案:B,C,D
这道题暂未补解析。
题目详情
79 简答题 偏难 机器人编程考级 ·机器人编程七级 · 3 RDK X3程序设计

下列选项中,用于Ubuntu系统软件包管理的命令有?( )

答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
80 简答题 偏难 机器人编程考级 ·机器人编程七级 · 3 RDK X3程序设计

使用ros2 pkg create命令建立功能包时,设置功能包编程语言的参数有?( )

答案与解析
正确答案:A,B
这道题暂未补解析。
题目详情