机器人编程七级 题库
共 92 道题
,第 2 / 5 页
· 按题型筛选,点「查看答案」核对解析
22
单选题
适中
下列选项中,可以生成一个包含10以内所有偶数列表的是?( )
A
[x for x in range(10) if x % 2 == 0]
B
[x if x % 2 == 0 for x in range(10)]
C
[x for x in range(10) where x % 2 == 0]
D
[for x in range(10) if x % 2 == 0]
答案与解析
正确答案:A
这道题暂未补解析。
23
单选题
适中
字典msg内容如下,下列选项中,可实现从字典msg中删除键‘name’同时返回其对应的值的是?( )
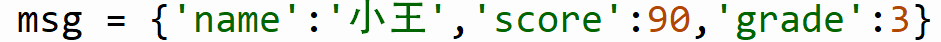
A
msg.remove(‘name’)
B
msg.pop(‘name’)
C
del msg[‘name’]
D
del msg[‘name’]
答案与解析
正确答案:B
这道题暂未补解析。
24
单选题
适中
要导入模块math中的sqrt函数,下列选项中正确的是?( )
A
import sqrt from math
B
from math import sqrt
C
include math.sqrt
D
load math.sqrt
答案与解析
正确答案:B
这道题暂未补解析。
25
单选题
适中
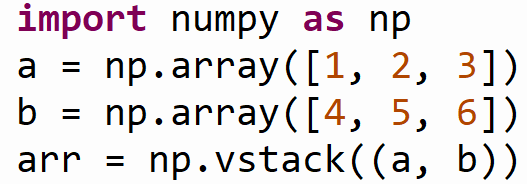
Python程序如下,该段程序执行后,arr.shape的值是?( )
A
(3, 2)
B
(2, 3)
C
(6,)
D
(2, 2)
答案与解析
正确答案:B
这道题暂未补解析。
27
单选题
适中
关于NumPy库,以下说法正确的是?( )
A
NumPy是Python标准库的一部分,无需安装即可使用
B
NumPy数组(ndarray)与Python列表(list)在处理数值计算时效率相当
C
NumPy数组中的所有元素必须是相同的数据类型
D
NumPy主要用于图形用户界面(GUI)开发
答案与解析
正确答案:C
这道题暂未补解析。
29
单选题
适中
在OpenCV中,用于读取图像的函数是?( )
A
cv2.read_image()
B
cv2.imread()
C
cv2.load_image()
D
cv2.image_read()
答案与解析
正确答案:B
这道题暂未补解析。
30
单选题
适中
在OpenCV中,Canny边缘检测算法在OpenCV中的实现函数是?( )
A
cv2.edgeDetect()
B
cv2.findEdges()
C
cv2.Canny()
D
cv2.edgeCanny()
答案与解析
正确答案:C
这道题暂未补解析。
31
单选题
适中
下列选项中,设置RDK X3 引脚编码模式为BCM的是?( )
A
GPIO.setMode(BCM)
B
GPIO.setMode(GPIO.BCM)
C
GPIO.setmode(BCM)
D
GPIO.setmode(GPIO.BCM)
答案与解析
正确答案:D
这道题暂未补解析。
33
单选题
适中
RDK X3Hobot.GPIO的成员函数ChangeDutyCycl(),下列选项中,关于该函数描述正确的是?( )
A
设置中断为上升沿
B
设置中断为下降沿
C
设置PWM输出的占空比
D
设置PWM输出的频率
答案与解析
正确答案:C
这道题暂未补解析。
34
单选题
适中
Linux终端窗口命令提示符如下,其中计算机的主机名是?( )

A
user
B
hostname
C
current
D
dir
答案与解析
正确答案:B
这道题暂未补解析。
35
单选题
适中
下列选项中,关于命令pwd描述正确的是?( )
A
打印当前工作目录
B
创建新目录
C
复制文件或目录
D
显示当前工作目录的绝对路径
答案与解析
正确答案:D
这道题暂未补解析。
36
单选题
适中
命令 rm -r directory_name 的作用是?( )
A
删除directory_name目录
B
递归删除directory_name目录及其中的所有内容
C
重命名directory_name目录
D
创建directory_name目录
答案与解析
正确答案:B
这道题暂未补解析。
38
单选题
适中
下列选项中,用于运行指定功能包节点程序的命令是?( )
A
ros2 run
B
ros2 pkg create
C
ros2 pkg list
D
ros2 pkg executables
答案与解析
正确答案:A
这道题暂未补解析。
39
单选题
适中
ROS2 Python接口库rclpy的下列函数中,具有保持节点运行并响应回调函数功能的是?( )
A
rclpy.init()
B
rclpy.spin()
C
rclpy.destroy_node()
D
rclpy.shutdown()
答案与解析
正确答案:B
这道题暂未补解析。
40
单选题
适中
使用ros2 pkg create命令建立功能包,对应建立Python语言功能包的参数是?( )
A
python_ament
B
cmake_ament
C
ament_python
D
ament_cmake
答案与解析
正确答案:C
这道题暂未补解析。