首页 › 题库 › 机器人编程考级 › 机器人编程五级

机器人编程五级 题库

共 818 道题 ,第 1 / 41 页 · 按题型筛选,点「查看答案」核对解析
1 单选题 适中 机器人编程考级 ·机器人编程五级 · 2.1 位操作

下列运算符中不是位操作符的是?( )

A
&
B
|
C
^
D
!
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
2 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.2 Serial函数

将数3以二进制输出串口监视器串口,程序Serial.println(3,format);中,format应为?( )

A
BIN
B
OCT
C
HEX
D
DEC
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
3 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

通过下面的程序控制LED灯的亮度,如果控制LED灯亮度最亮,合理的val应该为?( )

ledcSetup(0,5000,7);

 ledcAttachPin(8,0);

 ledcWrite(0,val);

A
0
B
127
C
255
D
1023
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
4 单选题 适中 机器人编程考级 ·机器人编程五级 · 2.1 位操作

程序执行后val的值是?( )

int val=0x47;

 bitSet(val,4);

A
0x00
B
0x47
C
0x57
D
0x4F
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
5 单选题 适中 机器人编程考级 ·机器人编程五级 · 6.2 中断

按键开关模块中按键开关为上拉电阻电路,程序中需要把按键模块按下作为中断触发源,对应的中断触发模式为?( )

A
RISING()
B
FALLING()
C
ONHIGH()
D
ONLOW()
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
6 单选题 适中 机器人编程考级 ·机器人编程五级 · 2.2 移位运算

下列移位运算符将数0b11乘以4,正确的写法是?( )

A
0b11<<4
B
0b11>>4
C
0b11<<2
D
Ob11>>2
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
7 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.2 Serial函数

ESP32 for Arduino中,运行程序Serial.println(sizeof(int))的结果是?( )

A
0
B
1
C
2
D
4
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
8 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino中,设置模拟输入信号的数值范围在0~1023之间,采用的函数是?( )

A
analogRead()
B
analogWrite()
C
analogSetWidth()
D
ledcSetup()
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
9 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.2 Serial函数

ESP32 for Arduino中,程序Serial.printf();中代表浮点数输出的格式字符为?( )

A
%o
B
%d
C
%x
D
%f
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
10 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

常用的ESP32 WROOM模组集成了 ESP32芯片、( )、天线和其它精密原件。

A
WiFi
B
蓝牙
C
Flash闪存
D
内核
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
11 单选题 适中 机器人编程考级 ·机器人编程五级 · 4.1 数码管

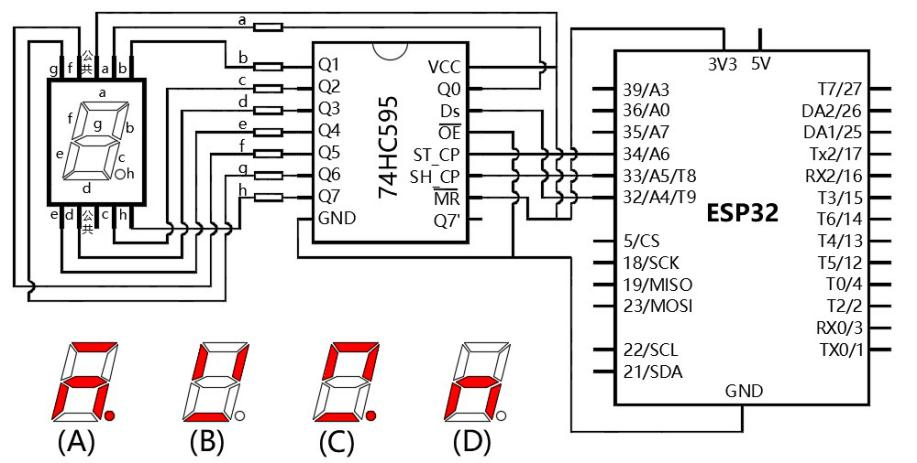
共阳数码管和74HC595芯片连接如下图所示,执行下列程序后,数码管显示的图形为?( )

void setup() {

pinMode(32, OUTPUT);

pinMode(33, OUTPUT);

pinMode(34, OUTPUT);

digitalWrite(34,LOW);

shiftOut(32,33,MSBFIRST,0xAB);

digitalWrite(34,HIGH);

digitalWrite(34,LOW);

}
A
a
B
b
C
c
D
d
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
12 单选题 适中 机器人编程考级 ·机器人编程五级 · 6.1 EEPROM

下列关于EEPROM说法错误的是?( )

A
EEPROM中写入的数据在系统掉电后不会丢失。
B
ESP32和Arduno UNO主控芯片的EEPROM都是独立的电路模块。
C
ESPROM可以通过库函数进行数据读写操作。
D
ESP32可以通过库函数设置EEPROM容量的大小。
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
13 单选题 适中 机器人编程考级 ·机器人编程五级 · 5.1 移位寄存器

两块74HC595移位寄存器芯片串联,第二块74HC595芯片的Ds引脚应该与第一块74HC595芯片的哪个引脚相连接?( )

A
Ds
B
ST_CP
C
SH_CP
D
Q7’
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
14 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.1 UART

关于UART说法错误的是?( )

A
UART通信时TX引脚为数据发送端
B
UART通信时模块可以没有RX引脚
C
UART通信是串行通信
D
UART通信是需要时钟信号
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
15 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.2 Serial函数

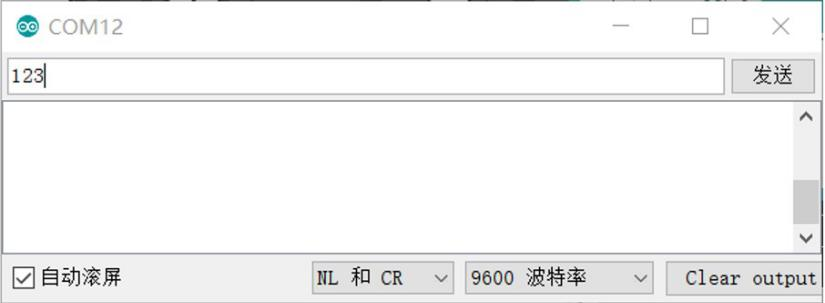
下列程序执行后,在如下图所示的串口监视器窗口中,输入123,然后点击发送按钮,串口监视器窗口显示的内容为?( )

if(Serial.available()>0){

Serial.println(Serial.available());

 }
A
123
B
3
C
4
D
5
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
16 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32芯片的内核(core)数量是几个?( )

A
1
B
2
C
4
D
8
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
17 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.2 Serial函数

下列程序执行后,串口监视器显示内容为?( )

 String a = "123456";

 Serial.println(a.substring(2,3));

A
2
B
3
C
23
D
345
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
18 单选题 适中 机器人编程考级 ·机器人编程五级 · 2.1 位操作

~0b0011|0b0101的结果是?( )

A
0b1000
B
0b0100
C
0b0001
D
Ob1101
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
19 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.2 Serial函数

下列程序的运行结果是?( )

byte num[] = {0, 1, 2, 4, 5, 6, 7};

 Serial.printf("%d %d\n",num[1],sizeof(num) / sizeof(num[0]));

A
0   8
B
1   8
C
0   7
D
1   7
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
20 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.2 Serial函数

下列可以设置串口通信数据格式的函数为?( )

A
Serial.available()
B
Serial.read()
C
Serial.write()
D
Serial.begin()
答案与解析
正确答案:D
这道题暂未补解析。
题目详情