首页 › 题库 › 机器人编程考级 › 机器人编程五级

机器人编程五级 题库

共 818 道题 ,第 3 / 41 页 · 按题型筛选,点「查看答案」核对解析
41 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

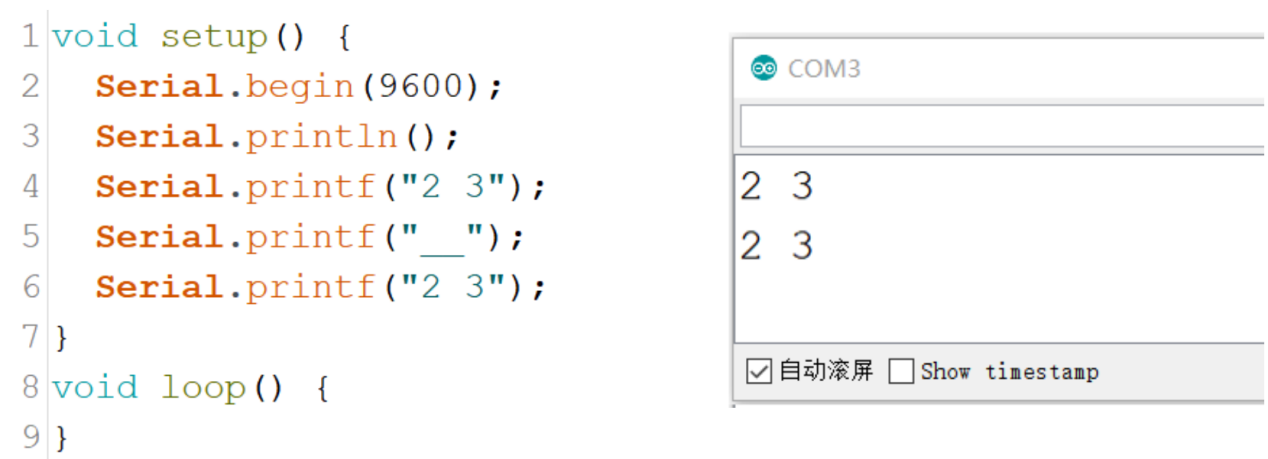
ESP32 for Arduino中,程序和运行结果如下图所示,第5行程序中空格所对应的是?( )
A
\n
B
\t
C
\r
D
\\
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
42 单选题 适中 机器人编程考级 ·机器人编程五级 · 2.1 位操作

表达式0xAB>>2的运算结果是?( )

A
0x55
B
Ox15
C
0x17
D
0x2A
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
43 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

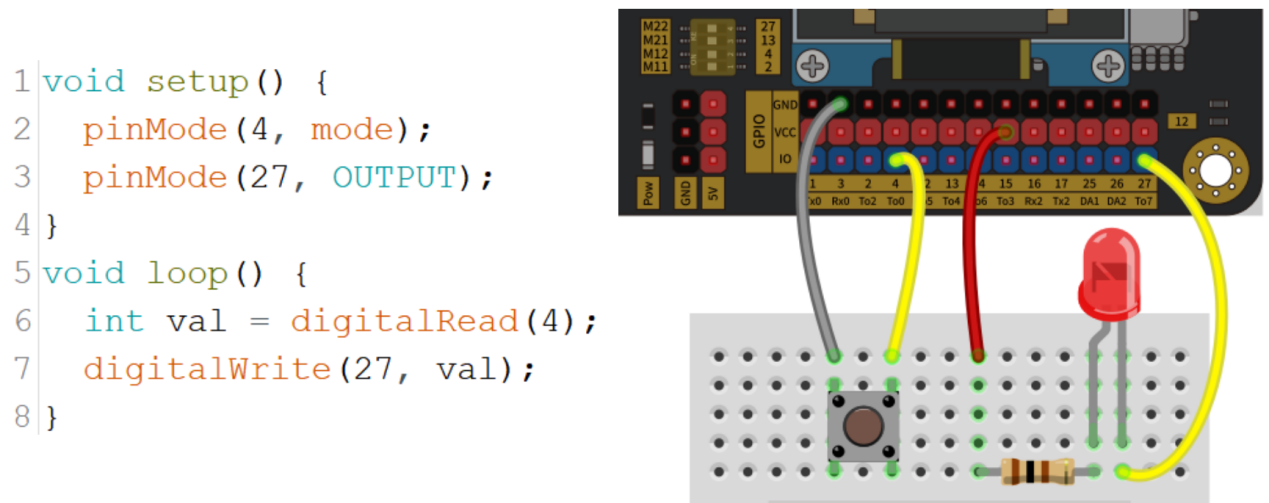
ESP32 for Arduino,电路如图所示,运行下列程序后,当按键按下时LED灯点亮,第2行程序中mode对应的是?( )
A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWM
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
44 单选题 适中 机器人编程考级 ·机器人编程五级 · 4.1 数码管

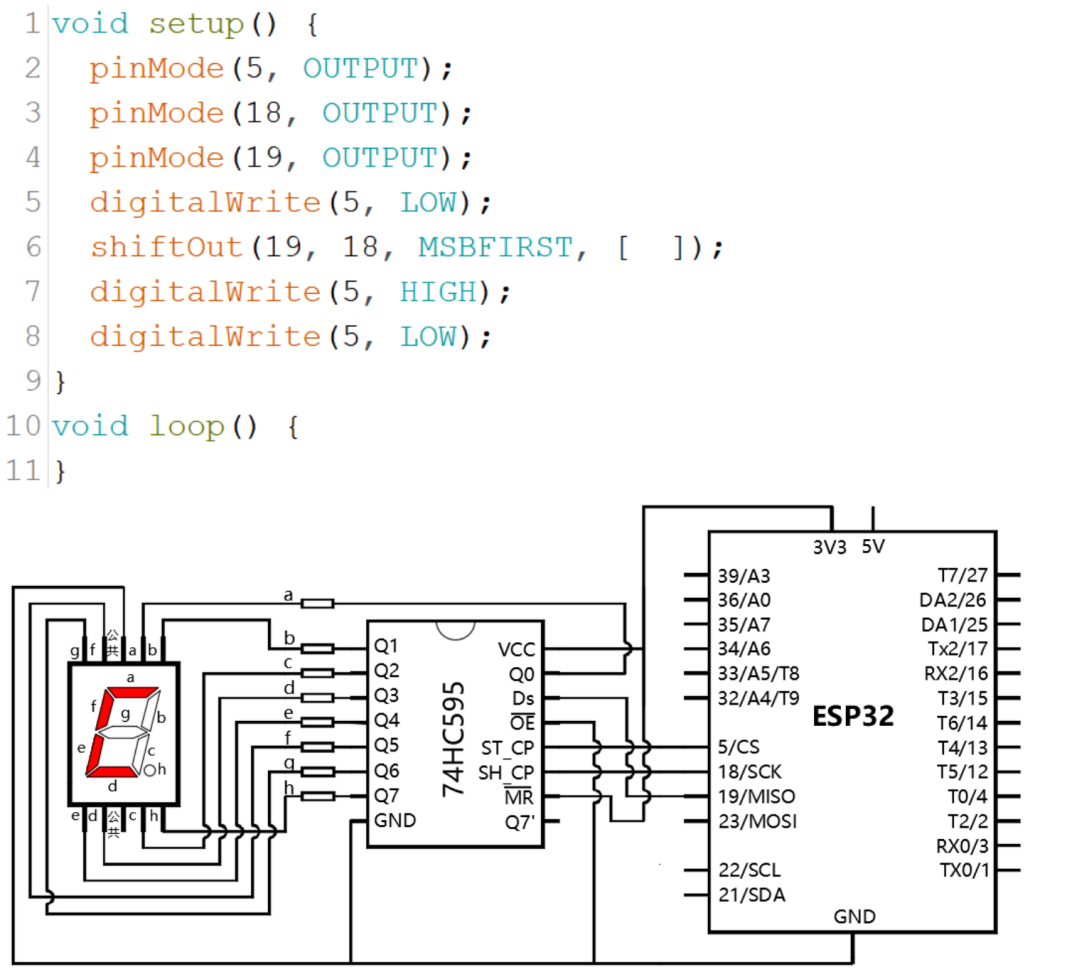
共阴数码管和74HC595芯片连接如下图所示,执行下列程序后,数码管显示的图形如图中红色所示,shiftout程序行[ ]内的数值是?( )
A
0x9A
B
0x65
C
0xC6
D
0x39
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
45 单选题 适中 机器人编程考级 ·机器人编程五级 · 6.2 中断

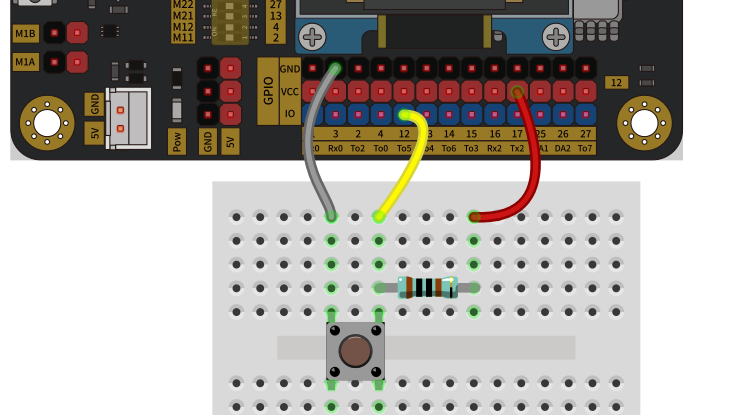
ESP32 for Arduino,电路如图所示,当按键按下时触发中断,对应的中断触发模式是?( )
A
ONLOW
B
ONHIGH
C
RISING
D
FALLING
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
46 单选题 适中 机器人编程考级 ·机器人编程五级 · 6.2 中断

下列函数中,用于指定中断引脚,并对中断引脚进行初始化设置的函数是?( )

A
detachInterrupt()
B
attachInterrupt()
C
hallRead()
D
touchAttachInterrupt()
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
47 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.1 UART

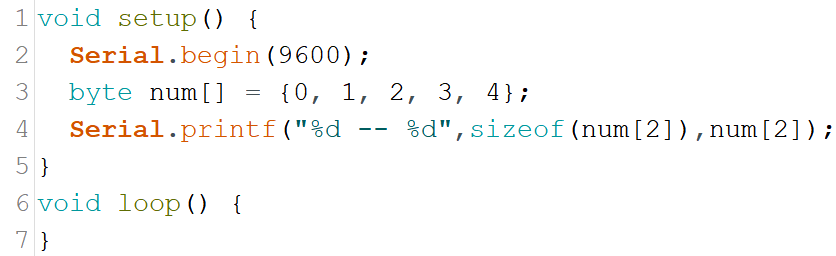
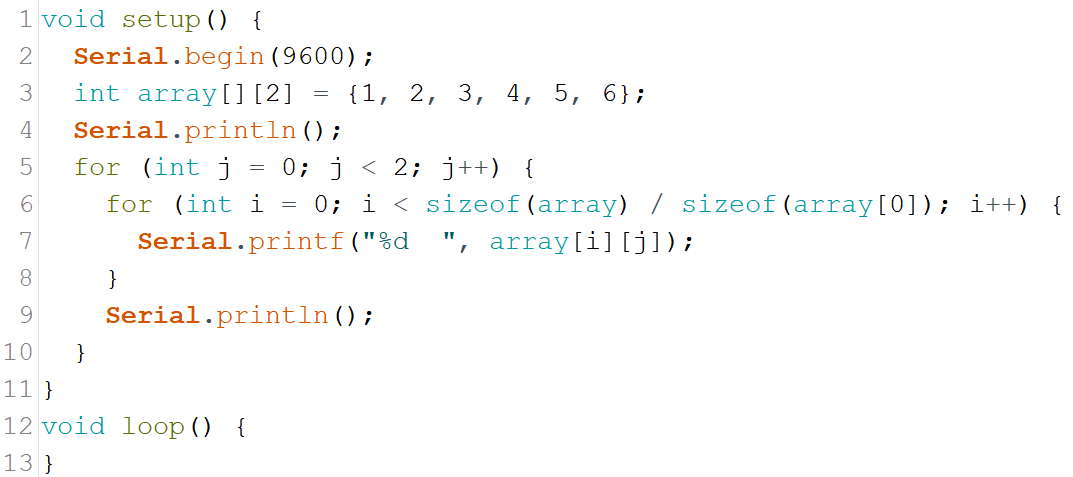
下列程序的运行后,串口监视器显示的结果是?( )

A
1 -- 1
B
1 -- 2
C
2 -- 1
D
2 -- 2
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
48 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino中,ESP32主控板数字引脚工作模式中,Arduino UNO/Nano主控板不具有的是?( )

A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
49 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32主控板的外设中,下列不具有模拟输出功能的有?( )

A
LEDC
B
SigmaDelta
C
DAC
D
ADC
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
50 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino采用LEDC方式进行模拟输出时,设置指定LEDC通道参数的函数是?( )

A
ledcSetup()
B
ledcAttachPin()
C
analogWrite()
D
ledcWrite()
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
51 单选题 适中 机器人编程考级 ·机器人编程五级 · 2.1 位操作

String类库成员函数中,从字符串中截取指定位置字符串的函数是?( )

A
indexOf()
B
substring()
C
endsWith()
D
findUntil()
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
52 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

一般情况下,关于ESP32 WROOM模块的工作电压下列说法正确的是?( )

A
ESP32 WROOM 模块和Arduino UNO/Nano 主控板的工作电压相同
B
ESP32 WROOM 模块的工作电压小于Arduino UNO/Nano 主控板的工作电压
C
ESP32 WROOM 模块的工作电压大于Arduino UNO/Nano 主控板的工作电压
D
ESP32 WROOM 模块和Arduino UNO/Nano 主控板的工作电压均为3.3V
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
53 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.2 Serial函数

下列函数中,用于设置串口波特率的函数是?( )

A
begin()
B
readBytes()
C
available()
D
read()
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
54 单选题 适中 机器人编程考级 ·机器人编程五级 · 2.1 位操作

下列函数中,用于将数据指定位设置为0(复位)的函数有?( )

A
shiftOut()
B
bitSet()
C
bitWrite()
D
bitRead()
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
55 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

变量val的值为0xFF,函数bitClear(val,2)的运算结果是?( )

A
0xFB
B
0xFD
C
0xF7
D
0xBF
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
56 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,下列中断触发模式中,属于下降沿触发的是?( )

A
ONLOW
B
ONHIGH
C
RISING
D
FALLING
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
57 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino程序中模拟输入取样分辨率设置语句为analogSetWidth(12),函数analogRead()返回的最大值是?( )
A
255;
B
511;
C
1023;
D
4095;
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
58 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

下列程序输出的结果是?( )

A
B
C
D
其他选项都不对
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
59 单选题 适中 机器人编程考级 ·机器人编程五级 · 5.1 移位寄存器

74HC595移位寄存器芯片的下列引脚中,用于控制将移位寄存器中的数据传送到存储寄存器的引脚是?( )

A
SH_CP
B
ST_CP
C
Ds
D
Q7’
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
60 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.1 UART

UART进行数据传送时,用于数据发送的引脚是?( )

A
RX
B
TX
C
GND
D
Vcc
答案与解析
正确答案:B
这道题暂未补解析。
题目详情