机器人编程五级 题库
共 818 道题
,第 4 / 41 页
· 按题型筛选,点「查看答案」核对解析
61
单选题
适中
74HC595移位寄存器芯片的SH_CP引脚,其作用说法正确的是?( )
A
串行数据输入引脚
B
控制串行数据输入的速度
C
用于级联时,在芯片间传送数据
D
锁存时钟引脚
答案与解析
正确答案:B
这道题暂未补解析。
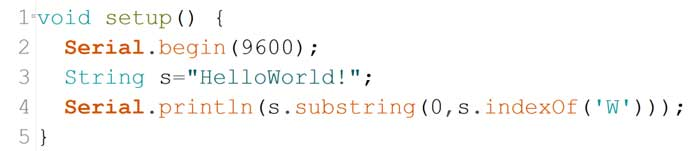
64
单选题
适中
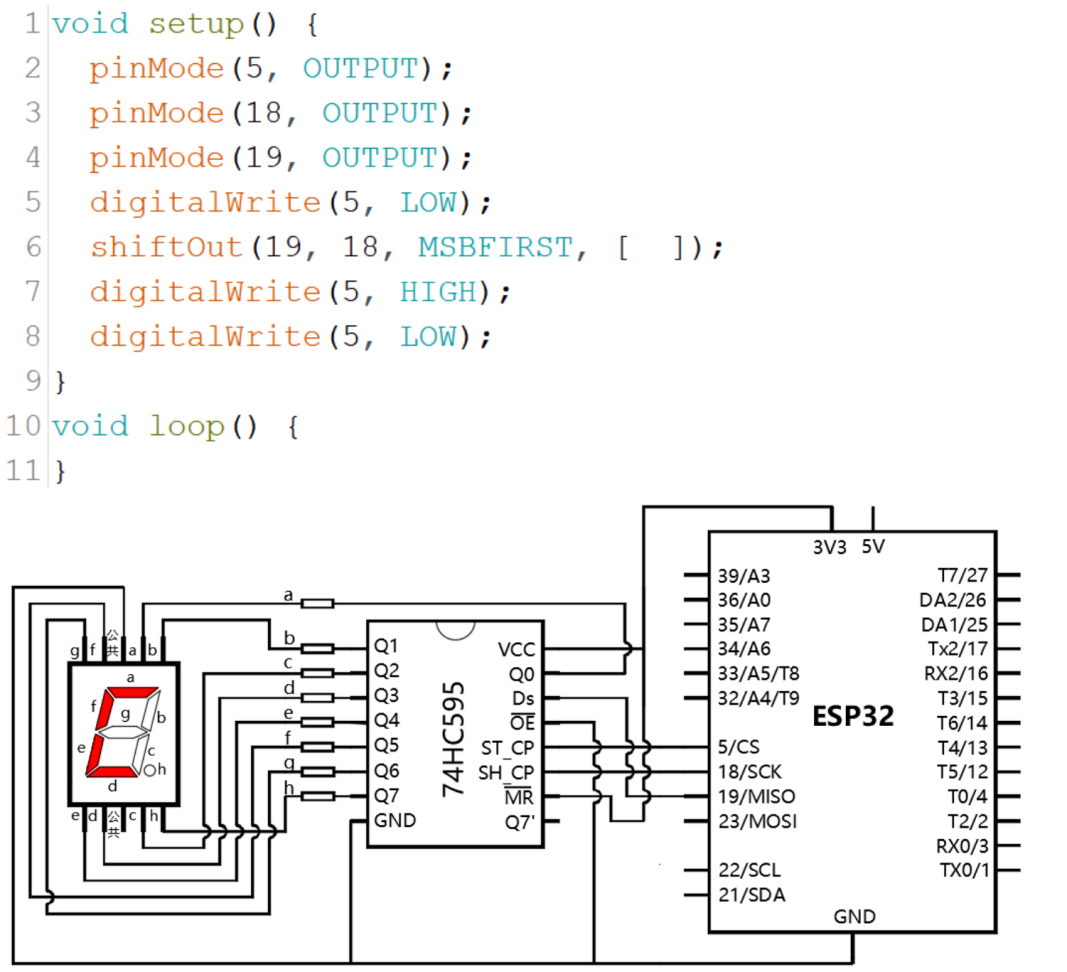
共阴数码管和74HC595芯片连接如下图所示,执行下列程序后,数码管显示的图形如图中红色所示,shiftout程序行[ ]内的数值是?( )
A
0x09
B
0x90
C
0xF6
D
0x6F
答案与解析
正确答案:C
这道题暂未补解析。
65
单选题
适中
ESP32 for Arduino中,程序Serial.printf()中表示换行的转义字符是?( )
A
\n
B
\t
C
\r
D
\\
答案与解析
正确答案:A
这道题暂未补解析。
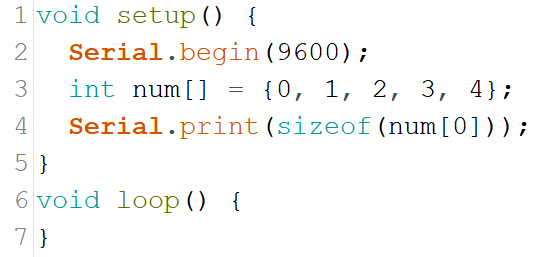
69
单选题
适中
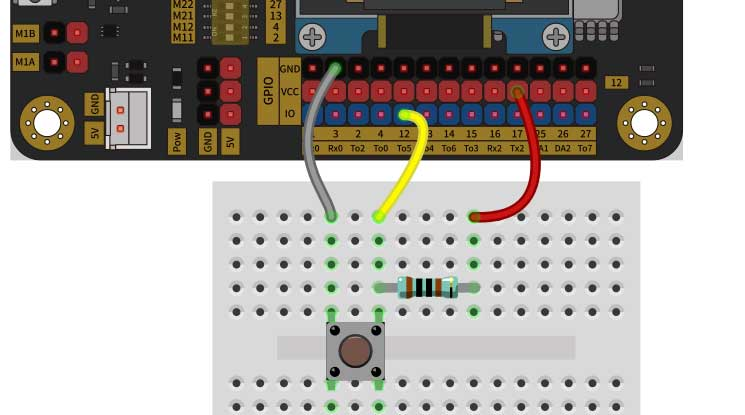
ESP32 for Arduino,电路如图所示,当按键保持按下状态时触发中断,对应的中断触发模式是?( )
A
ONLOW
B
ONHIGH
C
RISING
D
FALLING
答案与解析
正确答案:A
这道题暂未补解析。
71
单选题
适中
两个器件通过UART进行数据传送时,一个器件的TX引脚连接到另一个器件的?( )
A
RX
B
TX
C
GND
D
Vcc
答案与解析
正确答案:A
这道题暂未补解析。
72
单选题
适中
ESP32程序中模拟输入取样分辨率设置语句为analogSetWidth(10),函数analogRead()返回的最小值是?( )
A
0
B
255
C
1023
D
4095
答案与解析
正确答案:A
这道题暂未补解析。
73
单选题
适中
ESP32forArduino,电路如图所示,当按键按下时触发中断,对应的中断触发模式有?()
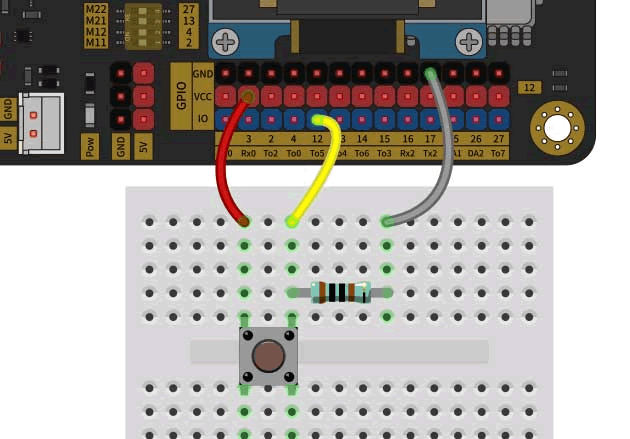
A
按键按下时LED灯点亮
B
按键按下时LED灯熄灭
C
按键按下时LED灯闪烁
D
按键按下时LED灯亮灭状态不确定
答案与解析
正确答案:A
这道题暂未补解析。


75
单选题
适中
ESP32 for Arduino采用LEDC方式进行模拟输出时,函数ledcDetachPin()的作用是?( )
A
设置LEDC的通道参数
B
将指定通道上的PWM信号输出到GPIO引脚
C
终止指定引脚的PWM信号输出
D
向指定通道输出PWM信号
答案与解析
正确答案:C
这道题暂未补解析。
76
单选题
适中
ESP32 for Arduino,触摸传感器函数touchRead()返回值的范围是?( )
A
0~255
B
0~1023
C
0~4095
D
可通过参数设置范围值
答案与解析
正确答案:A
这道题暂未补解析。
77
单选题
适中
ESP32主控板,设置数字引脚为内部上拉输入模式时,对应的参数是?( )
A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:C
这道题暂未补解析。
79
单选题
适中
UART发送数据的先后顺序,下列说法正确的是?( )
A
起始位、校验位、数据位、停止位
B
起始位、数据位、校验位、停止位
C
起始位、数据位、停止位、校验位
D
起始位、停止位、数据位、校验位
答案与解析
正确答案:B
这道题暂未补解析。
80
单选题
适中
ESP32 for Arduino,下列中断触发模式中,属于高电平触发的是?( )
A
ONLOW
B
ONHIGH
C
RISING
D
HIGH
答案与解析
正确答案:B
这道题暂未补解析。