机器人编程六级 题库
共 82 道题
,第 1 / 5 页
· 按题型筛选,点「查看答案」核对解析
1
单选题
适中
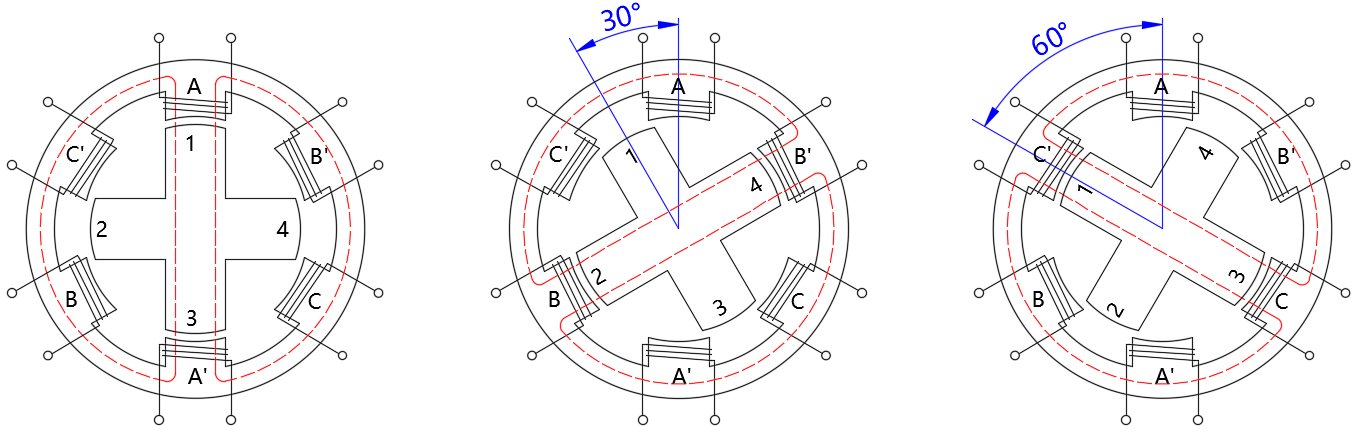
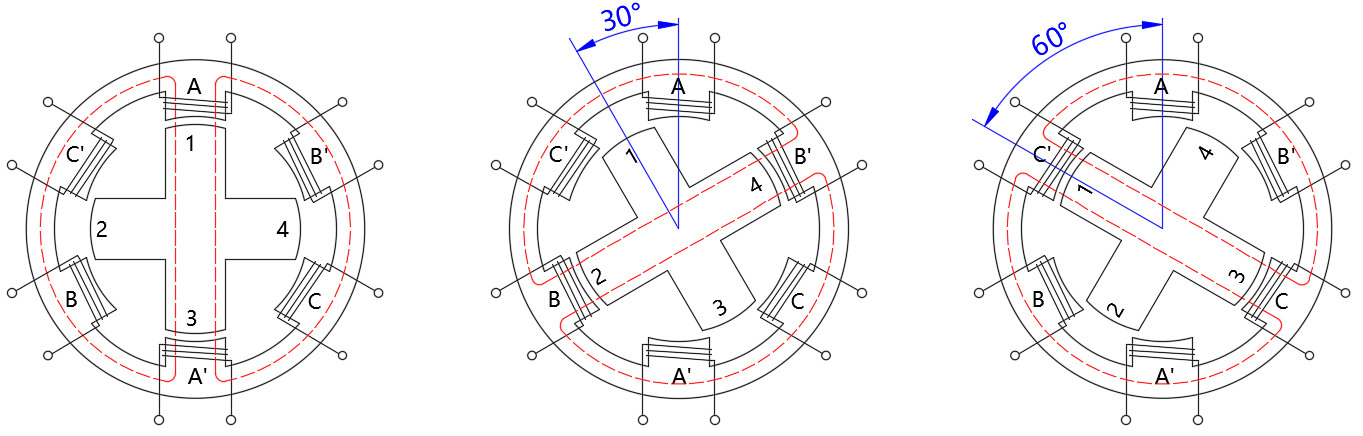
下图是三相反应式步进电机工作示意图,按照从左到右的图示,对应的通电方式是( )。
A
A → AB → B → BC → C → CA
B
A → B → C → A
C
A → C → B → A
D
AB → BC → CA → AB
答案与解析
正确答案:B
这道题暂未补解析。
3
单选题
适中
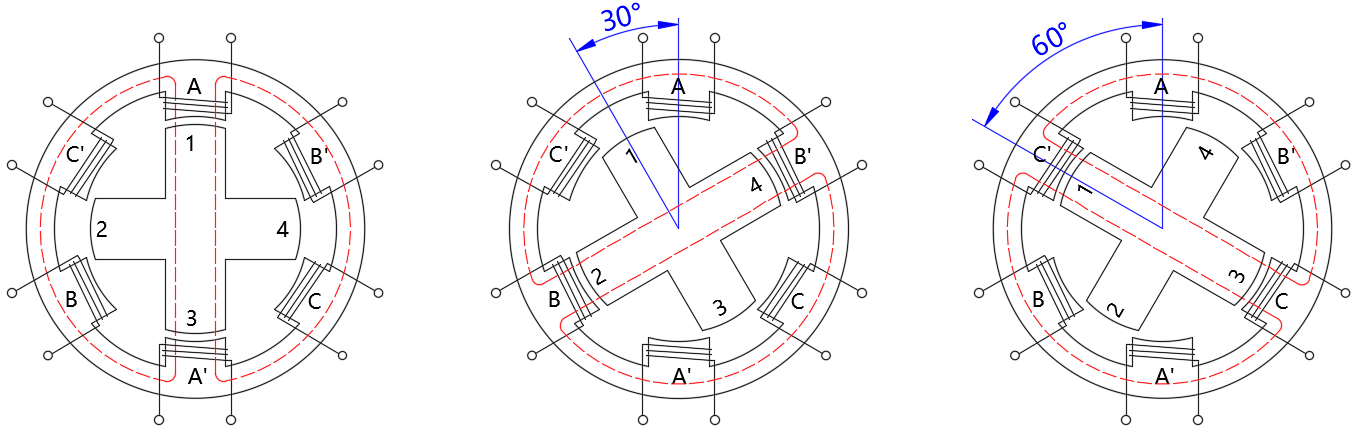
下图是三相反应式步进电机工作示意图,图示所对应的工作方式为?( )
A
三相单双三拍
B
三相单三拍
C
三相双三拍
D
三相单双六拍
答案与解析
正确答案:B
这道题暂未补解析。
4
单选题
适中
关于步进电机,下列描述错误的是?( )
A
步进电机的角位移量和电脉冲数成正比。
B
通过改变电脉冲的频率,可实现步进电机速度的调节。
C
在不丢步的情况下,步进电机的误差会累积。
D
步进电机难以运转到较高的转速。
答案与解析
正确答案:C
这道题暂未补解析。
6
单选题
适中
步进电机AccelStepper类库的成员函数中,成员函数run()功能描述正确的是?( )
A
启动步进电机,并以设定的速度值恒定转动。
B
启动步进电机,并以设定的加速度和最大速度值转动。
C
设定步进电机的最大速度。
D
设定步进电机的加速度。
答案与解析
正确答案:B
这道题暂未补解析。
8
单选题
适中
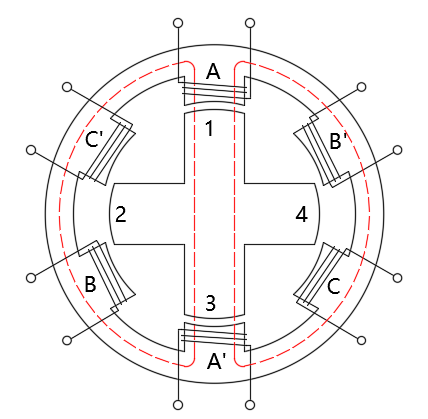
对于如下图所示的三相步进电机,采用三相双三拍通电方式,下列通电顺序描述正确的是?( )
A
A -> B -> C
B
A -> AB -> B -> BC -> C -> CA
C
AB -> BC -> CA
D
A -> B -> C -> AB -> BC -> CA
答案与解析
正确答案:C
这道题暂未补解析。
9
单选题
适中
使用类库AccelStepper控制步进电机的位置,下列类库的成员函数中,具有返回当前位置与目标位置之间脉冲数功能的是?
A
distanceToGO()
B
setCurrentPosition()
C
moveTo()
D
move()
答案与解析
正确答案:A
这道题暂未补解析。
10
单选题
适中
关于步进电机,以下说法中正确的有?( )
A
步进电机转动通过电脉冲信号控制。
B
步进电机转动的速度与脉冲频率成反比。
C
步进电机实现精确位移和定位的原因是采用来闭环控制。
D
步进电机运转时,会产生误差累计。
答案与解析
正确答案:A
这道题暂未补解析。
11
单选题
适中
步进电机AccelStepper类库的成员函数中,控制步进电机转动到相对于当前位置的目标位置的成员函数是?
A
distanceToGO()
B
runSpeed()
C
moveTo()
D
move()
答案与解析
正确答案:D
这道题暂未补解析。
12
单选题
适中
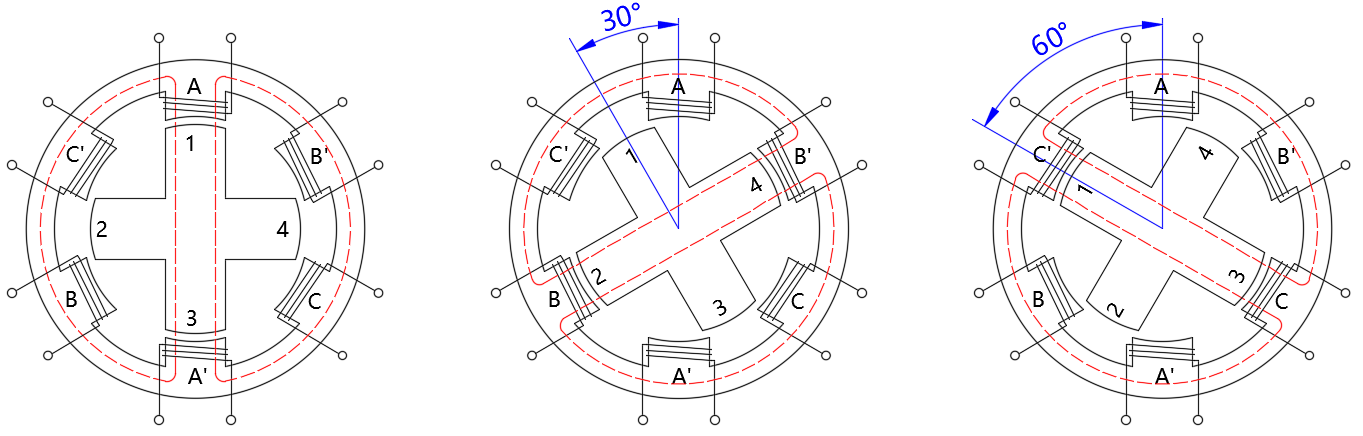
下图是三相反应式步进电机工作示意图,图示所对应的工作方式为?( )
A
三相单双三拍
B
三相单三拍
C
三相双三拍
D
三相单双六拍
答案与解析
正确答案:B
这道题暂未补解析。
13
单选题
适中
步进电机AccelStepper类库的成员函数中,成员函数move()功能描述正确的是?( )
A
设定步进电机运动到相对当前位置的脉冲数量
B
设定步进电机运动到相对初始基准位置的脉冲数量
C
启动步进电机恒速转动
D
启动步进电机以设定的加速度和最大速度转动
答案与解析
正确答案:A
这道题暂未补解析。
14
单选题
适中
步进电机类库AccelStepper的成员函数中,用于设定恒速转动时转动速度的成员函数是?
A
AccelStepper.setMaxSpeed()
B
AccelStepper.setSpeed()
C
AccelStepper.setCurrentPosition()
D
AccelStepper.setAcceleration()
答案与解析
正确答案:B
这道题暂未补解析。
15
单选题
适中
关于步进电机,以下说法中不正确的是?
A
步进电机转动采用电脉冲信号控制
B
步进电机转动的速度与脉冲频率成正比
C
步进电机是执行器
D
步进电机是开环控制,所以会产生误差累计
答案与解析
正确答案:D
这道题暂未补解析。
16
单选题
适中
步进电机AccelStepper类库的成员函数中,成员函数runSpeed()功能描述正确的是?( )
A
启动步进电机,并以设定的速度值恒定转动。
B
启动步进电机,并以设定的加速度和最大速度值转动。
C
设定步进电机的最大速度。
D
设定步进电机的加速度。
答案与解析
正确答案:A
这道题暂未补解析。
17
单选题
适中
关于步进电机,以下说法中不正确的有?( )
A
步进电机转动采用电脉冲信号控制。
B
步进电机转动的速度与脉冲频率成反比。
C
步进电机是执行器。
D
步进电机运转时,不会产生误差累计。
答案与解析
正确答案:B
这道题暂未补解析。
18
单选题
适中
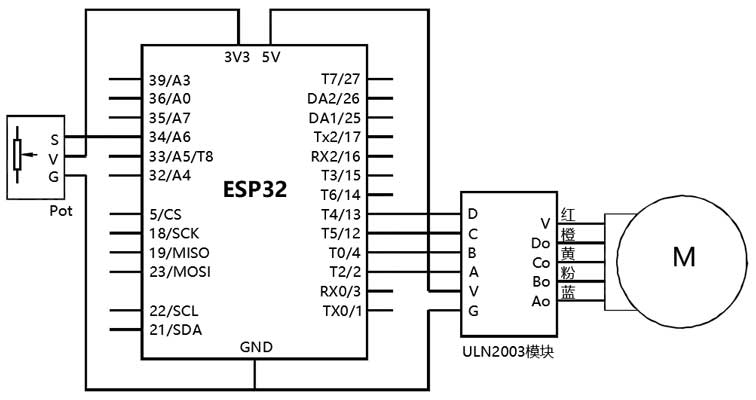
使用AccelStepper类库的成员函数来驱动步进电机24BJY48,电路搭设如图所示,下列选项中,建立AccelStepper对象实例并进行相应参数设置,程序正确的是?( )
A
AccelStepper stepper(4,2,4,12,13);
B
AccelStepper stepper(4,2,12,4,13);
C
AccelStepper stepper(4,2,4);
D
AccelStepper stepper(4,12,13);
答案与解析
正确答案:B
这道题暂未补解析。
19
单选题
适中
步进电机AccelStepper类库的成员函数中,成员函数moveTo()功能描述正确的是?( )
A
设定步进电机运动到相对当前位置的脉冲数量
B
设定步进电机运动到相对初始基准位置的脉冲数量
C
启动步进电机恒速转动
D
启动步进电机以设定的加速度和最大速度转动
答案与解析
正确答案:B
这道题暂未补解析。
20
单选题
适中
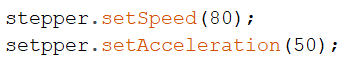
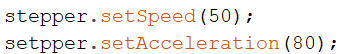
使用AccelStepper步进电机库控制步进电机转动,下列选项中,设置步进电机按照加速度为50,最大速度为80,进行梯形加减速方式转动的程序是?( )
A
B
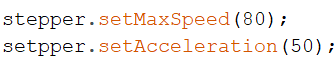
C
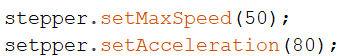
D
答案与解析
正确答案:B
这道题暂未补解析。