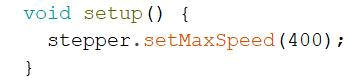首页 › 题库 › 机器人编程考级 › 5.1 步进电机

机器人编程六级 题库

共 82 道题 ,第 2 / 5 页 · 按题型筛选,点「查看答案」核对解析
21 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

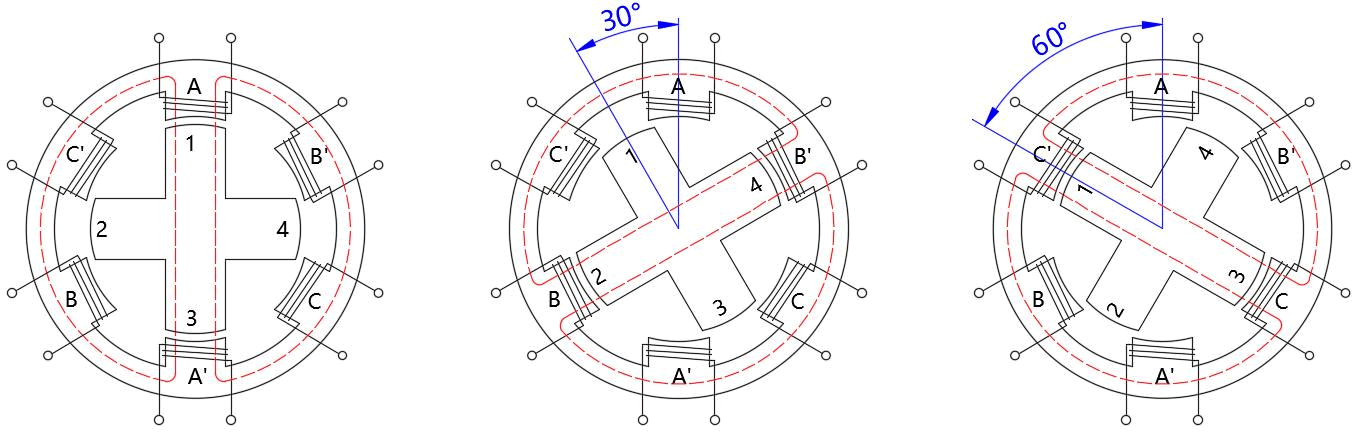
下图是三相反应式步进电机工作示意图,当采用单双六拍通电方式运转时,其步距角是?( )
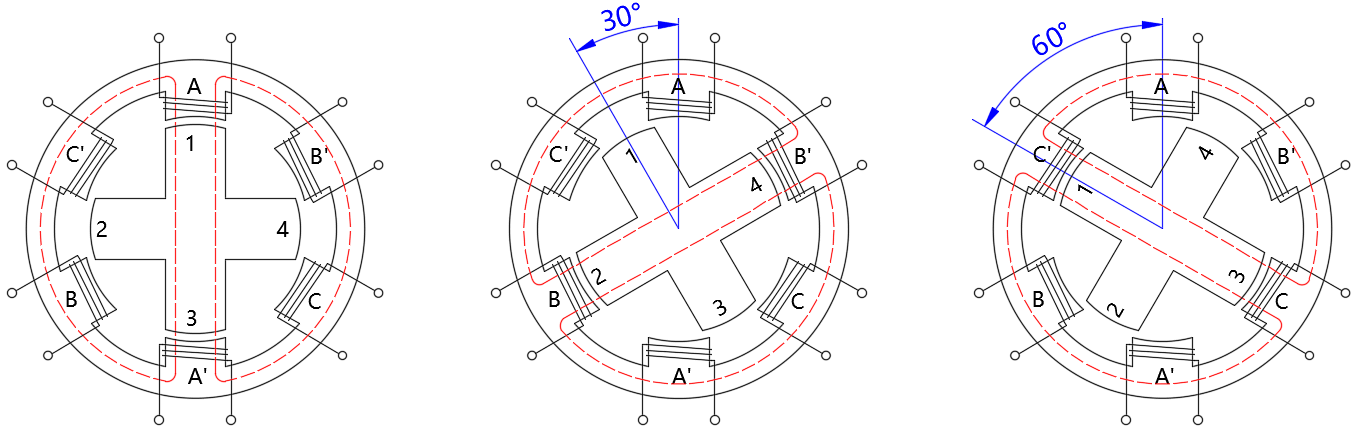
A
15度
B
30度
C
45度
D
60度
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
22 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机类库AccelStepper的成员函数中,用于设定梯形加减速中加速度的成员函数是?( )

A
setMaxSpeed()
B
setSpeed()
C
setCurrentPosition()
D
setAcceleration()
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
23 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

下图是三相反应式步进电机连续节拍工作示意图,图示所对应的工作方式为?( )

A
三相单三拍
B
三相单六拍
C
三相双三拍
D
三相单双六拍
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
24 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机类库 AccelStepper 的成员函数中,用于设定步进电机最大允许转速的成员函数是?( )

A
AccelStepper.runSpeed()
B
AccelStepper.setSpeed()
C
AccelStepper.setCurrentPosition()
D
AccelStepper.setMaxSpeed()
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
25 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

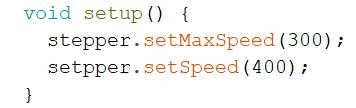
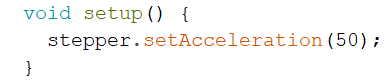
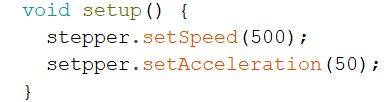
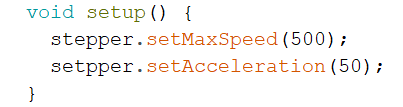
使用步进电机类库 AccelStepper,通过 ULN2003 控制 24BJY48 步进电机转动,下列所示程序中,用于初始化设置步进电机以恒定转速 400 转动的程序是?( )
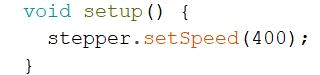
A
B
C
D
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
26 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机类库AccelStepper的成员函数中,用于设定梯形加减速中恒定转速的成员函数是?( )

A
setMaxSpeed()
B
setSpeed()
C
runSpeed()
D
setAcceleration()
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
27 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

下列步进电机结构分类中,当前广泛使用的步进电机属于?( )

A
无刷式步进电机
B
反应式步进电机
C
永磁式步进电机
D
混合式步进电机
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
28 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

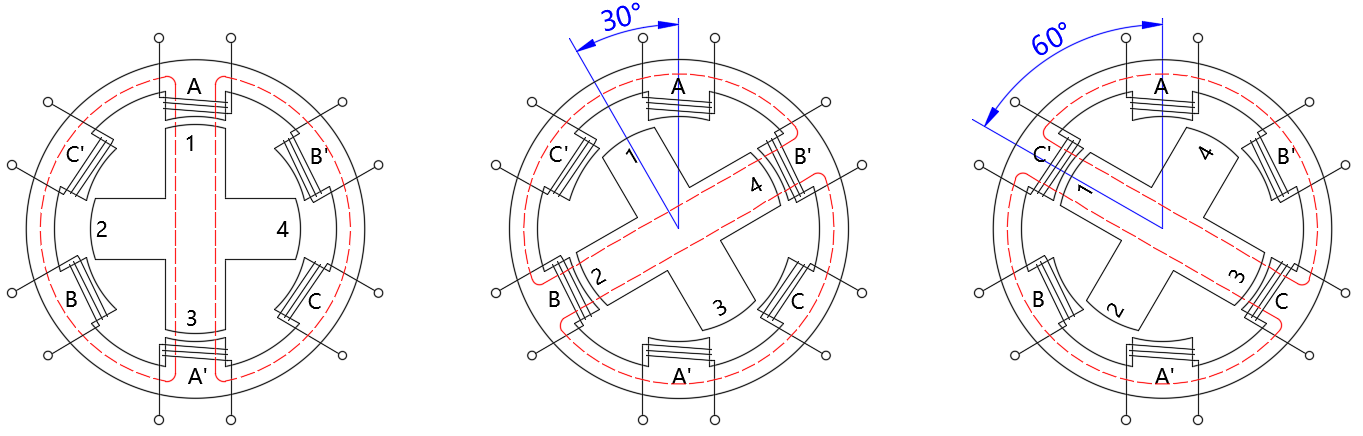
下图是三相反应式步进电机工作示意图,按照从左到右的图示,对应的通电方式是( )
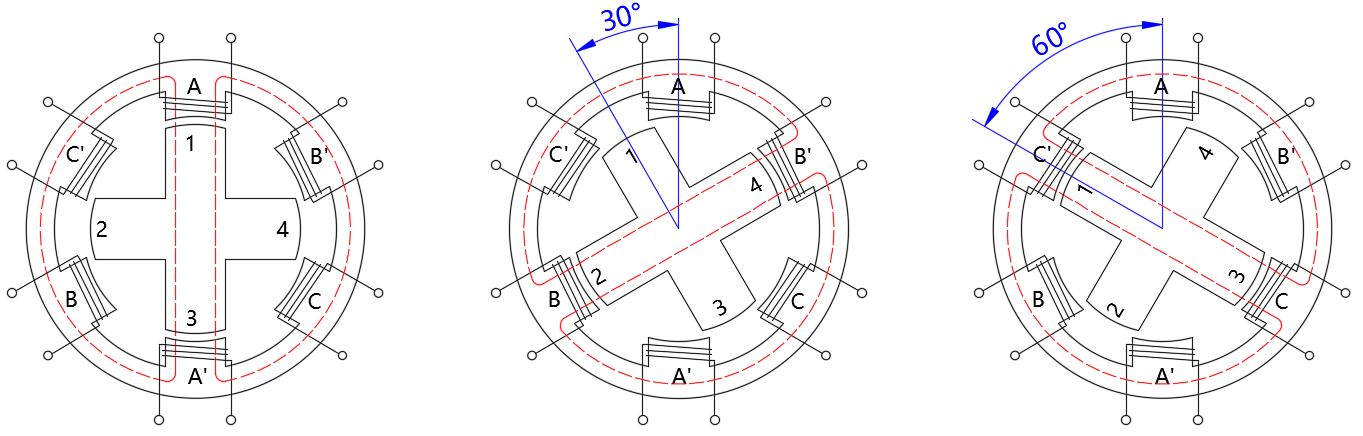
A
三相单三拍
B
三相双三拍
C
三相单双三拍
D
三相单双六拍
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
29 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

下列步进电机结构分类中,当前广泛使用的步进电机属于

A
无刷式步进电机
B
反应式步进电机
C
永磁式步进电机
D
混合式步进电机
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
30 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

下图是三相反应式步进电机工作示意图,当采用单双六拍通电方式运转时,其步距角是?
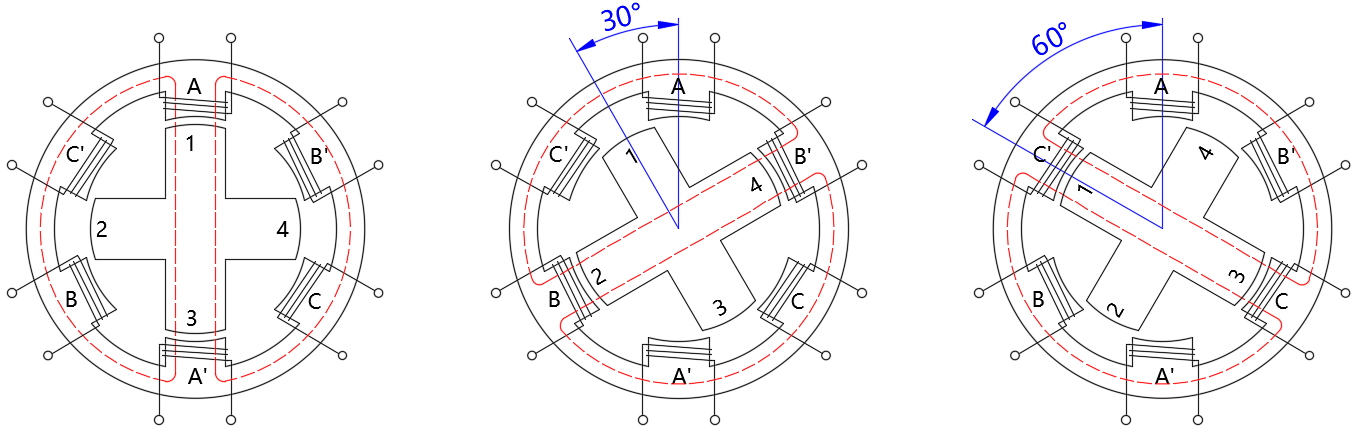
A
15度
B
30度
C
45度
D
60度
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
31 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

使用类库AccelStepper控制步进电机的位置,下列类库的成员函数中,移动到相对与初始基准位置的目标位置的成员函数是?( )

A
distanceToGO()
B
runSpeed()
C
moveTo()
D
move()
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
32 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

关于步进电机,以下说法中错误的是?( )

A
步进电机转动通过脉冲信号控制
B
步进电机转动的速度与脉冲频率成正比
C
步进电机一般采用开环控制
D
步进电机运转时,会产生误差累计
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
33 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

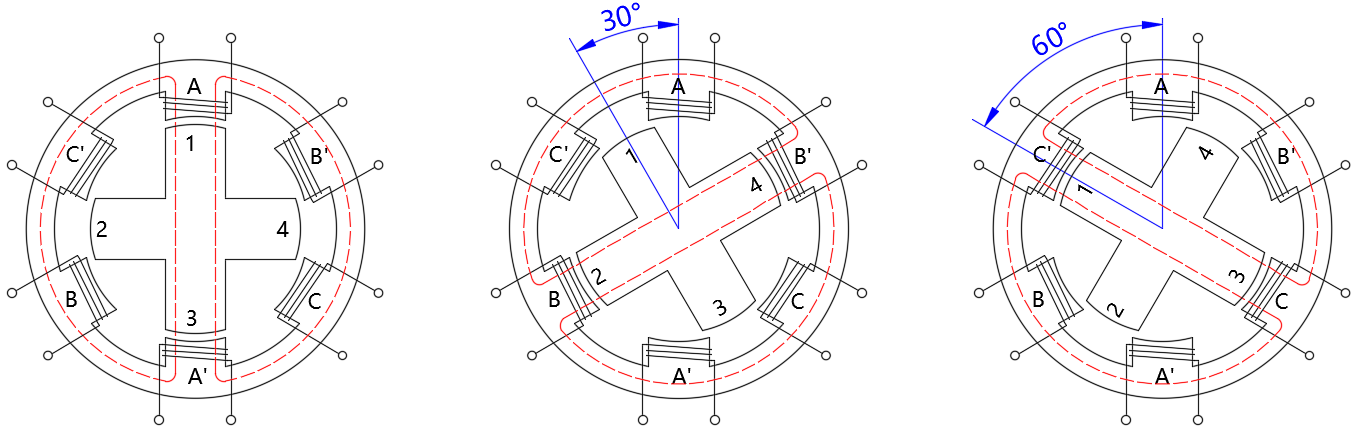
对于如下图所示的三相步进电机,当采用三相双三拍通电方式时,其步距角是?( )
A
15度
B
30度
C
45度
D
60度
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
34 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

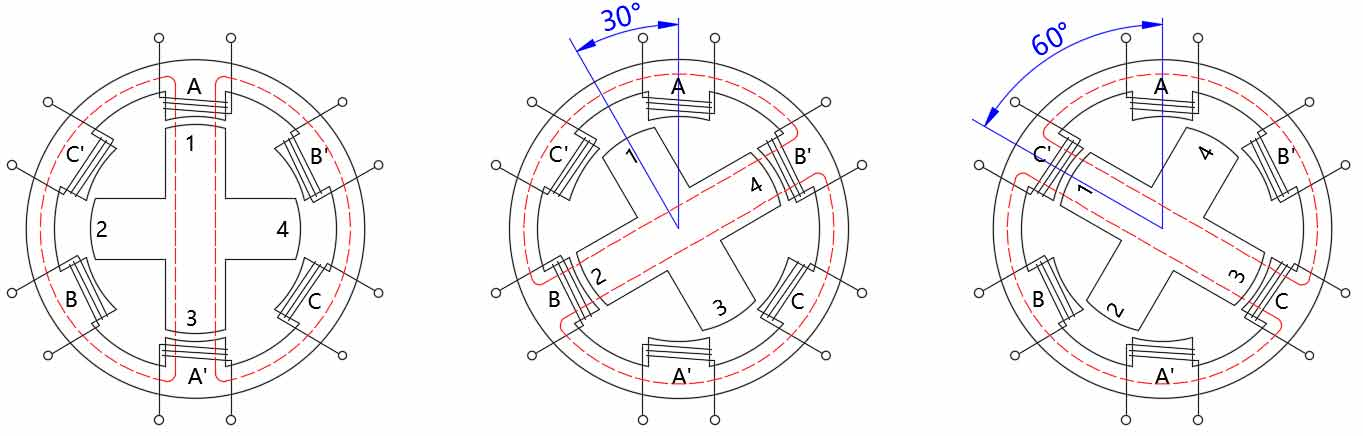
下图是三相反应式步进电机连续节拍工作示意图,图示所对应的通电顺序是?( )
A
A相→B相→C相→A相
B
A相→AB相→B相→BC相→C相→CA相→A相
C
AB相→BC相→CA相→AB相
D
A相→AB相→BC相→CA相→A相
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
35 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机AccelStepper类库的成员函数中,下列选项中,关于成员函数moveTo()功能描述正确的是?( )

A
控制步进电机基于当前位置转动指定的脉冲数量
B
控制步进电机基于初始位置转动指定的脉冲数量
C
启动步进电机恒速转动
D
启动步进电机以设定的加速度和最大速度转动
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
36 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

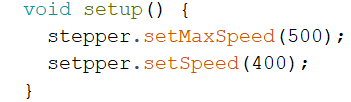
使用步进电机类库AccelStepper,通过ULN2003控制24BJY48步进电机转动,下列所示程序中,用于初始化设置步进电机以梯形加减速转动的程序是?( )
A
B
C
D
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
37 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

下图是三相反应式步进电机连续节拍工作示意图,图示所对应的工作方式为?( )

A
三相单三拍
B
三相单六拍
C
三相双三拍
D
三相双六拍
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
38 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

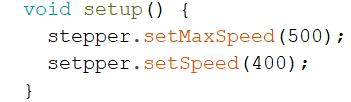
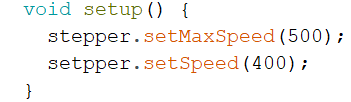
使用步进电机类库AccelStepper,通过ULN2003控制24BJY48步进电机转动,初始化程序如下,下列选项中,说法正确的是?( )
A
步进电机以500的速度恒速转动
B
步进电机以400的速度恒速转动
C
步进电机以500的最大速度梯形加减速转动
D
步进电机以400的最大速度梯形加减速转动
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
39 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机类库AccelStepper的成员函数中,用于设定梯形加减速,步进电机加速度的成员函数是?( )

A
AccelStepper.setAcceleration()
B
AccelStepper.setSpeed()
C
AccelStepper.acceleration()
D
AccelStepper.setMaxSpeed()
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
40 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

下图是三相反应式步进电机连续节拍工作示意图,下列选项中描述正确的是?( )

A
三相单三拍
B
三相双三拍
C
三相单双三拍
D
三相单双六拍
答案与解析
正确答案:A
这道题暂未补解析。
题目详情