机器人编程六级 题库
共 13 道题
· 按题型筛选,点「查看答案」核对解析
1
单选题
适中
关于MPU6050姿态传感器获取的加速度原始数据,下列说法正确的是( )。
A
获取的加速度数据就是当前状态的瞬时加速度
B
获得的加速度数据乘以当前量程后才是当前状态的瞬时加速度
C
获得的加速度数据除以当前量程后才是当前状态的瞬时加速度
D
以上都不对
答案与解析
正确答案:C
这道题暂未补解析。
2
单选题
适中
MPU6050姿态传感器加速度传感器单元可以设置如下不同的量程,其中测量精度最低的量程是( )。
A
±2g
B
±4g
C
±8g
D
±16g
答案与解析
正确答案:D
这道题暂未补解析。
3
单选题
适中
MPU6050姿态传感器中,用于获取加速度和角速度原始数据的传感器单元分别是( )。
A
Accelerator/DMP
B
Accelerator/Gyroscope
C
Gyroscope/DMP
D
Gyroscope/Accelerator
答案与解析
正确答案:B
这道题暂未补解析。
4
单选题
适中
MPU6050姿态传感器中的加速度传感器单元可以设置如下不同的量程,当需要取得较高精度的数据,量程应该设置为?( )
A
±2g
B
±4g
C
±8g
D
±16g
答案与解析
正确答案:A
这道题暂未补解析。
5
单选题
适中
ESP32主控板通过I2C协议读取姿态传感器MPU6050的原始姿态数据,MPU6050的地址为0x68,X轴加速度分量的首地址为0x3B,需要读取X/Y/Z轴的加速度数据、角速度数据和温度数据,下列程序正确的是?( )
A
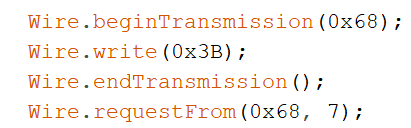
B
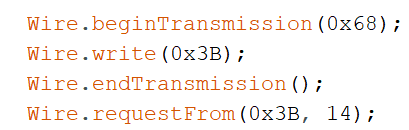
C
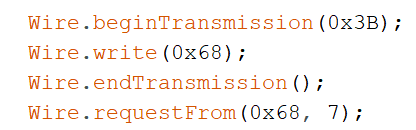
D
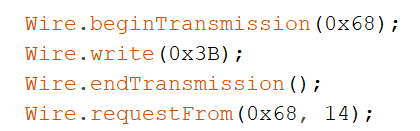
答案与解析
正确答案:D
这道题暂未补解析。
7
单选题
适中
MPU6050姿态传感器所包含的功能单元中,用于获取加速度数据的是?( )
A
加速度计
B
陀螺仪
C
数字运动处理器
D
磁力计
答案与解析
正确答案:A
这道题暂未补解析。
8
单选题
适中
MPU6050姿态传感器中的加速度传感器单元可以设置如下不同的量程,其中测量精度最低的量程是?( )
A
±2g
B
±4g
C
±8g
D
±16g
答案与解析
正确答案:D
这道题暂未补解析。
9
单选题
适中
MPU6050姿态传感器加速度传感器单元可以设置如下不同的量程,其中测量精度最高的量程是?
A
±2g
B
±4g
C
±8g
D
±16g
答案与解析
正确答案:A
这道题暂未补解析。
10
单选题
适中
关于MPU6050姿态传感器加速度量程的说法正确的是?( )
A
加速度量程越大,返回的测量值精度越高。
B
通过加速度不能解析出姿态角。
C
加速度的返回值是16bit的无符号数。
D
加速度的量程可以根据需求设定。
答案与解析
正确答案:D
这道题暂未补解析。
11
单选题
适中
MPU6050姿态传感器的加速度传感器单元可以设置如下不同的量程,下列选项中关于测量精度说法正确的是?( )
A
测量精度最低的量程是±2g
B
测量精度最低的量程是±4g
C
测量精度最低的量程是±8g
D
测量精度最低的量程是±16g
答案与解析
正确答案:D
这道题暂未补解析。