机器人编程六级 题库
共 729 道题
,第 21 / 37 页
· 按题型筛选,点「查看答案」核对解析
403
单选题
适中
IPV4地址的表示格式为X.X.X.X,其中X的范围是?( )
A
0~255
B
0~1023
C
0~192
D
0~168
答案与解析
正确答案:A
这道题暂未补解析。
404
单选题
适中
一台拥有IP地址的主机,通过“IP地址+端口号”来提供多种服务,终端仿真协议(Telnet)所对应的端口是?( )
A
21
B
22
C
23
D
80
答案与解析
正确答案:C
这道题暂未补解析。
405
单选题
适中
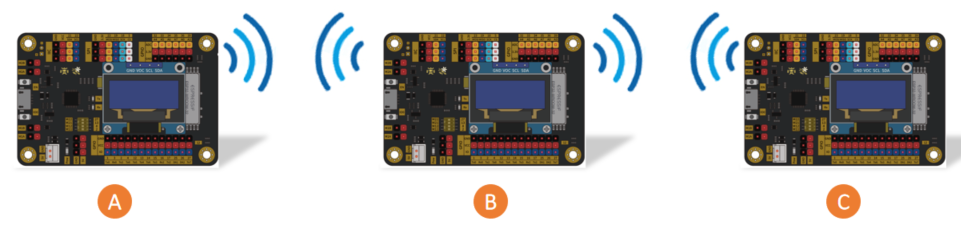
如下图所示,ESP32主控板A和C通过WIFI连接到主控板B,主控板A的工作模式是?( )
A
Client
B
STA
C
AP
D
Server
答案与解析
正确答案:B
这道题暂未补解析。
407
单选题
适中
I2C串行通信有两根数据线,分别是?( )
A
SDA SCK
B
TX RX
C
MOSI MISO
D
SDA SCL
答案与解析
正确答案:D
这道题暂未补解析。
408
单选题
适中
ESP32 for Arduino I2C类库的下列成员函数中,用于主设备向从设备发送读取数据请求的成员函数是?( )
A
Wire.begin()
B
Wire.transfer()
C
Wire.endTransmission()
D
Wire.requestFrom()
答案与解析
正确答案:D
这道题暂未补解析。
409
单选题
适中
ESP32 for Arduino I2C类库的成员函数beginTransmission(),下列描述正确的是?( )
A
初始化,并作为主设备加入I2C
B
将向从设备发送的数据加入到发送数据队列
C
向从设备发送数据请求
D
将从设备的地址加入到发送数据队列
答案与解析
正确答案:D
这道题暂未补解析。
412
单选题
适中
SPI通信,下列选项中,关于数据线SCLK描述正确的是?( )
A
从机向主机发送数据的数据线
B
主机向从机发送片选信号的数据线
C
从机向主机发送时钟信号的数据线
D
主机向从机发送时钟信号的数据线
答案与解析
正确答案:D
这道题暂未补解析。
413
单选题
适中
关于步进电机,以下说法中不正确的是?( )
A
步进电机转动是通过PWM控制
B
步进电机转动的速度与脉冲频率成正比
C
步进电机是执行器
D
步进电机是开环控制,但步距误差不会累计
答案与解析
正确答案:A
这道题暂未补解析。
414
单选题
适中
下列选项中,检测网络环境下设备之间是否连通的命令是?( )
A
ping
B
msconfig
C
ipconfig
D
connect
答案与解析
正确答案:A
这道题暂未补解析。
415
单选题
适中
步进电机类库AccelStepper的成员函数中,设定恒速转动时步进电机转动速度的成员函数是?( )
A
AccelStepper.setSpeed()
B
AccelStepper.setMaxSpeed()
C
AccelStepper.setAcceleration()
D
AccelStepper.speed()
答案与解析
正确答案:A
这道题暂未补解析。
417
单选题
适中
ESP32 for Arduino 提供的WiFi类库的成员函数中,用于设定ESP32主控板为STA模式的成员函数是?( )
A
WiFi.softSTA()
B
WiFi.softAP()
C
WiFi.localIP()
D
WiFi.begin()
答案与解析
正确答案:D
这道题暂未补解析。
418
单选题
适中
ESP32 主控板与外设模块通过I2C进行通信,部分程序如下,下列选项中,关于参数A说法正确的是?( )
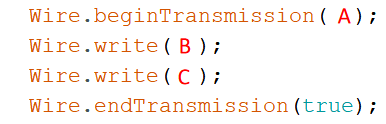
A
参数A是外设模块的I2C地址
B
参数A是外设模块内寄存器的地址
C
参数A是从外设模块中读取的数据
D
参数A是向外设模块写入的数据
答案与解析
正确答案:A
这道题暂未补解析。
419
单选题
适中
24BJY48步进电机的转动控制,使用0/1表示电源的关闭和导通,当发送给步进电机的控制参数序列为[B1000,B0100,B0010,B0001,B1000]时,步进电机的通电方式是?( )
A
四相单四拍
B
四相双四拍
C
四相单五拍
D
四相双五拍
答案与解析
正确答案:A
这道题暂未补解析。
420
单选题
适中
一位共阳数码管和74HC595移位寄存器芯片连接如下图所示,数码管显示字符为“A”,使用shiftout函数向74HC595发送数据,下列选项中正确的程序是?( )
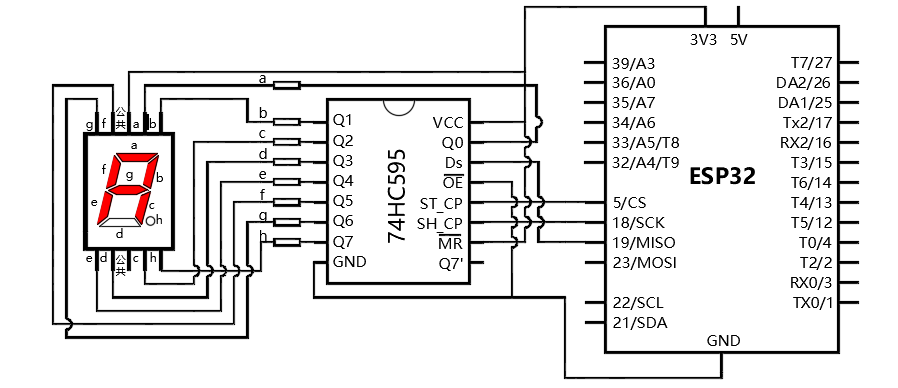
A

B
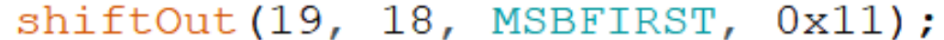
C
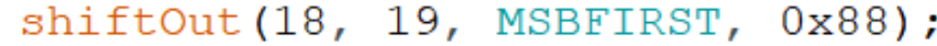
D
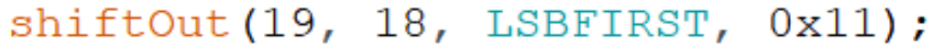
答案与解析
正确答案:D
这道题暂未补解析。