首页 › 题库 › 机器人编程考级 › 机器人编程六级

机器人编程六级 题库

共 729 道题 ,第 20 / 37 页 · 按题型筛选,点「查看答案」核对解析
381 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.2 TCP-IP

TCP/IP四层模型中,HTTP协议对应的是?( )

A
应用层
B
传输层
C
网络层
D
网络接口层
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
382 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.2 TCP-IP

日常网络视频通话,在TCP/IP四层模型的传输层中,通常使用的协议是?( )

A
TCP协议
B
UDP协议
C
HTTP协议
D
HTTPS协议
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
383 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.2 TCP-IP

一台拥有IP地址的主机,通过“IP地址+端口号”来提供多种服务,文件传输协议(FTP)数据端所对应的端口是?( )

A
20
B
21
C
22
D
80
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
384 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

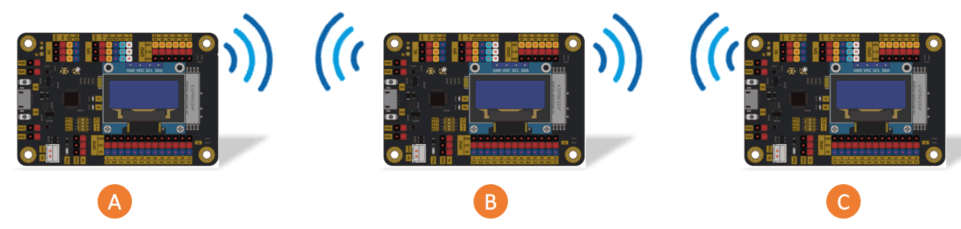
如下图所示,ESP32主控板A和C通过WIFI连接到主控板B,工作于STA模式的主控板是?( )
A
主控板A
B
主控板B
C
主控板C
D
主控板A和C
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
385 单选题 适中 机器人编程考级 ·机器人编程六级 · 3.1 HTTP

ESP32 for Arduino,HTTP类库提供的成员函数中,客户端发送新的数据追加到服务器端,该功能所对应的方法是?( )

A
GET
B
PUT
C
POST
D
PATCH
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
386 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

I2C串行通信,当总线空闲时,串行数据线SDA的电平状态是?( )

A
低电平
B
高电平
C
上升沿
D
下降沿
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
387 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

I2C串行通信,数据线SDA和SCL分别发送的是?( )

A
数据信号 时钟信号
B
时钟信号 数据信号
C
电平信号 边沿信号
D
数字信号 模拟信号
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
388 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

ESP32 for Arduino I2C类库的成员函数中,具有主设备向从设备发送读取数据请求功能的成员函数是?( )

A
Wire.begin()
B
Wire.read()
C
Wire.requestFrom()
D
Wire.endTransmission()
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
389 单选题 适中 机器人编程考级 ·机器人编程六级 · 4.2 加速度

MPU6050姿态传感器的加速度传感器单元可以设置如下不同的量程,下列选项中关于测量精度说法正确的是?( )

A
测量精度最低的量程是±2g
B
测量精度最低的量程是±4g
C
测量精度最低的量程是±8g
D
测量精度最低的量程是±16g
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
390 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.2 SPI

SPI通信,主机向从机发送数据的引脚是?( )

A
MOSI引脚
B
MISO引脚
C
SS引脚
D
SCLK引脚
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
391 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

关于步进电机,下列选项中,说法错误的是?( )

A
步进电机通常采用开环控制
B
步进电机的通电方式有单相通电和双相通电
C
步距角是步进电机绕组改变一次通电方式,所转动的空间角度
D
随着运转,步进电机的误差会不断累积
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
392 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.2 SPI

SPI通信,下列选项中,关于数据线SS描述正确的是?( )

A
从机向主机发送数据的数据线
B
主机向从机发送数据的数据线
C
主机向从机发送时钟信号的数据线
D
从机选择线
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
393 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.2 SPI

ESP32 for Arduino SPI类库的成员函数setBitOrder(val),下列选项中,描述正确的是?( )

A
参数为LSBFIRST时,表示最高有效位优先
B
参数为MSBFIRST时,表示最低有效位优先
C
函数功能是设置数据的传送方式
D
函数功能是设置时钟的传送频率
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
394 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机类库AccelStepper的成员函数中,用于设定步进电机恒定转速的成员函数是?( )

A
AccelStepper.setMaxSpeed()
B
AccelStepper.setSpeed()
C
AccelStepper.setCurrentPosition()
D
AccelStepper.setAcceleration()
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
395 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.1 PID

PID控制器中,可消除稳态误差是?( )

A
P控制
B
I控制
C
D控制
D
中断控制
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
396 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

使用ESP32 for Arduino WiFi类库的成员函数softAP(arg1,arg2)创建softAP,参数arg1和arg2的含义分别是?( )

A
SSID名称和SSID密码
B
SSID密码和SSID名称
C
服务器名称和服务器密码
D
服务器密码和服务器名称
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
397 单选题 适中 机器人编程考级 ·机器人编程六级 · 3.2 HTML

下列所示HTML标签中,用于标识页面标题的标签是?( )

A
<body>
B
<h1>
C
<img>
D
<title>
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
398 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

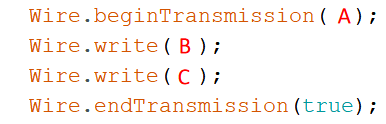
ESP32 主控板与外设模块通过I2C进行通信,部分程序如下,下列选项中,关于参数A/B/C说法错误的是?( )
A
参数A是外设模块的地址
B
参数B是外设模块内寄存器的地址
C
参数C是向外设模块写入的数据
D
该段程序是从外设模块中读取数据
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
399 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

24BJY48步进电机的转动控制,使用0/1表示电源的关闭和导通,当发送给步进电机的控制参数序列为[B1000,B1100,B0100,B0110,B0010,B0011,B0001,B1001,B1000]时,步进电机的通电方式是?( )

A
四相单八拍
B
四相单九拍
C
四相单双八拍
D
四相单双九拍
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
400 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

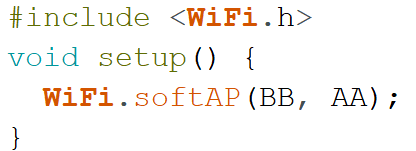
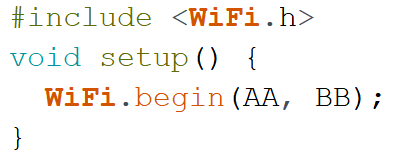
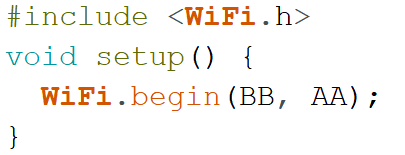
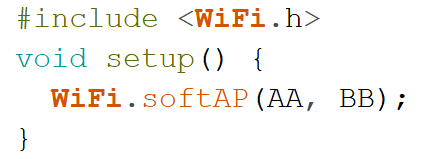
ESP32 for Arduino,ESP32主控板以STA方式连接到路由器,用户名为“AA”,密码为“BB”,部分程序如下,下列选项中正确的是?( )
A
B
C
D
答案与解析
正确答案:C
这道题暂未补解析。
题目详情