机器人编程六级 题库
共 729 道题
,第 24 / 37 页
· 按题型筛选,点「查看答案」核对解析
461
单选题
适中
命令ipconfig的功能是?( )
A
查看和管理本机的硬件配置信息
B
查看和管理本机的网络配置信息
C
查看和管理本机的系统配置信息
D
测试本机与目标主机之间的网络连通性
答案与解析
正确答案:B
这道题暂未补解析。
462
单选题
适中
测试两台电脑网络是否通畅以及网络连接速度的命令是?( )
A
telnet
B
ping
C
ifconfig
D
ipconfig
答案与解析
正确答案:B
这道题暂未补解析。
463
单选题
适中
TCP/IP四层模型中,当我们使用浏览器进行网页浏览时,该操作对应于四层模型中的?( )
A
应用层
B
传输层
C
网络层
D
网络接口层
答案与解析
正确答案:A
这道题暂未补解析。
465
单选题
适中
TCP/IP四层模型,下列选项中,属于应用层的协议有?( )
A
HTTP协议
B
TCP 协议
C
UDP 协议
D
TCP/IP 协议
答案与解析
正确答案:A
这道题暂未补解析。
467
单选题
适中
使用ESP32 for Arduino I2C类库,下列选项中,将向从设备发送的数据加入到发送数据队列的成员函数是?( )
A
Wire.begin()
B
Wire.write()
C
Wire.endTransmission()
D
Wire.beginTransmission()
答案与解析
正确答案:B
这道题暂未补解析。
468
单选题
适中
关于ESP32 for Arduino I2C类库成员函数endTransmission()的功能,下列描述正确的是?( )
A
开启I2C连接
B
将向从设备发送的数据加入到发送数据队列
C
主设备向从设备发送读取数据请求,并将读取的数据保存到缓冲区
D
主设备将发送数据队列中的数据发送给从设备
答案与解析
正确答案:D
这道题暂未补解析。
469
单选题
适中
MPU6050姿态传感器是一个6轴运动传感器,可用于获取角速度数据的传感器是?( )
A
3轴电子罗盘
B
3轴陀螺仪
C
3轴加速度计
D
数字运动处理器
答案与解析
正确答案:B
这道题暂未补解析。
470
单选题
适中
ESP32 for Arduino SPI类库成员函数setDataMode()可设置SPI通信时钟模式的种类是?( )
A
1种
B
2种
C
3种
D
4种
答案与解析
正确答案:D
这道题暂未补解析。
471
单选题
适中
关于ESP32 for Arduino SPI类库成员函数setBitOrder()的功能,下列描述正确的是?( )
A
启动SPI通信事务
B
设置数据的传送方式
C
设置不同的时钟模式
D
按照默认参数初始化SPI接口
答案与解析
正确答案:B
这道题暂未补解析。
472
单选题
适中
MPU6050姿态传感器返回的X轴加速度原始数据长度是?( )
A
1Byte
B
2Bytes
C
4Bytes
D
6Bytes
答案与解析
正确答案:B
这道题暂未补解析。
473
单选题
适中
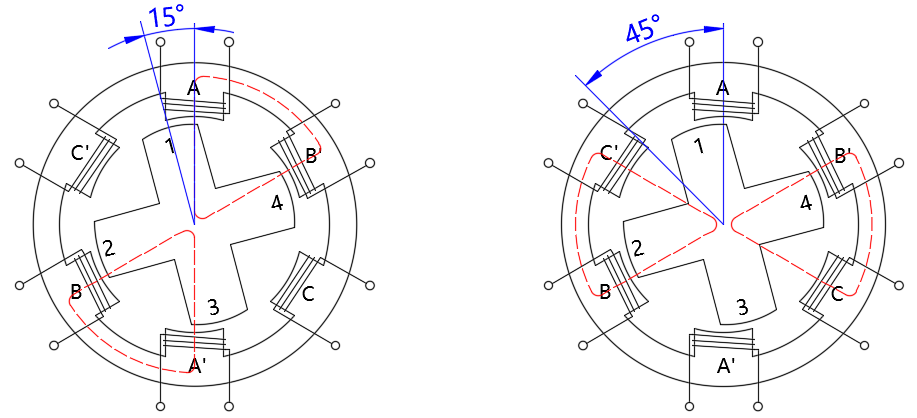
下图是三相反应式步进电机连续节拍工作示意图,该模式下步进电机的步距角是?( )
A
15°
B
30°
C
45°
D
60°
答案与解析
正确答案:B
这道题暂未补解析。
474
单选题
适中
使用ESP32 for Arduino提供的WiFi类库,客户端向服务器端发送HTTP查询请求,所对应的方法是?( )
A
GET
B
PUT
C
POST
D
PATCH
答案与解析
正确答案:A
这道题暂未补解析。
475
单选题
适中
ESP32 for Arduino 提供的WiFi类库的成员函数中,用于设定ESP32主控板为接入点的成员函数是?( )
A
WiFi.scanNetWorks()
B
WiFi.softAPIP()
C
WiFi.begin()
D
WiFi.softAP()
答案与解析
正确答案:D
这道题暂未补解析。
476
单选题
适中
步进电机类库AccelStepper的成员函数中,步进电机梯形加减速转动,设置步进电机最大速度的成员函数是?( )
A
AccelStepper.setAcceleration()
B
AccelStepper.setSpeed()
C
AccelStepper.runSpeed()
D
AccelStepper.setMaxSpeed()
答案与解析
正确答案:D
这道题暂未补解析。
477
单选题
适中
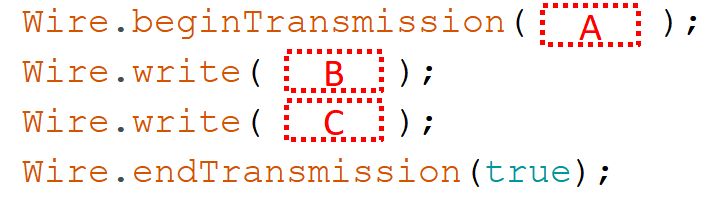
ESP32 主控板向一个I2C接口的从设备写入数据,部分程序如下,程序中A、B、C分别是?( )
A
从设备寄存器地址、从设备地址、写入的数据
B
从设备寄存器地址、写入的数据、从设备地址
C
从设备地址、写入的数据、从设备寄存器地址
D
从设备地址、从设备寄存器地址、写入的数据
答案与解析
正确答案:D
这道题暂未补解析。
478
单选题
适中
24BJY48步进电机的转动控制,使用0/1表示电源的关闭和导通,当步进电机以四相双四拍的通电方式工作时,下列选项中,正确的控制参数序列是?( )
A
[0B1000,0B1100,0B0100,0B0110,0B1000]
B
[0B1000,0B0001,0B0100,0B0010,0B1000]
C
[0B1100,0B0110,0B0011,0B1001,0B1100]
D
[0B1000,0B0100,0B0010,0B0001,0B1000]
答案与解析
正确答案:C
这道题暂未补解析。
479
单选题
适中
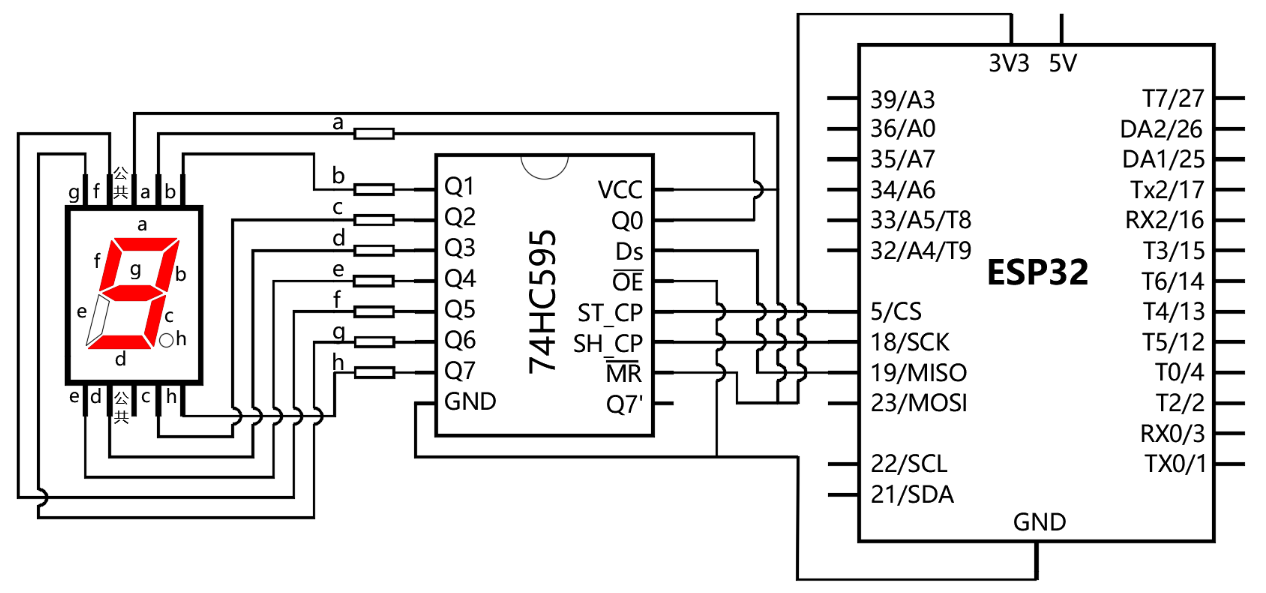
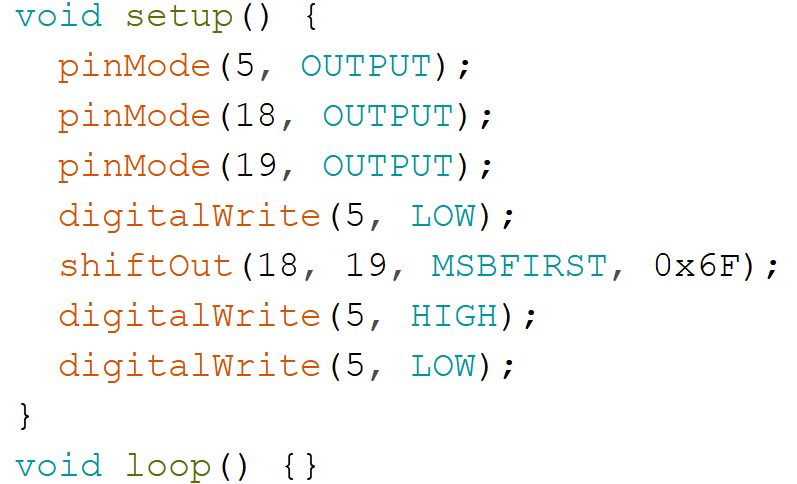
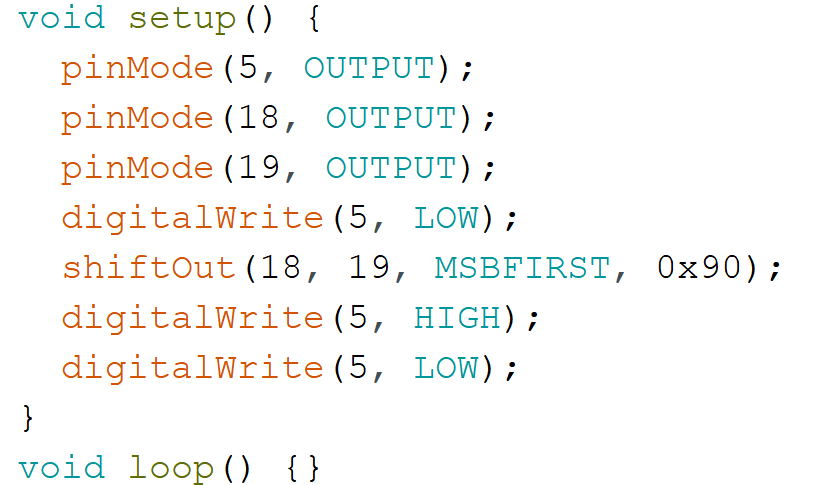
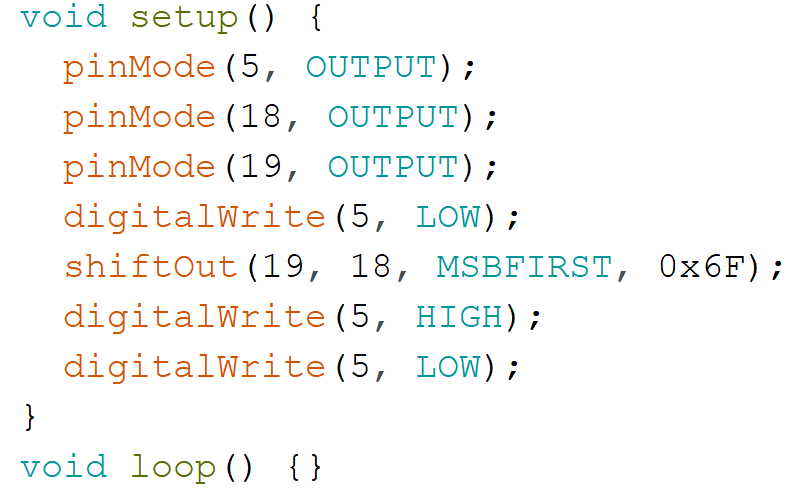
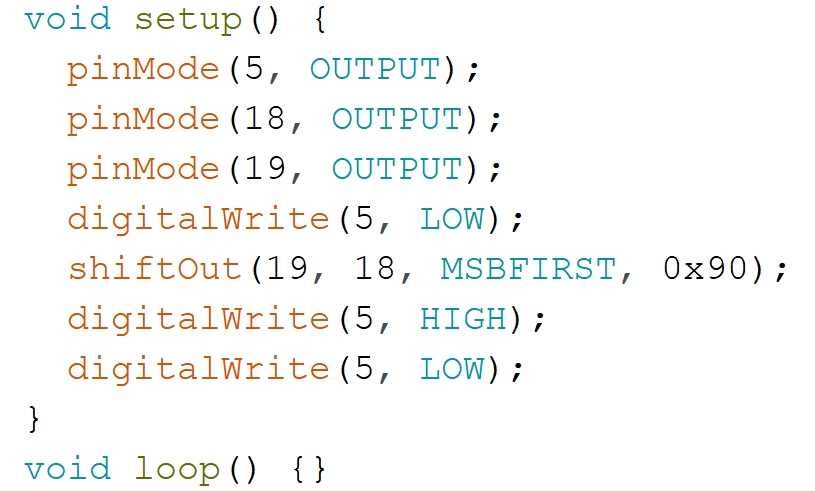
数码管和74HC595移位寄存器芯片连接如下图所示,数码管显示的图形如图中红色所示,所对应的程序是?( )
A
B
C
D
答案与解析
正确答案:D
这道题暂未补解析。
480
单选题
适中
HTML文档分为头部和主体两个部分,下列选项中,用于标记网页主体的标签是?( )
A
<html></html>
B
C
<body></body>
D
<table></table>
答案与解析
正确答案:C
这道题暂未补解析。