机器人编程六级 题库
共 729 道题
,第 3 / 37 页
· 按题型筛选,点「查看答案」核对解析
43
单选题
适中
关于I2C串行通信,下列说法错误的是?( )
A
I2C总线有几种不同速率的工作模式
B
一条I2C总线上可以连接多个设备
C
I2C是同步通信
D
I2C是全双工通信
答案与解析
正确答案:D
这道题暂未补解析。
46
单选题
适中
步进电机AccelStepper类库的成员函数中,成员函数run()功能描述正确的是?( )
A
启动步进电机,并以设定的速度值恒定转动。
B
启动步进电机,并以设定的加速度和最大速度值转动。
C
设定步进电机的最大速度。
D
设定步进电机的加速度。
答案与解析
正确答案:B
这道题暂未补解析。
47
单选题
适中
下列选项中,关于命令ipconfig,说法正确的是?( )
A
列出当前可用的网络连接
B
查看当前计算机配置
C
检查计算机是否连通到外部WiFi
D
查看当前计算机的IP配置
答案与解析
正确答案:D
这道题暂未补解析。
48
单选题
适中
ESP32 for Arduino 所提供的WiFi类库功能全面,下列选项中,成员函数softAP()描述正确的是?( )
A
创建一个STA,并连接到SSID。
B
创建一个softAP,并设定SSID和密码。
C
返回softAP的IP地址。
D
启动Web服务器。
答案与解析
正确答案:B
这道题暂未补解析。
49
单选题
适中
ESP32 for Arduino I2C类库的下列成员函数中,用于主设备向从设备发送读取数据请求的成员函数是?( )
A
Wire.begin()
B
Wire.write()
C
Wire.read()
D
Wire.requestFrom()
答案与解析
正确答案:D
这道题暂未补解析。
51
单选题
适中
对于如下图所示的三相步进电机,当采用三相单三拍通电方式时,其步距角是?( )
A
15度
B
30度
C
45度
D
60度
答案与解析
正确答案:B
这道题暂未补解析。
54
单选题
适中
下列程序为将ESP32设置为STA模式的部分程序,程序第8行方框所对应的程序是?( )
A
WiFi.softAP(ssid, password);
B
WiFi.begin(ssid, password);
C
server.softAP(ssid, password);
D
server.begin(ssid, password);
答案与解析
正确答案:B
这道题暂未补解析。
55
单选题
适中
执行如下程序,在串口监视器输入框输入“123+456”后,点击【发送】,串口监视器窗口显示的内容是?( )
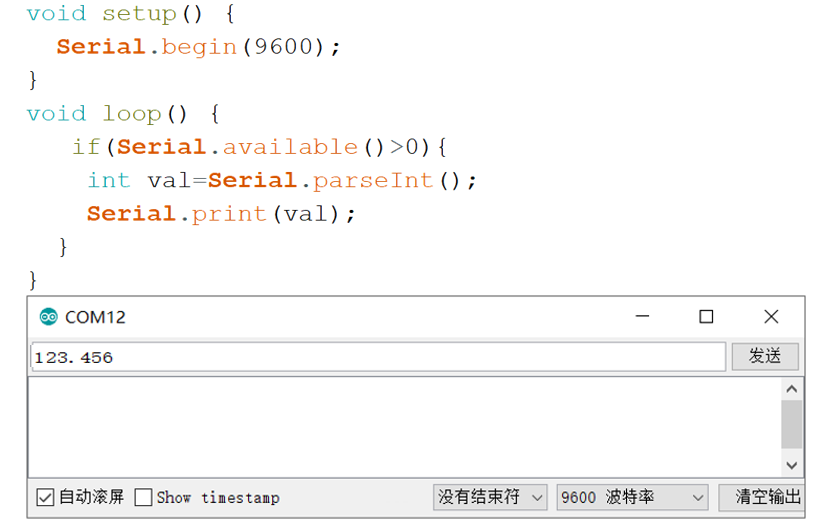
A
123
B
456
C
579
D
123456
答案与解析
正确答案:D
这道题暂未补解析。
57
单选题
适中
ESP32 for Arduino SPI类库成员函数SPI.begin()的功能是?( )
A
设置数据的传送方式
B
设置数据的传送时钟频率
C
设置时钟的模式
D
初始化SPI接口
答案与解析
正确答案:D
这道题暂未补解析。
58
单选题
适中
ESP32主控板向MPU6050姿态传感器写入数据,程序如下,第5行方框内对应的程序是?( )
A
Wire.read()
B
Wire.end()
C
Wire.endTransmission();
D
Wire.requestFrom(MPU6050_ADDR,1)
答案与解析
正确答案:C
这道题暂未补解析。
60
单选题
适中
一台拥有IP地址的主机,通过“IP地址+端口号”来提供多种服务,通常web服务所对应的端口是?( )
A
21
B
53
C
80
D
110
答案与解析
正确答案:C
这道题暂未补解析。