机器人编程六级 题库
共 729 道题
,第 5 / 37 页
· 按题型筛选,点「查看答案」核对解析
82
单选题
适中
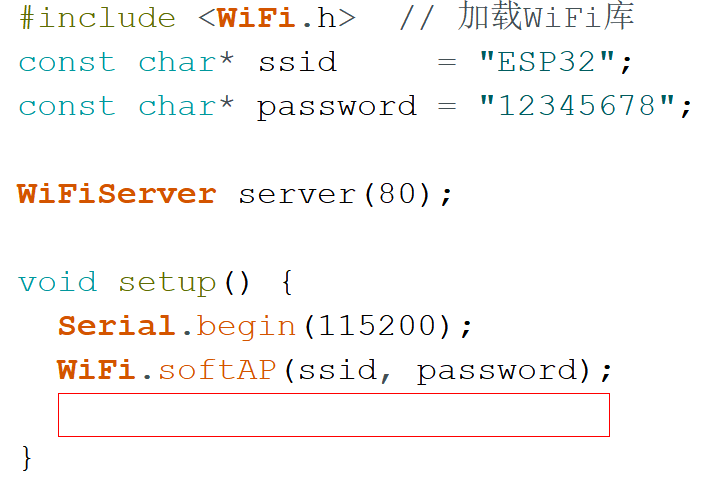
下列程序为创建Web服务器的部分程序,程序中方框所对应的程序是?
A
WiFi.begin();
B
WiFi.server();
C
server.softAPConnect()
D
server.begin();
答案与解析
正确答案:D
这道题暂未补解析。
83
单选题
适中
HTML文档中,用于在浏览器选项卡中显示页面标题的标签是?
A
<title>
B
<head>
C
<body>
D
<html>
答案与解析
正确答案:A
这道题暂未补解析。
85
单选题
适中
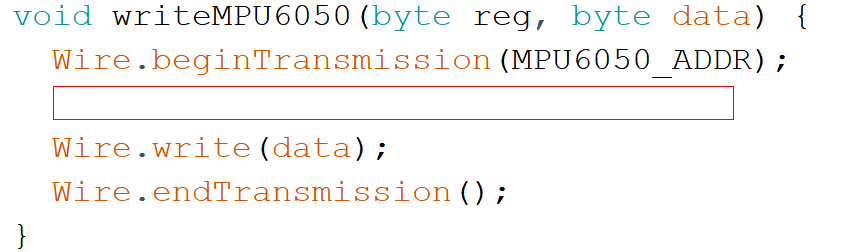
ESP32主控板向MPU6050姿态传感器写入数据,程序如下,方框内对应的程序是?( )
A
Wire.read(reg)
B
Wire.write(reg)
C
Wire.read()
D
Wire.requestFrom(MPU6050_ADDR,1)
答案与解析
正确答案:B
这道题暂未补解析。
86
单选题
适中
ESP32 for Arduino 提供的WiFi类库成员函数中,以STA方式连接到SSID的成员函数是?
A
WiFi.softAP()
B
WiFi.begin()
C
WiFi.softAPIP()
D
WiFi.localAP()
答案与解析
正确答案:B
这道题暂未补解析。
87
单选题
适中
ESP32 for Arduino SPI类库成员函数SPI.setBitOrder()的功能是?
A
设置数据的传送方式
B
设置数据的传送时钟频率
C
设置时钟的模式
D
初始化SPI接口
答案与解析
正确答案:A
这道题暂未补解析。
91
单选题
适中
ESP32 for Arduino I2C类库的下列成员函数中,用于从缓冲区中读取数据的成员函数是?
A
Wire.begin()
B
Wire.write()
C
Wire.read()
D
Wire.requestFrom()
答案与解析
正确答案:C
这道题暂未补解析。
93
单选题
适中
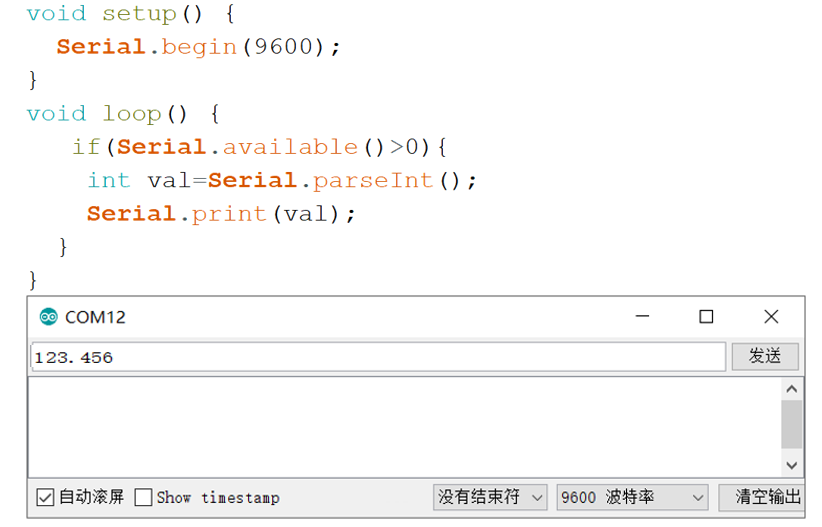
执行如下程序,在串口监视器输入框输入“123.456”后,点击【发送】,串口监视器窗口显示的内容是?( )
A
123
B
123456
C
123.456
D
123.45
答案与解析
正确答案:B
这道题暂未补解析。
94
单选题
适中
步进电机AccelStepper类库的成员函数中,控制步进电机转动到相对于当前位置的目标位置的成员函数是?
A
distanceToGO()
B
runSpeed()
C
moveTo()
D
move()
答案与解析
正确答案:D
这道题暂未补解析。
95
单选题
适中
使用手机进行网页浏览时,率先发出请求信息的是?
A
手机端
B
服务器端
C
手机端和服务器端同时发起
D
手机端和服务器端轮询发起
答案与解析
正确答案:A
这道题暂未补解析。
97
单选题
适中
MPU6050姿态传感器获取的原始数据,经过数据融合后得到传感器的姿态角,其中俯仰角是?
A
Pitch
B
Yaw
C
DMP
D
Roll
答案与解析
正确答案:A
这道题暂未补解析。
98
单选题
适中
ESP32主控板和SSD1306 OLED显示屏通过I2C进行数据交互,发起数据传送的是?
A
ESP32主控板
B
SSD1306 OLED显示屏
C
ESP32主控板和SSD1306 OLED显示屏按需发起
D
ESP32主控板和SSD1306 OLED显示屏同步发起
答案与解析
正确答案:A
这道题暂未补解析。