首页 › 题库 › 机器人编程考级 › 机器人编程六级

机器人编程六级 题库

共 729 道题 ,第 2 / 37 页 · 按题型筛选,点「查看答案」核对解析
21 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

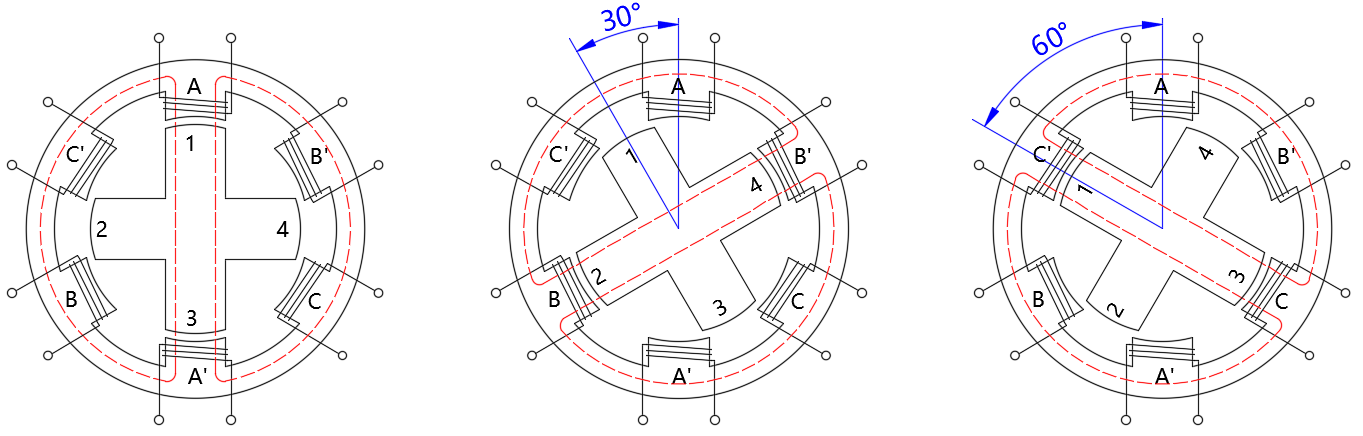
如图,该步进电机示意图中,步距角为?( )

A
15度
B
30度
C
45度
D
60度
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
22 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.2 SPI

SPI通信中,主机和从机通信时,片选引脚为?( )

A
高电平
B
低电平
C
上升沿
D
下降沿
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
23 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

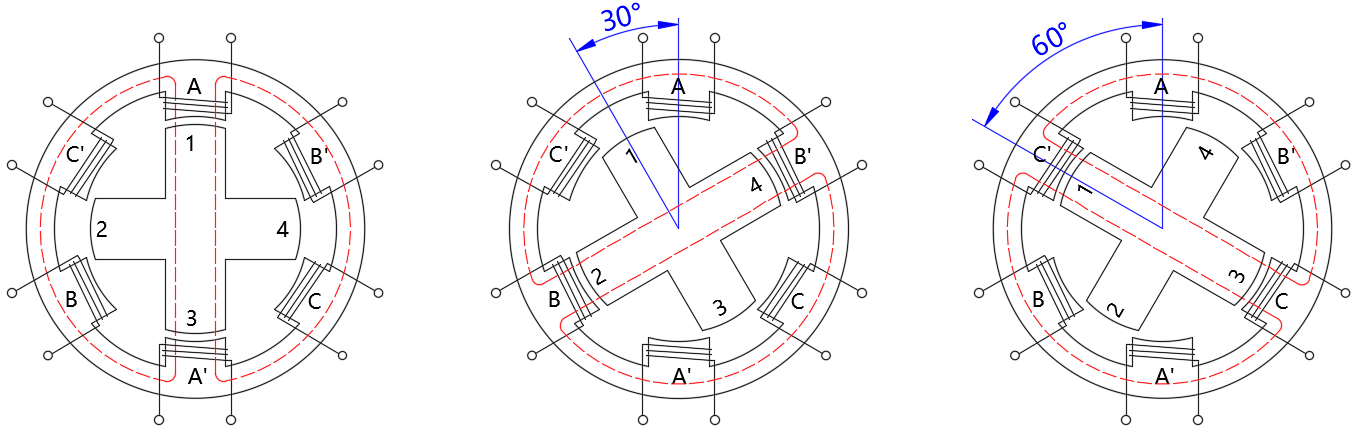
下图是三相反应式步进电机工作示意图,图示所对应的工作方式为?( )

A
三相单双三拍
B
三相单三拍
C
三相双三拍
D
三相单双六拍
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
24 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

关于步进电机,下列描述错误的是?( )

A
步进电机的角位移量和电脉冲数成正比。
B
通过改变电脉冲的频率,可实现步进电机速度的调节。
C
在不丢步的情况下,步进电机的误差会累积。
D
步进电机难以运转到较高的转速。
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
25 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.2 TCP-IP

IPV4地址长度的位数是?( )

A
16
B
32
C
64
D
128
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
26 单选题 适中 机器人编程考级 ·机器人编程六级 · 4.1 MPU6050

MPU6050姿态传感器获取的原始数据是( )位的有符号整数。

A
8位
B
16位
C
32位
D
64位
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
27 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

I2C类库中,成员函数Wire.begin();的功能是?( )

A
主设备向从设备发送请求。
B
设定传输的数据到指定的从机设备地址。
C
传送数据。
D
初始化I2C连接。
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
28 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.2 SPI

SPI串行通信中,时钟引脚为?( )

A
MOSI
B
MISO
C
SS
D
SCLK
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
29 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

http://www.baidu.com/duty/是?( )

A
域名
B
IP地址
C
统一资源定位符URL
D
文件夹
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
30 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.2 P控制

PID控制中P控制是指?( )

A
比例控制
B
积分控制
C
微分控制
D
闭环控制
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
31 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.2 TCP-IP

可获取本机电脑IP地址的命令为?( )

A
ipconfig
B
msconfig
C
ping
D
dir
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
32 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.2 SPI

ESP32提供了( )个SPI接口。

A
1
B
2
C
3
D
4
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
33 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

I2C串行通信,时钟端引脚名称为?( )

A
SDA
B
SCL
C
MOSI
D
MISO
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
34 单选题 适中 机器人编程考级 ·机器人编程六级 · 6.1 PID

PID控制中,能消除稳态误差的是?( )

A
P控制
B
D控制
C
I控制
D
PD控制
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
35 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

当前常用的步进电机为?( )

A
反应式
B
永磁式
C
混合式
D
直流式
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
36 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.2 TCP-IP

网页浏览Web服务的TCP端口为?( )

A
21
B
25
C
80
D
110
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
37 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

ESP32以AP方式连接到WiFi,AP是指?( )

A
服务器
B
客户端
C
站点
D
接入点
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
38 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

关于I2C通信,下面说法错误的是?( )

A
I2C通信空闲时,数据线SDA和时钟线SCL总是处于低电平输出状态。
B
I2C通信是串行通信。
C
I2C通信中从设备都有一个唯一的地址。
D
I2C通信是一种半双工通信方式。
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
39 单选题 适中 机器人编程考级 ·机器人编程六级 · 4.1 MPU6050

MPU6050姿态传感器获取的原始数据,经过数据融合,获得传感器的姿态角,传感器的姿态角不包含?( )

A
俯仰角
B
偏航角
C
滚转角
D
加速度
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
40 单选题 适中 机器人编程考级 ·机器人编程六级 · 3.2 HTML

网页中,( )用于描述网页中元素的外观及位置。

A
html
B
CSS
C
JavaScript
D
HTTP
答案与解析
正确答案:B
这道题暂未补解析。
题目详情