首页 › 题库 › 机器人编程考级 › 5 步进电机

机器人编程六级 题库

共 82 道题 ,第 3 / 5 页 · 按题型筛选,点「查看答案」核对解析
41 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机
步进电机AccelStepper类库的成员函数中,下列选项中,关于成员函数moveTo()功能描述错误的是?( )
A
启动步进电机以梯形加减速转动
B
控制步进电机基于初始位置转动指定的脉冲数量
C
控制步进电机基于当前位置转动指定的脉冲数量
D
可通过参数值的正负,控制步进电机的转动方向
答案与解析
正确答案:C
moveTo()函数设置目标位置,该位置为绝对脉冲数坐标,而非相对于当前位置的增量。电机根据设定的目标位置与当前实际位置的差值调整运动方向和步数。当目标位置发生变化时,若未达到新目标,电机将持续运行至新设定点。参数正负决定目标位置在初始参考系中的方向,从而影响转动方向。此函数不直接控制基于当前位置的相对移动,也不单独触发梯形加减速过程,加减速行为由运行机制自动管理。
题目详情
42 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机
步进电机AccelStepper类库的成员函数中,设置梯形加减速最大速度的成员函数是?( )
A
setSpeed()
B
setMaxSpeed()
C
runSpeed()
D
run()
答案与解析
正确答案:B
分析成员函数的功能机制:setSpeed()用于设定当前运行速度,该值需小于等于最大允许速度;setMaxSpeed()定义运动过程中允许达到的速度上限,影响加减速曲线的顶端限制;runSpeed()执行基于当前速度的步进动作,不修改速度参数;run()根据预设的加减速规则推进电机运动,调用时依据内部速度状态计算下一步操作。每个函数在控制逻辑中承担特定角色,其中设定梯形加减速结构中的最大速度由专门函数配置,此值参与加速度上升段和下降段的边界判定。
题目详情
43 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机
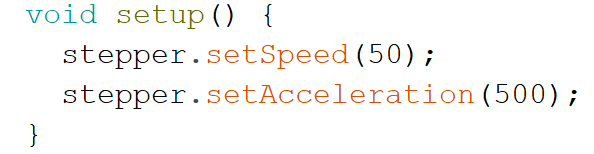
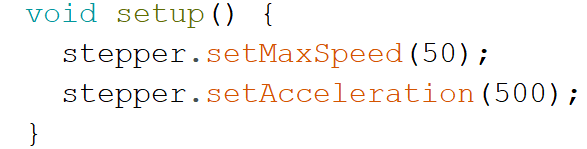
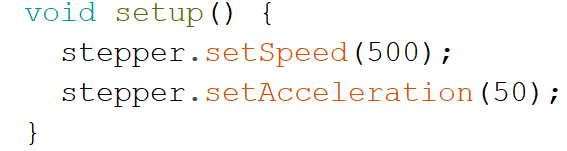
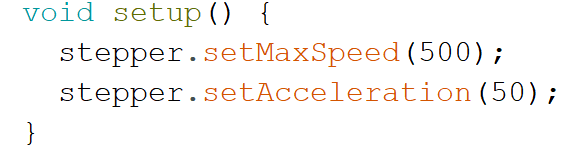
使用步进电机类库AccelStepper,通过ULN2003控制24BJY48步进电机转动,下列所示程序中,用于初始化设置步进电机以加速度50,最大速度为500转动的程序是?( )
A
B
C
D
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
44 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

关于教材示例所选定的24BJY48步进电机,该步进电机转动一圈所需的脉冲数是?( )

A
64
B
1024
C
2048
D
4096
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
45 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

24BJY48步进电机的转动控制,使用0/1表示电源的关闭和导通,当步进电机以四相单四拍的通电方式工作时,下列选项中,正确的控制参数序列是?( )

A
[B1000,B1100,B0100,B0110,B1000]
B
[B1000,B0001,B0100,B0010,B1000]
C
[B1100,B0110,B0011,B1001,B1100]
D
[B1000,B0100,B0010,B0001,B1000]
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
46 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

关于步进电机,下列选项中,说法错误的是?( )

A
步进电机通常采用开环控制
B
步进电机的通电方式有单相通电和双相通电
C
步距角是步进电机绕组改变一次通电方式,所转动的空间角度
D
随着运转,步进电机的误差会不断累积
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
47 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机类库AccelStepper的成员函数中,用于设定步进电机恒定转速的成员函数是?( )

A
AccelStepper.setMaxSpeed()
B
AccelStepper.setSpeed()
C
AccelStepper.setCurrentPosition()
D
AccelStepper.setAcceleration()
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
48 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

24BJY48步进电机的转动控制,使用0/1表示电源的关闭和导通,当发送给步进电机的控制参数序列为[B1000,B1100,B0100,B0110,B0010,B0011,B0001,B1001,B1000]时,步进电机的通电方式是?( )

A
四相单八拍
B
四相单九拍
C
四相单双八拍
D
四相单双九拍
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
49 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

关于步进电机,以下说法中不正确的是?( )

A
步进电机转动是通过PWM控制
B
步进电机转动的速度与脉冲频率成正比
C
步进电机是执行器
D
步进电机是开环控制,但步距误差不会累计
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
50 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机类库AccelStepper的成员函数中,设定恒速转动时步进电机转动速度的成员函数是?( )

A
AccelStepper.setSpeed()
B
AccelStepper.setMaxSpeed()
C
AccelStepper.setAcceleration()
D
AccelStepper.speed()
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
51 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

24BJY48步进电机的转动控制,使用0/1表示电源的关闭和导通,当发送给步进电机的控制参数序列为[B1000,B0100,B0010,B0001,B1000]时,步进电机的通电方式是?( )

A
四相单四拍
B
四相双四拍
C
四相单五拍
D
四相双五拍
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
52 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机的步距角为5.625°,转动一圈需要的脉冲数是?( )

A
64
B
256
C
1024
D
2048
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
53 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

24BJY48步进电机的转动控制,使用0/1表示电源的关闭和导通,当发送给步进电机的控制参数序列为[0B1100,0B0110,0B0011,0B1001,0B1100]时,步进电机的通电方式是?( )

A

三相单四拍

B
三相双四拍
C
四相单四拍
D
四相双四拍
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
54 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

关于教材示例所选定的24BJY48步进电机,下列选项中,说法错误的是?( )

A
该步进电机是永磁式步进电机
B
该步进电机的步距角为11.25°
C
该步进电机的减速比为64:1
D
该步进电机转动一圈所需的最小脉冲数为1024
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
55 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机类库AccelStepper的成员函数中,用于设定步进电机最大转速的成员函数是?( )

A
AccelStepper.setMaxSpeed()
B
AccelStepper.setSpeed()
C
AccelStepper.setCurrentPosition()
D
AccelStepper.setAcceleration()
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
56 单选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

24BJY48步进电机的转动控制,使用0/1表示电源的断开和导通,当步进电机的通电方式为四相双四拍时,所对应的控制参数是?( )

A
B1100,B0110,B0011,B1001,B1100
B
B1000,B0100,B0010,B0001,B1000
C
B1000,B1100,B0100,B0110,B0010,B0011,B0001,B1001,B1000
D
B1100,B0100,B0110,B0010,B0011,B0001,B1001,B1000,B1100,
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
57 多选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机,按运行原理和结构形式可分为( )。

A
无刷式
B
反应式
C
永磁式
D
混合式
答案与解析
正确答案:B,C,D
这道题暂未补解析。
题目详情
58 多选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

按运行原理和结构形式,步进电机分为如下几类?( )

A
无刷式步进电机
B
反应式步进电机
C
永磁式步进电机
D
混合式步进电机
答案与解析
正确答案:B,C,D
这道题暂未补解析。
题目详情
59 多选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

关于步进电机,以下说法中正确的有?

A
步进电机转动采用电脉冲信号控制
B
步进电机转动的速度与脉冲频率成正比
C
步进电机是执行器
D
步进电机运转时,会产生误差累计
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
60 多选题 适中 机器人编程考级 ·机器人编程六级 · 5.1 步进电机

步进电机按照结构形式分类为?( )

A
反应式
B

永磁式

C

混合式

D

直线式

答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情