机器人编程六级 题库
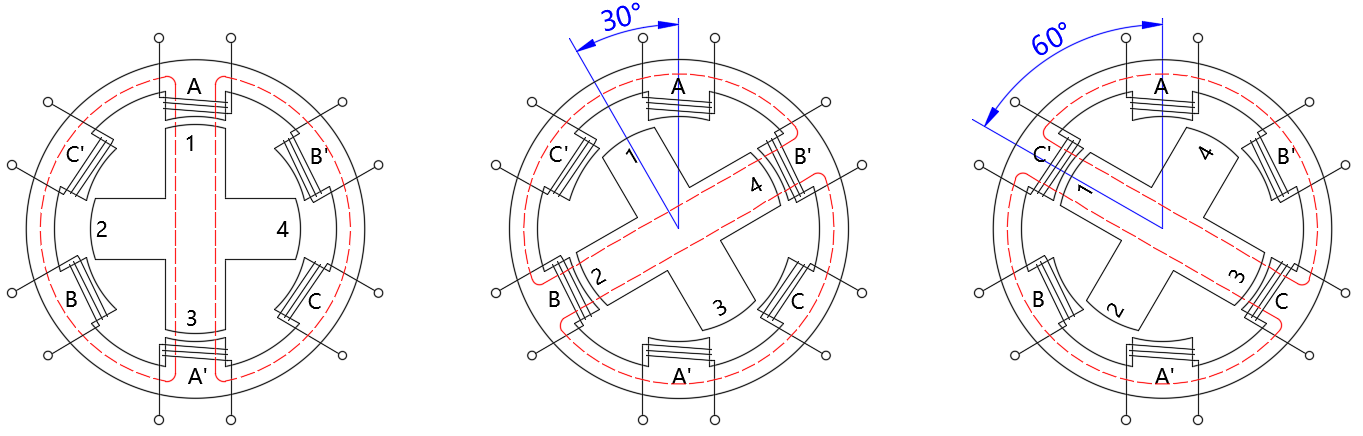
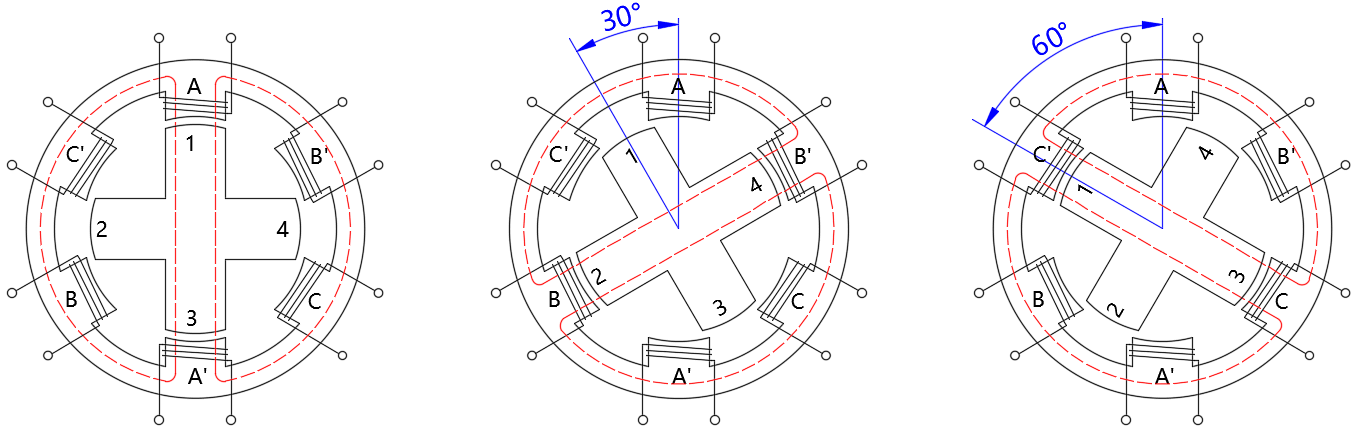
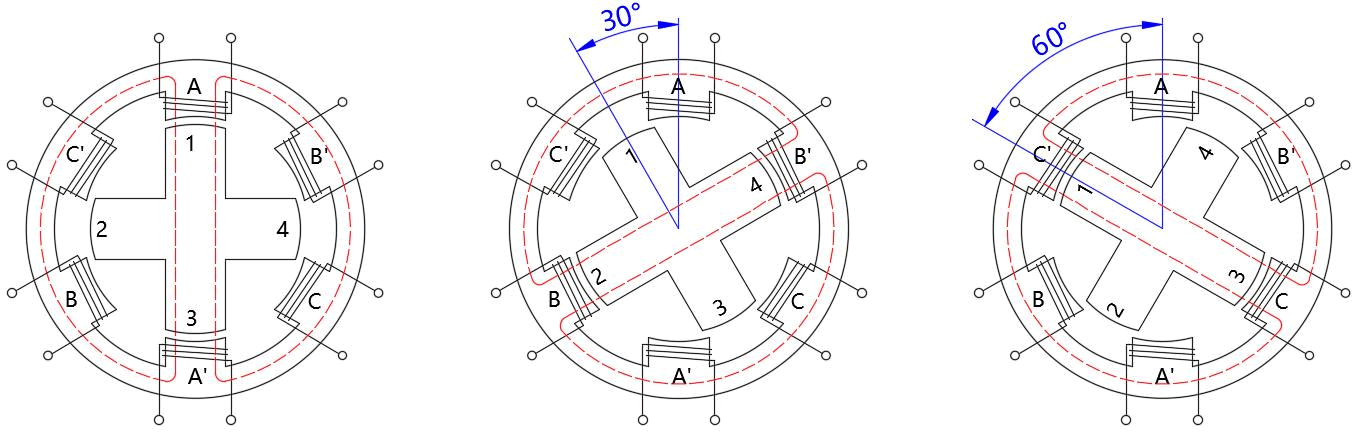
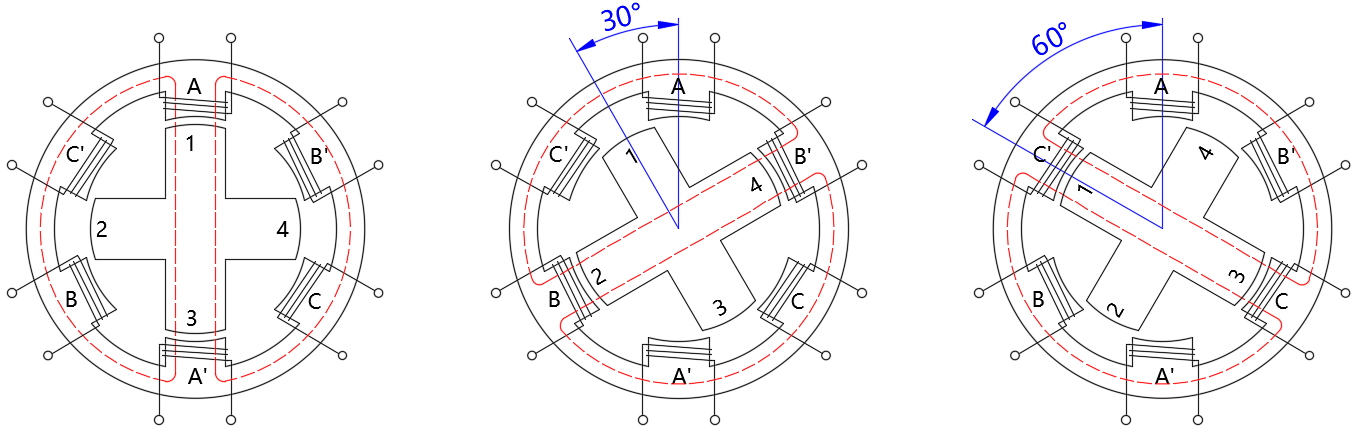
下图是三相反应式步进电机工作示意图,当采用单双六拍通电方式运转时,其步距角是?( )
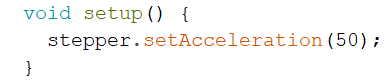
步进电机类库AccelStepper的成员函数中,用于设定梯形加减速中加速度的成员函数是?( )
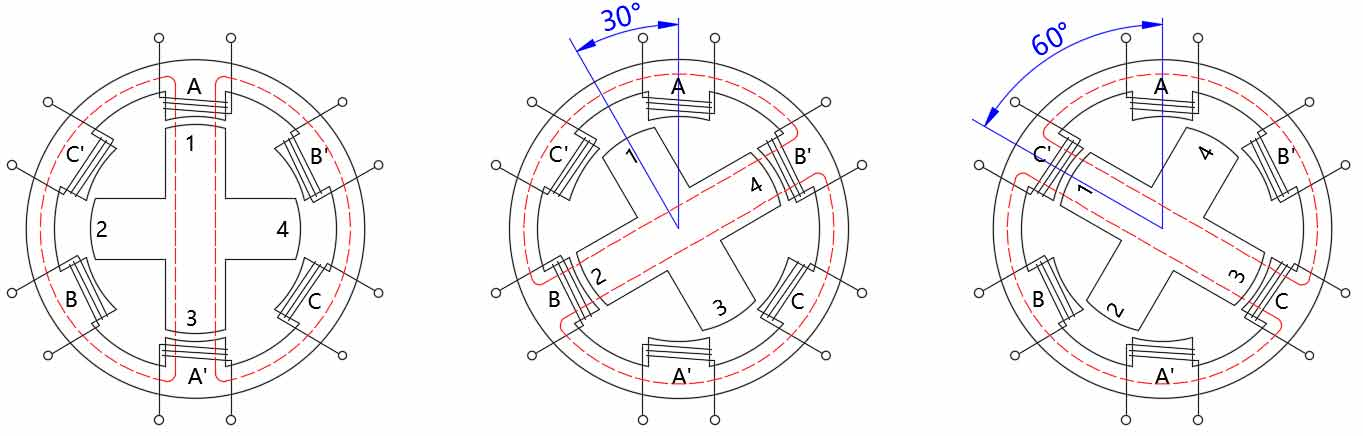
下图是三相反应式步进电机连续节拍工作示意图,图示所对应的工作方式为?( )
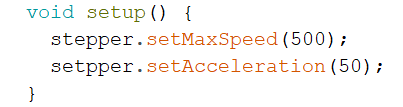
步进电机类库 AccelStepper 的成员函数中,用于设定步进电机最大允许转速的成员函数是?( )
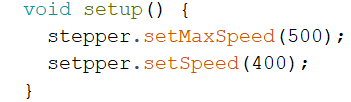
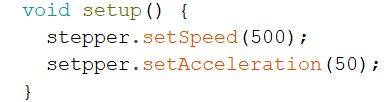
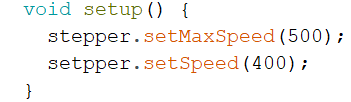
使用步进电机类库 AccelStepper,通过 ULN2003 控制 24BJY48 步进电机转动,下列所示程序中,用于初始化设置步进电机以恒定转速 400 转动的程序是?( )
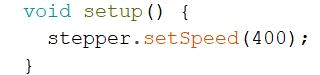
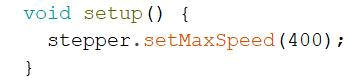
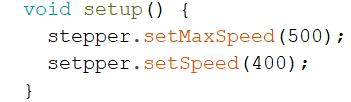
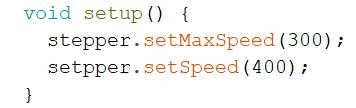
步进电机类库AccelStepper的成员函数中,用于设定梯形加减速中恒定转速的成员函数是?( )
下列步进电机结构分类中,当前广泛使用的步进电机属于?( )
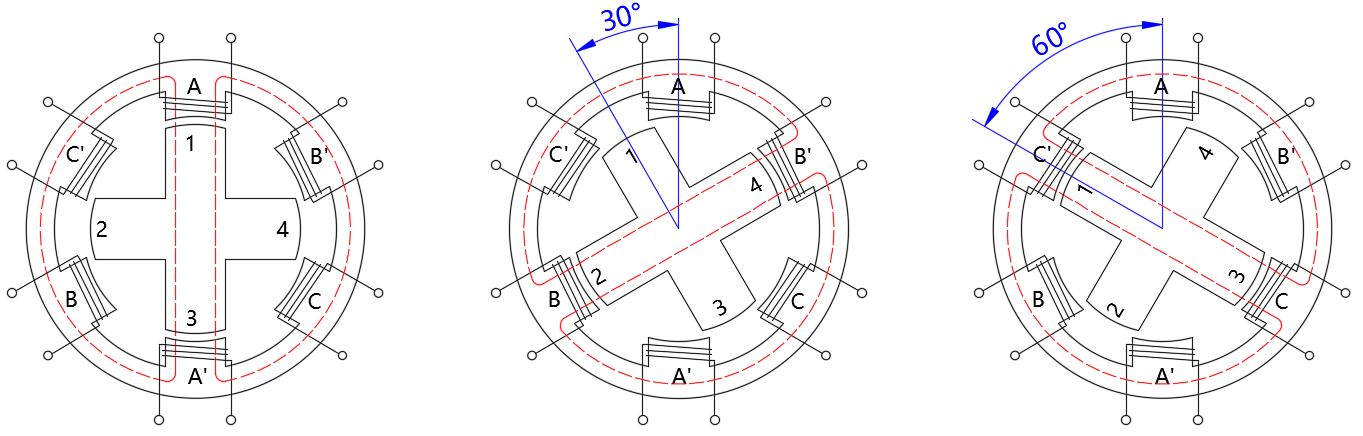
下图是三相反应式步进电机工作示意图,按照从左到右的图示,对应的通电方式是( )
下列步进电机结构分类中,当前广泛使用的步进电机属于
下图是三相反应式步进电机工作示意图,当采用单双六拍通电方式运转时,其步距角是?
使用类库AccelStepper控制步进电机的位置,下列类库的成员函数中,移动到相对与初始基准位置的目标位置的成员函数是?( )
关于步进电机,以下说法中错误的是?( )
对于如下图所示的三相步进电机,当采用三相双三拍通电方式时,其步距角是?( )
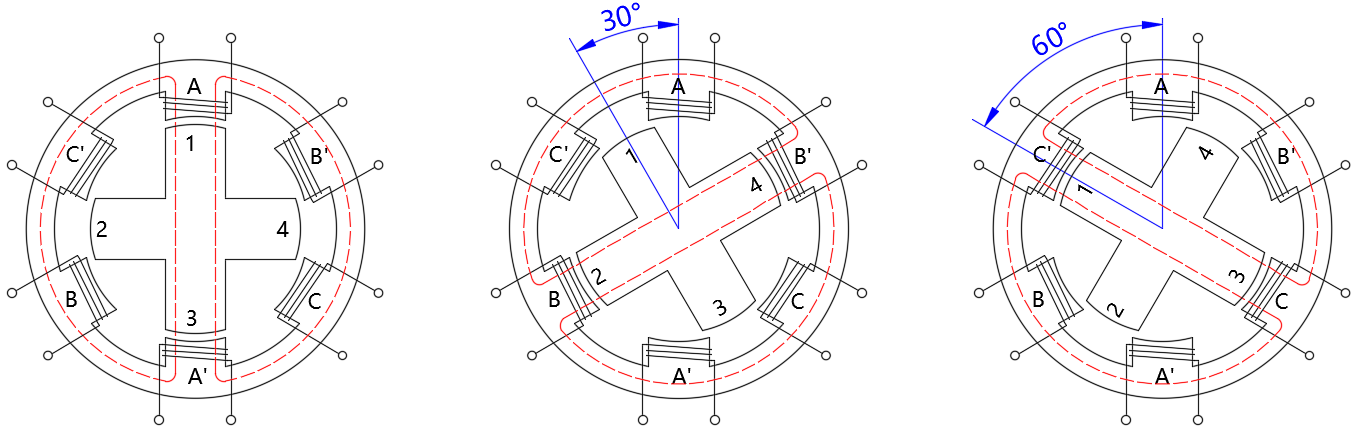
下图是三相反应式步进电机连续节拍工作示意图,图示所对应的通电顺序是?( )
步进电机AccelStepper类库的成员函数中,下列选项中,关于成员函数moveTo()功能描述正确的是?( )
使用步进电机类库AccelStepper,通过ULN2003控制24BJY48步进电机转动,下列所示程序中,用于初始化设置步进电机以梯形加减速转动的程序是?( )
下图是三相反应式步进电机连续节拍工作示意图,图示所对应的工作方式为?( )
使用步进电机类库AccelStepper,通过ULN2003控制24BJY48步进电机转动,初始化程序如下,下列选项中,说法正确的是?( )
步进电机类库AccelStepper的成员函数中,用于设定梯形加减速,步进电机加速度的成员函数是?( )
下图是三相反应式步进电机连续节拍工作示意图,下列选项中描述正确的是?( )