机器人编程六级 题库
共 68 道题
,第 3 / 4 页
· 按题型筛选,点「查看答案」核对解析
41
单选题
适中
MPU6050姿态传感器中,可以获得角速度分量的是?( )
A
3轴电子罗盘
B
3轴陀螺仪
C
3轴加速度计
D
数字运动处理器
答案与解析
正确答案:B
这道题暂未补解析。
42
单选题
适中
ESP32主控板通过I2C协议修改姿态传感器MPU6050的陀螺仪量程数据,MPU6050的地址为0x68,陀螺仪量程的寄存器地址0x1B,更新后的量程数据为0B1100,下列选项中,程序正确的是?( )
A
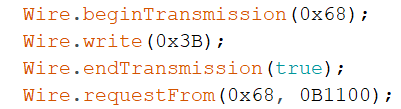
B
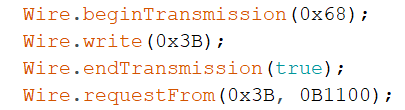
C
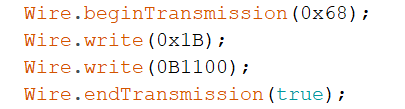
D
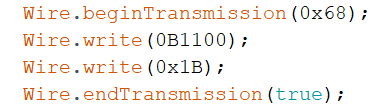
答案与解析
正确答案:C
这道题暂未补解析。
43
单选题
适中
关于MPU6050姿态传感器,下列描述错误的是?( )
A
MPU6050加速度计的量程为±2g、±4g、±8g和±16g
B
MPU6050陀螺仪的量程为±250°/s、±500°/s、±1000°/s和±2000°/s
C
MPU6050的量程越大,精度越高
D
MPU6050返回的角速度分量是16位的有符号整数
答案与解析
正确答案:C
这道题暂未补解析。
44
单选题
适中
MPU6050姿态传感器中,可通过3轴陀螺仪获得的原始数据是?( )
A
角速度分量
B
加速度分类
C
俯仰角
D
姿态角
答案与解析
正确答案:A
AI解析服务异常,请稍后重试
45
单选题
适中
MPU6050姿态传感器的加速度传感器单元可以设置如下不同的量程,下列选项中关于测量精度说法正确的是?( )
A
测量精度最低的量程是±2g
B
测量精度最低的量程是±4g
C
测量精度最低的量程是±8g
D
测量精度最低的量程是±16g
答案与解析
正确答案:D
这道题暂未补解析。
47
单选题
适中
MPU6050姿态传感器的角速度传感器单元可以设置如下不同的量程,下列选项中关于测量精度说法正确的是?( )
A
测量精度最低的量程是250°/s
B
测量精度最低的量程是500°/s
C
测量精度最低的量程是1000°/s
D
测量精度最低的量程是2000°/s
答案与解析
正确答案:D
这道题暂未补解析。
48
单选题
适中
MPU6050姿态传感器的角速度传感器单元可以设置如下不同的量程,下列选项中关于测量精度说法正确的是?( )
A
测量精度最高的量程是250°/s
B
测量精度最高的量程是500°/s
C
测量精度最高的量程是1000°/s
D
测量精度最高的量程是2000°/s
答案与解析
正确答案:A
这道题暂未补解析。
50
多选题
适中
MPU6050姿态传感器角速度的量程有?( )
A
250°/s
B
500°/s
C
750°/s
D
1000°/s
答案与解析
正确答案:A,B,D
这道题暂未补解析。
51
多选题
适中
通过MPU6050姿态传感器获取数据可以解析出姿态角,姿态角包含有?( )
A
Pitch
B
Yaw
C
DMP
D
Roll
答案与解析
正确答案:A,B,D
这道题暂未补解析。
54
多选题
适中
MPU6050 姿态传感器是比较典型的 MEMS 传感器,MEMS 传感器的优点有?( )
A
体积很小
B
重量很轻
C
耐用性好
D
性能稳定
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
55
多选题
适中
MPU6050姿态传感器是一个6轴运动传感器,该传感器集成的部件有?( )
A
3轴电子罗盘
B
3轴陀螺仪
C
3轴加速度计
D
数字运动处理器
答案与解析
正确答案:B,C,D
这道题暂未补解析。