机器人编程六级 题库
共 68 道题
,第 2 / 4 页
· 按题型筛选,点「查看答案」核对解析
21
单选题
适中
MPU6050姿态传感器所包含的功能单元中,用于获取加速度数据的是?( )
A
加速度计
B
陀螺仪
C
数字运动处理器
D
磁力计
答案与解析
正确答案:A
这道题暂未补解析。
22
单选题
适中
通过MPU6050姿态传感器获取的数据解析出姿态角,当传感器绕水平轴上下旋转时,该角度是?( )
A
Pitch
B
Yaw
C
DMP
D
Roll
答案与解析
正确答案:A
这道题暂未补解析。
23
单选题
适中
MPU6050是六轴姿态传感器,下列选项中,不包含的功能单元是?( )
A
加速度传感器
B
陀螺仪
C
DMP
D
磁力计
答案与解析
正确答案:D
这道题暂未补解析。
24
单选题
适中
MPU6050姿态传感器中的加速度传感器单元可以设置如下不同的量程,其中测量精度最低的量程是?( )
A
±2g
B
±4g
C
±8g
D
±16g
答案与解析
正确答案:D
这道题暂未补解析。
25
单选题
适中
关于 MPU6050 姿态传感器,下列描述错误的是?( )
A
MPU6050 是一个九轴传感器
B
MPU6050 集成了三轴陀螺仪
C
MPU6050 集成了三轴加速度计
D
MPU6050 集成了数字运动处理器
答案与解析
正确答案:A
这道题暂未补解析。
26
单选题
适中
MPU6050姿态传感器中,Accelerator传感器单元用于获取?( )
A
加速度原始数据
B
角速度原始数据
C
姿态角原始数据
D
位移原始数据
答案与解析
正确答案:A
这道题暂未补解析。
27
单选题
适中
MPU6050姿态传感器获取的原始数据,经过数据融合,获得传感器的姿态角,其中表示传感器上下角度变化和左右角度变化的姿态角分别是?( )
A
俯仰角 滚转角
B
偏航角 俯仰角
C
滚转角 偏航角
D
俯仰角 偏航角
答案与解析
正确答案:D
这道题暂未补解析。
28
单选题
适中
MPU6050姿态传感器中,用于获取角速度原始数据的传感器单元分别是
A
Accelerator
B
Gyroscope
C
DMP
D
SDA&SCL
答案与解析
正确答案:B
这道题暂未补解析。
29
单选题
适中
MPU6050姿态传感器角速度传感器单元可以设置如下不同的量程,其中测量精度最低的量程是
A
250°/s
B
500°/s
C
1000°/s
D
2000°/s
答案与解析
正确答案:D
这道题暂未补解析。
30
单选题
适中
关于MPU6050姿态传感器获取的角速度原始数据,下列说法正确的是
A
获取的角速度数据就是当前状态的瞬时角速度
B
获得的角速度数据乘以当前量程后才是当前状态的瞬时角速度
C
获得的角速度数据除以当前量程后才是当前状态的瞬时角速度
D
以上都不对
答案与解析
正确答案:C
这道题暂未补解析。
31
单选题
适中
MPU6050姿态传感器获取的原始数据,经过数据融合,获得传感器的姿态角,下列选项中,不属于姿态角的是( )
A
俯仰角
B
偏航角
C
滚转角
D
角速度
答案与解析
正确答案:D
这道题暂未补解析。
32
单选题
适中
MPU6050姿态传感器中,获取角速度的传感器单元是?
A
Accelerator
B
Gyroscope
C
DMP
D
I2C
答案与解析
正确答案:B
这道题暂未补解析。
33
单选题
适中
MPU6050姿态传感器加速度传感器单元可以设置如下不同的量程,其中测量精度最高的量程是?
A
±2g
B
±4g
C
±8g
D
±16g
答案与解析
正确答案:A
这道题暂未补解析。
36
单选题
适中
MPU6050姿态传感器中,用于获取转动角速度的传感器单元是?( )
A
Accelerator
B
Gyroscope
C
DMP
D
Magnetometer
答案与解析
正确答案:B
这道题暂未补解析。
37
单选题
适中
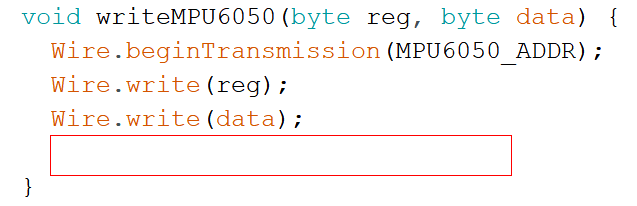
ESP32主控板向MPU6050姿态传感器写入数据,程序如下,方框内对应的程序是?( )
A
Wire.read()
B
Wire.write()
C
Wire.endTransmission()
D
Wire.requestFrom()
答案与解析
正确答案:C
这道题暂未补解析。
38
单选题
适中
关于MPU6050姿态传感器加速度量程的说法正确的是?( )
A
加速度量程越大,返回的测量值精度越高。
B
通过加速度不能解析出姿态角。
C
加速度的返回值是16bit的无符号数。
D
加速度的量程可以根据需求设定。
答案与解析
正确答案:D
这道题暂未补解析。
39
单选题
适中
ESP32主控板和MPU6050姿态传感器通过I2C进行数据交互,发起数据传送的是?( )
A
ESP32主控板
B
MPU6050姿态传感器
C
ESP32主控板和MPU6050姿态传感器按需发起
D
ESP32主控板和MPU6050姿态传感器同时发起
答案与解析
正确答案:A
这道题暂未补解析。
40
单选题
适中
关于MPU6050姿态传感器,下列描述错误的是?( )
A
MPU6050是一个6轴传感器
B
MPU6050采用I2C协议进行通信
C
MPU6050集成了3轴加速度计,3轴分别指X轴、Y轴和Z轴
D
MPU6050返回的角速度分量是16位的无符号整数
答案与解析
正确答案:D
这道题暂未补解析。