机器人编程六级 题库
SPI通信有MOSI和MISO两个数据线,所以SPI通信是并行通信。( )
主题:按键控制直流电机转动
器件:ESP32主控1块、码盘1个、码盘光电模块1个、电位器模块1个、直流电机驱动模块1个、直流电机1个、LED灯模块2个(分别为LED_A和LED_B)。以上模块也可以采用分立器件结合面包板进行搭建。
要求:
通过按键控制直流电机的启停以及转动圈数,电位器控制直流电机的转动方向,具体要求如下:
1、将码盘和直流电机有效固定。
2、当装置通电后,电机处于停止状态。
3、通过电位器控制直流电机的旋转的方向。当电位器的旋钮处于量程的右半侧时,直流电机顺时针旋转,此时LED_A点亮,LED_B熄灭。当电位器的旋钮处于量程的左半侧时,直流电机逆时针旋转,此时LED_A熄灭,LED_B点亮。
4、点击按键,直流电机按照电位器设定的方向开始转动,转动720度(2圈)后停止。
5、通过码盘和码盘光电模块,采用中断并累加计数,读取直流电机的转动数据。
6、将直流电机转动的圈数和转动数据实时显示到串口监视器,格式为:当前圈数-转动数据。
7、控制程序采用Arduino C/C++代码编写。
8、程序编写均不得使用外部库调用。
9、未作规定可自行处理,无明显与事实违背即可。
10、编写程序文件命名规则为:DJKS6_身份证号,考试完毕拷贝上传备案。
11、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
电路搭设评分 -- 总分20分
原器件:
1、装置中包含直流电机、码盘及直流电机驱动模块,得3分。
2、装置中包含码盘光电模块,得3分。
3、装置中包含电位器模块,得3分。
4、装置中包含LED灯模块,得3分
电路搭设:
5、整个装置有效固定,得4分。
6、各模块均正确连接,得4分。
功能呈现评分 -- 总分80分
1、当装置通电后,电机处于停止状态,得5分。
2、实现当电位器的旋钮处于量程的的右半侧时,LED_A点亮,LED_B熄灭,得10分。
3、实现当电位器的旋钮处于量程的的左半侧时,LED_A熄灭,LED_B点亮,得10分。
4、当电位器设置直流电机为顺时针旋转时,实现点击按键模块,直流电机顺时针转动,得10分。
5、当点击按键模块,直流电机顺时针转动时,实现直流电机转动2圈并停止(参考串口监视器的数据),得10分。
6、当电位器设置直流电机为逆时针旋转时,实现点击按键模块,直流电机逆时针转动,得10分。
7、当点击按键模块,直流电机逆时针转动时,实现直流电机转动2圈并停止(参考串口监视器的数据),得10分。
8、正确实现将直流电机转动的圈数和转动数据实时显示到串口监视器,得15分。
主题:码盘控制直流电机转动
器件:ESP32主控、码盘、光电对管、SSD1306 OLED显示屏、电位器模块、直流电机驱动模块、直流电机。
要求:
1、将码盘和直流电机有效固定。通过电位器控制直流电机的启停和转速,当装置通电后,电机处于停止状态。
2、旋转电位器,电机开始转动。
3、通过码盘和光电对管模块,采用中断并累加计数,读取电机的转动数据。
4、将电机的转动数据和转动的圈数实时显示在SSD1306 OLED显示屏上。
5、将电机的转动数据和转动的圈数实时显示到串口监视器。
6、控制程序采用C代码编写。
7、为了便于展示,整个装置需要有效固定。
8、SSD1306 OLED显示屏可使用教材对应的库,其它程序编写均不得使用外部库调用。
9、未作规定可自行处理,无明显与事实违背即可。
10、编写程序文件命名规则为:DJKS6_身份证号,考试完毕拷贝上交备案。
11、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
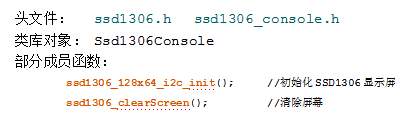
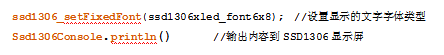
说明:Ssd1306Console类库头文件和相关类库函数如下,供参考。
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
电路搭设评分 -- 总分20分
原器件:
1、装置中包含直流电机、码盘及直流电机驱动模块,得3分。
2、装置中包含SSD1306 OLED显示屏,得3分。
3、装置中包含光电对管模块,得3分。
4、装置中包含电位器模块,得3分。
电路搭设:
5、整个装置有效固定,得4分。
6、各模块均正确连接,得4分。
功能呈现评分 -- 总分80分
1、当装置通电后,电机处于停止状态,得5分。
2、旋转电位器,电机开始转动,得15分。
3、将电机的转动数据和转动的圈数实时显示在SSD1306 OLED显示屏上,得20分。
4、将电机的转动数据和转动的圈数实时显示到串口监视器,得10分。
5、根据电机的旋转,判断显示的圈数数据是否正确,如正确,得15分。
6、旋转电位器,调整电机的转速,串口监视器显示的数据随之而改变,得15分。
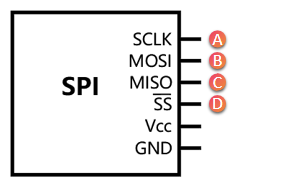
ESP32 for Arduino SPI类库的成员函数setBitOrder(val),下列选项中,描述正确的是?( )
ESP32 for Arduino I2C类库的成员函数beginTransmissio(val)中,关于参数val下列描述不正确的是?( )