首页 › 题库 › 机器人编程考级 › 1 通信协议

机器人编程六级 题库

共 244 道题 ,第 9 / 13 页 · 按题型筛选,点「查看答案」核对解析
161 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

I2C串行通信有两根数据线,数据线SDA发送的是?( )

A
数据信号
B
时钟信号
C
脉冲信号
D
时序信号
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
162 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

I2C串行通信,当总线空闲时,数据线和时钟线的电平分别为?( )

A
上升沿 上升沿
B
下降沿 下降沿
C
低电平 低电平
D
高电平 高电平
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
163 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

ESP32 for Arduino I2C类库的下列成员函数中,用于主设备向从设备发送读取数据请求的成员函数是?( )

A
Wire.begin()
B
Wire.read()
C
Wire.write()
D
Wire.requestFrom()
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
164 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

ESP32 for Arduino I2C类库的成员函数beginTransmissio(val)中,关于参数val下列描述正确的是?( )

A
向从设备读取的数据
B
发送给从设备的数据
C
从设备的地址
D
主设备的地址
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
165 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.2 SPI

SPI通信,下列选项中,关于数据线MOSI描述正确的是?( )

A
从机向主机发送数据信号
B
主机向从机发送数据信号
C
从机向主机发送时钟信号
D
主机向从机发送时钟信号
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
166 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

有关I2C通信,下列说法错误的是?( )

A
I2C总线上的设备分为主设备和从设备
B
I2C总线可工作于不同的速率模式
C
I2C通信时,主设备负责启动数据传送
D
I2C是一种全双工通信方式
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
167 单选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

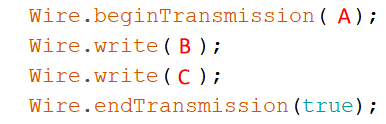
ESP32 主控板与外设模块通过I2C进行通信,部分程序如下,下列选项中,关于参数B说法正确的是?( )
A
参数B是外设模块的I2C地址
B
参数B是外设模块寄存器的地址
C
参数B是从外设模块中读取的数据
D
参数B是向外设模块写入的数据
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
168 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

以下属于全双工串行通信的有( )。

A
UART
B
I2C
C
SPI
D
蓝牙通信
答案与解析
正确答案:A,C,D
这道题暂未补解析。
题目详情
169 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.2 SPI

SPI串行通信一般由如下数据线组成?( )

A
MOSI引脚
B
MISO引脚
C
SCLK引脚
D
SS引脚
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
170 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

以下属于串行通信的有?( )

A
UART
B
I2C
C
SPI
D
蓝牙通信
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
171 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

下列选项中,ESP32 WROOM模组所能提供的通信方式有?( )

A
WiFi
B
蓝牙
C
UART
D
SPI
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
172 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

下列选项中,属于全双工通信的是?( )

A
UART
B
I2C
C
SPI
D
蓝牙
答案与解析
正确答案:A,C,D
这道题暂未补解析。
题目详情
173 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

下列通信方式中,属于串行通信的有?( )

A
UART
B
USB
C
SPI
D
I2C。
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
174 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.2 SPI

下列有关SPI通信描述正确的是?( )

A
SPI是同步通信
B
SPI是全双工通信
C
SPI是串行通信
D
SPI通信中,数据通信由主设备发起
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
175 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

下列选项中,能实现双工串行通信的有?

A
UART
B
I2C
C
SPI
D
USB
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
176 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

下列选项中,ESP32主控板具有而 Arduino UNO/Nano 主控板不具有的外设有?

A
WiFi
B
ADC
C
DAC
D
I2C
答案与解析
正确答案:A,C
这道题暂未补解析。
题目详情
177 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

ESP32 WROOM模组所提供的无线通信方式有?

A
WiFi
B
经典蓝牙
C
低功耗蓝牙
D
RFID
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
178 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

关于I2C通信,下面说法正确的是?( )

A

I2C通信空闲时,数据线和时钟线总是处于高电平输出状态

B

I2C通信是串行通信

C

I2C通信中从设备都有一个唯一的地址

D

I2C通信是一种半双工通信方式

答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
179 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

下列选项中,能实现双工串行通信的有?

A
WiFi
B
I2C
C
SPI
D
USB
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
180 多选题 适中 机器人编程考级 ·机器人编程六级 · 1.1 I2C

下列选项中,属于串行通信的是? ( )

A
UART
B
I2C
C
SPI
D
USB
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情