机器人编程六级 题库
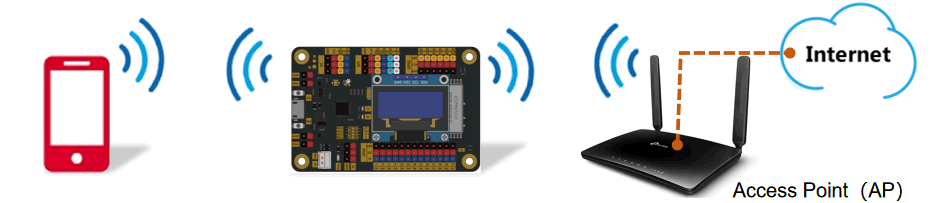
ESP32主控板的连接方式如下图所示,手机通过ESP32主控板连接到路由器,该主控板的WiFi工作模式是?( )
服务器
STA
AP
STA+AP
下列选项中,属于域名的是?( )
.I2C串行通信有两根数据线,有关串行时钟线SCL描述正确的是?( )
I2C串行通信,当总线空闲时,串行数据线的电平为?( )(2023.12)
ESP32 for Arduino I2C类库的下列成员函数中,用于将数据队列发送给从设备的成员函数是?( )
Wire.read()
Wire.write()
Wire.beginTransmission()
Wire.endTransmission()
ESP32 for Arduino I2C类库的成员函数begin(),下列描述正确的是?( )
MPU6050姿态传感器所包含的功能单元中,用于获取加速度数据的是?( )
陀螺仪
数字运动处理器
磁力计
通过MPU6050姿态传感器获取的数据解析出姿态角,当传感器绕水平轴上下旋转时,该角度是?( )
ESP32 for Arduino SPI类库的下列成员函数中,用于按照设定参数启动SPI通信的成员函数是?( )
HTML文档中,下列用于标记主体开始的标签是?( )
步进电机AccelStepper类库的成员函数中,成员函数moveTo()功能描述正确的是?( )
ESP32 for Arduino 提供的WiFi类库的成员函数中,成员函数WiFi.begin()的作用是?( )
ESP32 for Arduino,客户端向服务器发送查询数据HTTP请求的方法是?( )
PUT
POST
PATCH
两块ESP32主控板A和B通过WiFi互联,A为AP,其ssid为“ESP32”,password为“12345678”。下列选项中,将主控板A设置为AP的程序是?( )
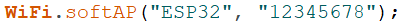
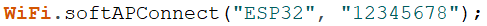
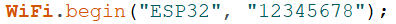
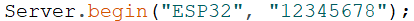
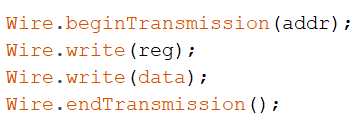
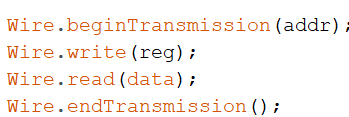
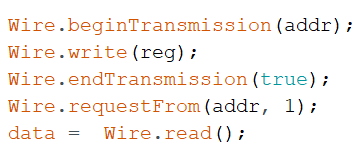
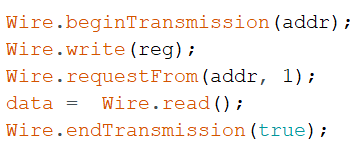
ESP32 主控板与一个I2C接口的外设模块进行通信,外设模块的地址为addr,寄存器地址为reg,下列选项中,实现从外设模块的reg地址读取一个字节的程序是?( )
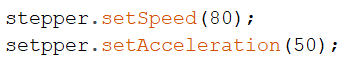
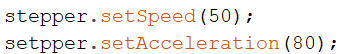
使用AccelStepper步进电机库控制步进电机转动,下列选项中,设置步进电机按照加速度为50,最大速度为80,进行梯形加减速方式转动的程序是?( )
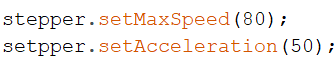
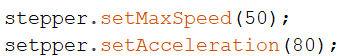
下列选项中,用可获取本机电脑IP地址的命令是?( )