机器人编程六级 题库
共 729 道题
,第 8 / 37 页
· 按题型筛选,点「查看答案」核对解析
142
单选题
适中
HTML文档中,用于表示网页头部的标签是?( )
A
<title>
B
<head>
C
<body>
D
<html>
答案与解析
正确答案:B
这道题暂未补解析。
144
单选题
适中
ESP32 for Arduino SPI类库成员函数SPI.transfer()的功能是?( )
A
发送并同时接受一个字节的数据
B
启动SPI通信
C
将发送数据加入到发送队列
D
初始化SPI接口
答案与解析
正确答案:A
这道题暂未补解析。
145
单选题
适中
步进电机AccelStepper类库的成员函数中,成员函数runSpeed()功能描述正确的是?( )
A
启动步进电机,并以设定的速度值恒定转动。
B
启动步进电机,并以设定的加速度和最大速度值转动。
C
设定步进电机的最大速度。
D
设定步进电机的加速度。
答案与解析
正确答案:A
这道题暂未补解析。
146
单选题
适中
IP地址2001:0db8:3c4d:0015:0000:0000:1a2f:1a2b的表示形式属于?( )
A
IPV4
B
IPV6
C
服务器
D
接入端
答案与解析
正确答案:B
这道题暂未补解析。
147
单选题
适中
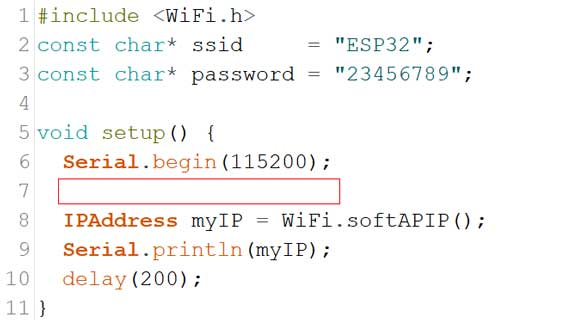
将ESP32设置为AP模式的部分程序如下,程序中第7行方框所对应的程序是?( )
A
WiFi.softAP(ssid, password);
B
WiFi.begin(ssid, password);
C
server.softAP(ssid, password);
D
server.begin(ssid, password);
答案与解析
正确答案:A
这道题暂未补解析。
148
单选题
适中
I2C串行通信,当总线空闲时,串行数据线和时钟线的电平分别为?( )
A
低电平 低电平
B
高电平 低电平
C
高电平 高电平
D
低电平 高电平
答案与解析
正确答案:C
这道题暂未补解析。
149
单选题
适中
ESP32 for Arduino I2C类库的下列成员函数中,其功能是把主设备发送给从设备的数据加入到发送数据队列的成员函数是?( )
A
Wire.begin()
B
Wire.write()
C
Wire.available()
D
Wire.requestFrom()
答案与解析
正确答案:B
这道题暂未补解析。
150
单选题
适中
下列选项中,关于命令ping,说法正确的是?( )
A
显示文件夹和文件名
B
查看当前计算机配置
C
检查网络是否通畅以及网络连接速度
D
查看当前计算机的IP配置
答案与解析
正确答案:C
这道题暂未补解析。
152
单选题
适中
关于步进电机,以下说法中不正确的有?( )
A
步进电机转动采用电脉冲信号控制。
B
步进电机转动的速度与脉冲频率成反比。
C
步进电机是执行器。
D
步进电机运转时,不会产生误差累计。
答案与解析
正确答案:B
这道题暂未补解析。
153
单选题
适中
MPU6050姿态传感器中,用于获取三轴加速度的传感器单元是?( )
A
加速度传感器
B
陀螺仪
C
DMP
D
磁力计
答案与解析
正确答案:A
这道题暂未补解析。
155
单选题
适中
下列选项中,属于HTTP请求报文头部内容的是?( )
A
HTTP/1.1 200 OK
B
GET / HTTP / 1.1
C
Conten-type:text/html
D
HTTP/1.1 404 not found
答案与解析
正确答案:B
这道题暂未补解析。
156
单选题
适中
ESP32 for Arduino 提供的WiFi类库功能全面,下列选项中,成员函数begin(char* ssid,char* passWord)功能描述正确的是?( )
A
创建一个STA,并连接到SSID。
B
创建一个softAP,并设定SSID和密码。
C
返回softAP的IP地址。
D
启动Web服务器。
答案与解析
正确答案:A
这道题暂未补解析。
158
单选题
适中
使用本地计算机进行网页浏览时,率先发出请求信息的是?( )
A
本地计算机
B
服务器端
C
本地计算机和服务器端随机发起
D
本地计算机和服务器端轮询发起
答案与解析
正确答案:A
这道题暂未补解析。
159
单选题
适中
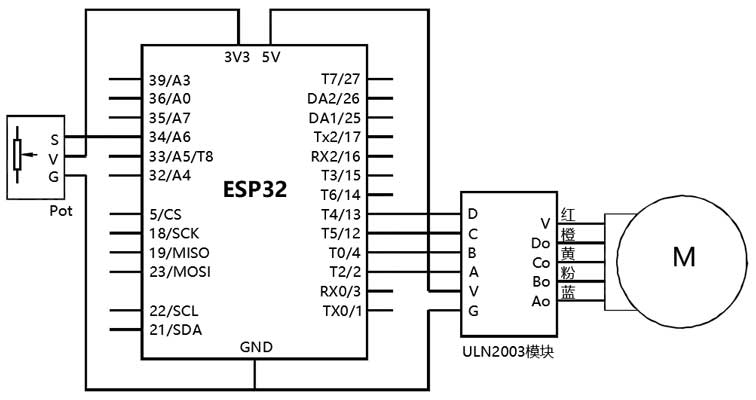
使用AccelStepper类库的成员函数来驱动步进电机24BJY48,电路搭设如图所示,下列选项中,建立AccelStepper对象实例并进行相应参数设置,程序正确的是?( )
A
AccelStepper stepper(4,2,4,12,13);
B
AccelStepper stepper(4,2,12,4,13);
C
AccelStepper stepper(4,2,4);
D
AccelStepper stepper(4,12,13);
答案与解析
正确答案:B
这道题暂未补解析。
160
单选题
适中
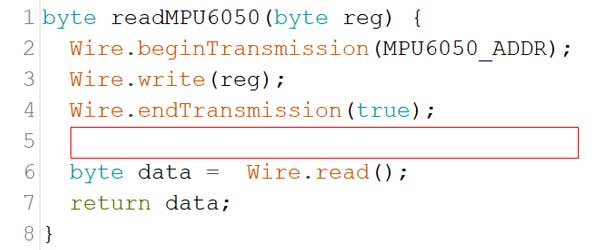
ESP32主控板从MPU6050姿态传感器读取数据,程序如下,第5行方框内对应的程序是?( )
A
Wire.begin()
B
Wire.requestFrom(reg,1)
C
if(Wire.available())
D
Wire.requestFrom(MPU6050_ADDR,1)
答案与解析
正确答案:D
这道题暂未补解析。