机器人编程六级 题库
主题:按键控制直流电机转动
器件:ESP32主控1块、码盘1个、码盘光电模块1个、电位器模块1个、直流电机驱动模块1个、直流电机1个、LED灯模块2个(分别为LED_A和LED_B)。以上模块也可以采用分立器件结合面包板进行搭建。
要求:
通过按键控制直流电机的启停以及转动圈数,电位器控制直流电机的转动方向,具体要求如下:
1、将码盘和直流电机有效固定。
2、当装置通电后,电机处于停止状态。
3、通过电位器控制直流电机的旋转的方向。当电位器的旋钮处于量程的右半侧时,直流电机顺时针旋转,此时LED_A点亮,LED_B熄灭。当电位器的旋钮处于量程的左半侧时,直流电机逆时针旋转,此时LED_A熄灭,LED_B点亮。
4、点击按键,直流电机按照电位器设定的方向开始转动,转动720度(2圈)后停止。
5、通过码盘和码盘光电模块,采用中断并累加计数,读取直流电机的转动数据。
6、将直流电机转动的圈数和转动数据实时显示到串口监视器,格式为:当前圈数-转动数据。
7、控制程序采用Arduino C/C++代码编写。
8、程序编写均不得使用外部库调用。
9、未作规定可自行处理,无明显与事实违背即可。
10、编写程序文件命名规则为:DJKS6_身份证号,考试完毕拷贝上传备案。
11、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
电路搭设评分 -- 总分20分
原器件:
1、装置中包含直流电机、码盘及直流电机驱动模块,得3分。
2、装置中包含码盘光电模块,得3分。
3、装置中包含电位器模块,得3分。
4、装置中包含LED灯模块,得3分
电路搭设:
5、整个装置有效固定,得4分。
6、各模块均正确连接,得4分。
功能呈现评分 -- 总分80分
1、当装置通电后,电机处于停止状态,得5分。
2、实现当电位器的旋钮处于量程的的右半侧时,LED_A点亮,LED_B熄灭,得10分。
3、实现当电位器的旋钮处于量程的的左半侧时,LED_A熄灭,LED_B点亮,得10分。
4、当电位器设置直流电机为顺时针旋转时,实现点击按键模块,直流电机顺时针转动,得10分。
5、当点击按键模块,直流电机顺时针转动时,实现直流电机转动2圈并停止(参考串口监视器的数据),得10分。
6、当电位器设置直流电机为逆时针旋转时,实现点击按键模块,直流电机逆时针转动,得10分。
7、当点击按键模块,直流电机逆时针转动时,实现直流电机转动2圈并停止(参考串口监视器的数据),得10分。
8、正确实现将直流电机转动的圈数和转动数据实时显示到串口监视器,得15分。
主题:姿态传感器控制双直流电机转动
器件:ESP32主控1块、MPU6050姿态传感器模块1个、直流电机2个(分别为电机A和电机B)、直流电机驱动器及相关器件,以上模块也可以采用分立器件结合面包板进行搭建。
任务要求:
获取MPU6050姿态传感器的姿态角,使用俯仰角和滚转角控制两个直流电机的转速、转向和启停。具体要求如下:
(1)将当前姿态传感器的俯仰角和滚转角分别输出到串口监视器。
(2)当俯仰角的角度值位于-10~10度间时,直流电机处于停止状态。
(3)当俯仰角的角度值位于-80~-10度间时,直流电机正转,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢。
(4)当俯仰角的角度值位于10~80度间时,直流电机反转,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢。
(5)当滚转角的角度值位于-10~10度间时,直流电机启停不做变化。
(6)当滚转角的角度值小于-10度时,电机A停止转动,电机B保持原有状态不变。
(7)当滚转角的角度值大于10度时,电机B停止转动,电机A保持原有状态不变。
(8)程序采用Arduino C/C++代码编写。
(9)MPU6050姿态传感器的数据读取可以调用类库。直流电机的控制不得调用类库。
(10)程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
(11)未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件:
(1)将程序放在一个文件夹中,并将文件夹命名为:DJKS6_身份证号;
(2)将程序文件夹压缩为1个“rar或zip”格式文件,大小5M以下;
(3)将程序文件通过“上传附件”按钮进行上传。
参考资料:
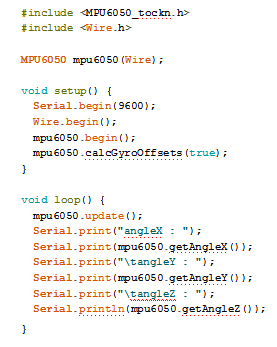
教材所使用类库MPU6050_tockn-1.5.2的例程如下,供参考。
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能实现。其中电路搭设分值20分,功能实现80分。
1、电路搭设(20分)
元器件:
(1)装置中包含2个直流电机及直流电机驱动模块;(4分)
(2)装置中包含MPU6050姿态传感器;(4分)
电路搭设:
(3)MPU6050姿态传感器与主控板正确连接;(4分)
(4)直流电机驱动模块与主控板正确连接;(4分)
(5)直流电机与电机驱动模块正确连接。(4分)
2、功能实现(80分)
(1)实现将当前姿态传感器的俯仰角和滚转角分别输出到串口监视器;(20分)
(2)实现当俯仰角的角度值位于-10~10度间时,直流电机处于停止状态;(10分)
(3)实现当俯仰角的角度值位于-80~-10度间时,直流电机正转,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢;(15分)
(4)实现当俯仰角的角度值位于10~80度间时,直流电机反转,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢;(15分)
(5)实现当滚转角的角度值小于-10度时,电机A停止转动,电机B的转速和转向随着俯仰角的变化而变化;(10分)
(6)当滚转角的角度值大于10度时,电机B停止转动,电机A的转速和转向随着俯仰角的变化而变化。(10分)
主题:姿态传感器控制直流电机转动
通过MPU6050姿态传感器控制直流电机的转动速度和方向。
器件:ESP32主控板、MPU6050姿态传感器模块1个、直流电机1个、直流电机驱动器1个、按键模块1个及相关器件,以上部件均可采用分立器件。
要求:
1、通过按键开关控制整个装置的运行,当第一次按下按键时,装置启动,板载LED灯点亮;当再次按下按键时,装置停止运行,板载LED灯熄灭,依此反复。
2、通过MPU6050姿态传感器的姿态角控制直流电机的转动,考生自行决定采用俯仰角、偏航角、滚转角其中之一来控制直流电机的转动。并将当前所采用姿态角的数值和电机转速的PWM值输出到串口监视器。
3、当姿态角的角度值为-10~10度时,直流电机处于停止状态。
4、当姿态角的角度值为-90~-10度时,直流电机正转,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢。
5、当姿态角的角度值为10~90度时,直流电机反转,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢。
6、程序采用C代码编写。MPU6050姿态传感器的数据读取可以调用类库。直流电机的控制不得调用类库
7、未作规定处可自行处理,无明显与事实违背即可。
8、编写程序文件命名规则为:DJKS6_身份证号,考试完毕拷贝上交备案。
9、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
参考资料:
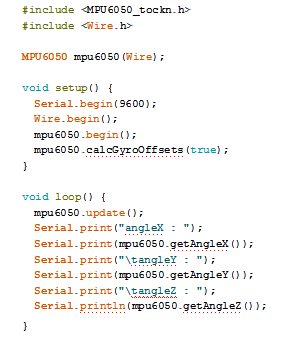
教材所使用类库MPU6050_tockn-1.5.2的例程如下,供参考。
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
电路搭设评分 -- 总分20分
原器件:
1、装置中包含直流电机及直流电机驱动模块,得4分
2、装置中包含MPU6050姿态传感器,得4分
3、装置中包含按键模块,得4分
电路搭设:
4、MPU6050姿态传感器与主控板正确连接,得4分
5、直流电机驱动模块与主控板正确连接,得4分
功能呈现评分 -- 总分80分
1、实现当第一次按下按键时,LED灯点亮,装置启动,得10分。
2、实现将控制用姿态角的数值和直流电机的PWM值输出到串口监视器,得10分。
3、实现当姿态角的角度值为-10~10度时,直流电机处于停止状态,得10分。
4、实现当姿态角的角度值为-90~-10度时,直流电机正转,得10分。
5、实现当直流电机正转时,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢,得10分。
6、实现当姿态角的角度值为10~90度时,直流电机反转,得10分。
7、实现当直流电机反转时,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢,得10分。
8、实现当再次按下按键时,LED灯熄灭,装置停止运行,得10分。
主题:串口交互步进电机转动
器件:ESP32主控1块、步进电机1个、步进电机驱动器1个、LED灯模块1个、按键模块1个及相关器件,以上模块也可以采用分立器件结合面包板进行搭建。
任务要求:
通过串口监视器输入报文控制步进电机的转向及转动位置,使用LED灯指示步进电机的工作状态。
报文的格式为Lxx或Rxx,其中L表示逆时针旋转,R表示顺时针旋转,xx表示转动的圈数。当报文为R1时,步进电机顺时针旋转一圈达到目标位置后停止,然后自动返回到初始位置。当输入L0.5时,步进电机逆时针旋转半圈达到目标位置后停止,然后自动返回到初始位置。
具体任务要求如下:
(1) 装置通电启动后,步进电机处于静止状态,当前位置为初始位置;
(2) 点击按键模块,步进电机开始自检。自检方式为:步进电机逆时针转动半圈后停止,然后转回初始位置,接着顺时针转动半圈后停止,再次回到初始位置;
(3) 自检完毕,听从监考老师的指令,在串口监视器中输入并发送相应报文数据,步进电机依据报文数据进行转动;
(4) 步进电机的转动采用梯形加减速控制;
(5) 步进电机转动过程中,LED灯点亮,到达目标位置后,LED灯闪烁,返回到初始位置时,LED灯熄灭;
(6) 程序采用Arduino C/C++代码编写;
(7) 未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件。
(1) 将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS6_身份证号,大小5M以下;
(2) 将程序文件通过“上传附件”按钮进行上传;
(3) 程序编写过程中不得打开其它示例程序,如发现,实操成绩按照0分处理。
参考资料:
AccelStepper类库头文件和相关类库函数如下,供参考。
头文件:AccelStepper.h
类库对象:AccelStepper(mode, pin1,pin2,pin3,pin4)
成员函数:
setAcceleration(val); //设置步进电机转动时的加速度
setMaxSpeed(val); //设置步进电机转动的最大允许速度
setSpeed(val); //设置步进电机恒定转动时的速度值
runSpeed(); //启动步进电机以设定的速度值恒定转动
currentPosition(); //返回当前的位置值
moveTo(val); //设置步进电机运转的目标位置
run(); //启动步进电机按照设定的加速度和最大速度运转
setCurrentPosition(val); //设置当前位置为指定值
distanceToGo(val); //返回当前位置到目标位置之间的脉冲数
略
评分项:
1. 器件及器件连接(20分)
2. 功能实现(80分)
(1) 装置通电启动前,步进电机处于静止状态,LED灯熄灭;(5分)
(2) 实现点击按键模块,步进电机逆时针转动半圈后停止,然后转回初始位置;(10分)
(3) 实现点击按键模块后,步进电机顺时针转动半圈后停止,再次回到初始位置;(10分)
(4) 测评老师语音通知考生在串口输入R1或R0.5,步进电机实现顺时针转动一圈或半圈后停止,然后转回到初始位置;(20分)
(5) 测评老师语音通知考生在串口输入L1或L0.5,步进电机实现逆时针转动一圈或半圈后停止,然后转回到初始位置;(20分)
(6) 实现当步进电机转动时,LED灯点亮;(5分)
(7) 实现当步进电机转动到目标位置时,LED灯闪烁;(5分)
(8 )实现当步进电机回到初始位置时,LED灯熄灭。(5分)
主题:按键交互步进电机往复转动
器件:ESP32 主控 1 块、步进电机 1 个、步进电机驱动器 1 个、LED 灯模块 1个、按键模块 1 个及相关器件,以上模块也可以采用分立器件结合面包板进行搭建。
任务要求:
通过按键控制步进电机往复转动,使用 LED 灯指示步进电机的工作状态。具体任务要求如下:
(1)装置通电启动后,步进电机处于静止状态;
(2)点击按键,步进电机开始自检。自检方式为:步进电机逆时针转动 90 度后停止,然后转回初始位置,接着顺时针转动 90 度后停止。自检完毕,装置进入工作状态;
(3)进入工作状态后,第一次点击按键,步进电机逆时针旋转 180 度后停止;
(4)第二次点击按键,步进电机顺时针旋转 180 度后停止;
(5)随着按键点击,步进电机按照任务 3 和任务 4 的描述在 180 度范围内循环转动;
(6)步进电机转动过程中,LED 灯点亮,到达目标位置停止后,LED 灯闪烁;
(7)步进电机的转动采用梯形加减速控制;
(8)程序采用 Arduino C/C++代码编写;
(9)未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件。
(1)将程序放在一个文件夹中,压缩为 1 个“rar 或 zip”格式文件,并命名为:DJKS6_身份证号,大小 5M 以下;
(2)将程序文件通过“上传附件”按钮进行上传;
(3)程序编写过程中不得打开其它示例程序,如发现,实操成绩按照 0 分处理。
参考资料:
AccelStepper 类库头文件和相关类库函数如下,供参考。
头文件:AccelStepper.h
类库对象:AccelStepper(mode, pin1,pin2,pin3,pin4)
成员函数:
setAcceleration(val); //设置步进电机转动时的加速度
setMaxSpeed(val); //设置步进电机转动的最大允许速度
setSpeed(val); //设置步进电机恒定转动时的速度值
runSpeed(); //启动步进电机以设定的速度值恒定转动
currentPosition(); //返回当前的位置值
moveTo(val); //设置步进电机运转的目标位置
run(); //启动步进电机按照设定的加速度和最大速度运转
setCurrentPosition(val); //设置当前位置为指定值
distanceToGo(val); //返回当前位置到目标位置之间的脉冲数
一、评分组成
1、电路搭设(20 分)
元器件:
(1)按键模块;(2 分)
(2)LED 灯模块;(2 分)
(3)步进电机驱动器;(2 分)
(4)步进电机;(2 分)
电路搭设:
(5)按键模块和主控板正确连接;(3 分)
(6)LED 灯模块和主控板正确连接;(3 分)
(7)步进电机驱动器和主控板正确连接;(3 分)
(8)步进电机和步进电机驱动器正确连接。(3 分)
2、功能实现(80 分)
(1)装置通电启动前,步进电机处于静止状态,LED 灯闪烁;(5 分)
(2)自检状态,实现点击按键模块,步进电机逆时针转动 90 度后停止,然后转回初始位置;(10 分)
(3)自检状态,步进电机实现从初始状态顺时针转动 90 度后停止;(10 分)
(4)进入工作状态后,第一次点击按键,步进电机实现逆时针旋转 180 度后停止;(10 分)
(5)第二次点击按键,步进电机实现顺时针旋转 180 度后停止;(10 分)
(6)连续点击按键,步进电机在 180 度范围内往复运动;(15 分)
(7)步进电机在转动过程中,实现梯形加减速;(10 分)
(8)实现当步进电机转动到目标位置时,LED 灯闪烁;(5 分)
(9)实现当步进电机转动过程中,LED 灯点亮。(5 分)
评分项:
1.器件及器件连接(20 分)
2.功能实现(80 分)
(1)装置通电启动前,步进电机处于静止状态,LED 灯闪烁;(5 分)
(2)自检状态,实现点击按键模块,步进电机逆时针转动 90 度后停止,然后转回初始位置;(10 分)
(3)自检状态,步进电机实现从初始状态顺时针转动 90 度后停止;(10 分)
(4)进入工作状态后,第一次点击按键,步进电机实现逆时针旋转 180 度后停止;(10 分)
(5)第二次点击按键,步进电机实现顺时针旋转 180 度后停止;(10 分)
(6)连续点击按键,步进电机在 180 度范围内往复运动;(15 分)
(7)步进电机在转动过程中,实现梯形加减速;(10 分)
(8)实现当步进电机转动到目标位置时,LED 灯闪烁;(5 分)
(9)实现当步进电机转动过程中,LED 灯点亮。(5 分)
主题:角度指示器
器件:LED灯模块2个(分别为LED_A和LED_B)、电位器模块1个、SSD1306 OLED显示屏、步进电机及步进电机驱动器各1个及相应器件(也可使用分立器件结合面包板搭建)。
要求:
1.通过电位器旋转控制步进电机的转动角度和LED灯的亮灭。
2.步进电机的转动角度范围:-90~90度。
3.将当前电位器的返回值和步进电机的当前角度显示在SSD1306 OLED显示屏上,显示格式为:电位器的返回值 -- 步进电机的当前角度值。
4.当电位器旋钮的处于中间位置时,步进电机处于0度位置,LED_A和LED_B均熄灭。
5.当电位器返回最大值时,步进电机旋转至90度位置,LED_A闪烁,LED_B熄灭。
6.当步进电机由0度旋转至90度时,LED_A由熄灭至最亮,LED_B熄灭。
7.当电位器返回最小值时,步进电机旋转至-90度位置,LED_B闪烁,LED_A熄灭。
8.当步进电机由0度旋转至-90度时,LED_B由熄灭至最亮,LED_A熄灭。
9.步进电机采用梯形加减速控制。
10.可在步进电机旋转轴粘贴胶带或其它方式,以便于观察步进电机的转动角度。
11.程序采用C代码编写。
12.未作规定处可自行处理,无明显与事实违背即可。
13.编写程序文件命名规则为:DJKS6_身份证号,考试完毕上传备案。
14.程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
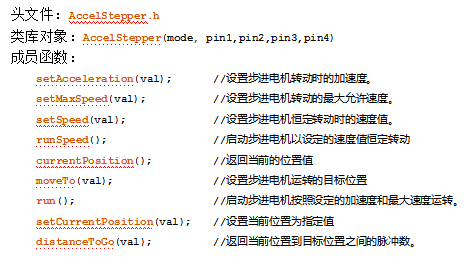
说明:AccelStepper类库头文件和相关类库函数如下,供参考。
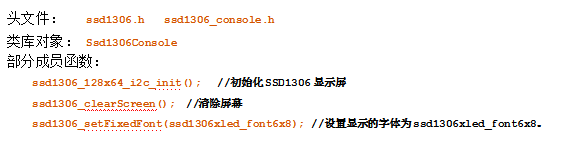
Ssd1306Console类库头文件和相关类库函数如下,供参考。
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
面试官需针对以下“三、电路搭设”、“四、程序功能实现”逐条进行提问打分,
如:1、请考生展示模型,有LED灯、电位器、SSD1306 OLED显示屏吗,请指出;
2、展示步进电机驱动模块和主控板 是否链接,展示步进电机和步进电机驱动模块是否连接,展示SSD1306 OLED显示屏和主控板是否连接 。
按照程序功能实现依次让考生展示并评分。
电路搭设评分 -- 总分20分
电路搭设得分由两部分组成:原器件得分(10分)和电路搭设得分(10分)。
原器件:
1.LED灯(或模块)(2分 )
2.电位器(2分 )
3.SSD1306 OLED显示屏(2分 )
电路搭设:
4.步进电机驱动模块和主控板正确连接(6分)
5.步进电机和步进电机驱动模块正确连接 (4分)
6.SSD1306 OLED显示屏和主控板正确连接 (4分)
功能呈现评分 -- 总分80分
1.当电位器旋钮的处于中间位置时,LED_A和LED_B均熄灭,得10分。
2.当电位器返回最大值时,步进电机旋转至90度位置,LED_A闪烁,LED_B熄灭得15分。
3.当步进电机由0度旋转至90度时,LED_A由熄灭至最亮,LED_B熄灭,得10分。
4.当电位器返回最小值时,步进电机旋转至-90度位置,LED_B闪烁,LED_A熄灭,得15分。
5.当步进电机由0度旋转至-90度时,LED_B由熄灭至最亮,LED_A熄灭,得10分。
6.SSD1306实时显示“电位器的返回值 -- 步进电机的当前角度值”,得10分。
7.当电位器再次处于中间位置时,步进电机的角度偏度和启动时相比小于5度,得10分。
主题:码盘控制直流电机转动
器件:ESP32主控、码盘、光电对管、SSD1306 OLED显示屏、电位器模块、直流电机驱动模块、直流电机。
要求:
1、将码盘和直流电机有效固定。通过电位器控制直流电机的启停和转速,当装置通电后,电机处于停止状态。
2、旋转电位器,电机开始转动。
3、通过码盘和光电对管模块,采用中断并累加计数,读取电机的转动数据。
4、将电机的转动数据和转动的圈数实时显示在SSD1306 OLED显示屏上。
5、将电机的转动数据和转动的圈数实时显示到串口监视器。
6、控制程序采用C代码编写。
7、为了便于展示,整个装置需要有效固定。
8、SSD1306 OLED显示屏可使用教材对应的库,其它程序编写均不得使用外部库调用。
9、未作规定可自行处理,无明显与事实违背即可。
10、编写程序文件命名规则为:DJKS6_身份证号,考试完毕拷贝上交备案。
11、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
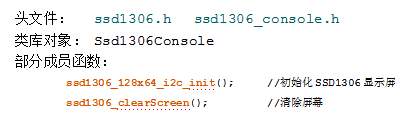
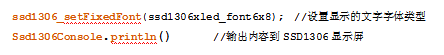
说明:Ssd1306Console类库头文件和相关类库函数如下,供参考。
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
电路搭设评分 -- 总分20分
原器件:
1、装置中包含直流电机、码盘及直流电机驱动模块,得3分。
2、装置中包含SSD1306 OLED显示屏,得3分。
3、装置中包含光电对管模块,得3分。
4、装置中包含电位器模块,得3分。
电路搭设:
5、整个装置有效固定,得4分。
6、各模块均正确连接,得4分。
功能呈现评分 -- 总分80分
1、当装置通电后,电机处于停止状态,得5分。
2、旋转电位器,电机开始转动,得15分。
3、将电机的转动数据和转动的圈数实时显示在SSD1306 OLED显示屏上,得20分。
4、将电机的转动数据和转动的圈数实时显示到串口监视器,得10分。
5、根据电机的旋转,判断显示的圈数数据是否正确,如正确,得15分。
6、旋转电位器,调整电机的转速,串口监视器显示的数据随之而改变,得15分。
主题:姿态传感器交互步进电机方向指示
器件:ESP32主控、按键模块、MPU6050模块、步进电机驱动模块、步进电机及相关辅件。以上模块也可以采用分立器件结合面包板进行搭建。
任务要求:通过MPU6050姿态传感器获取俯仰角和滚转角,根据俯仰角和滚转角的数值控制步进电机的转动,通过与步进电机转动轴垂直的连接件实现上、下、左、右方向指示功能。具体任务要求如下:
(1) 装置通电启动后,步进电机处于静止状态;
(2) 点击按键,步进电机开始自检。自检方式为:步进电机顺时针转动90度后停止,然后逆时针旋转180度后停止,再顺时针旋转90度回到初始位置后停止。自检完毕,装置进入工作状态;
(3) 沿X轴转动MPU6050模块,当转动角度大于45度时,步进电机转轴连接件指向向上或向下的MPU6050的旋转方向;
(4) 沿Y轴转动MPU6050模块,当滚转角大于45度时,步进电机转轴连接件指向向左或向右的MPU6050的旋转方向;
(5) 当MPU6050模块水平放置时,步进电机的在-45~45度之间循环摆动;
(6) 控制程序采用Arduino C/C++代码编写,不得使用图形化软件编写;
(7) 未作规定处可自行处理,无明显与事实违背即可。
说明:程序编写过程中不得打开其它示例程序,如发现,实操成绩按照0分处理。
请考生在考试结束前,按照如下要求提交相关文件。
(1) 将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS6_身份证号,大小5M以下;
(2) 将程序文件通过“上传附件”按钮进行上传。
参考资料:
(1) 教材所使用类库MPU6050_tockn-1.5.2的例程如下,供参考。
#include<MPU6050_tockn.h>
#include<Wire.h>
MPU6050mpu6050(Wire);
voidsetup() {
Serial.begin(9600);
Wire.begin();
mpu6050.begin();
mpu6050.calcGyroOffsets(true);
}
voidloop() {
mpu6050.update();
Serial.print("angleX : ");
Serial.print(mpu6050.getAngleX());
Serial.print("\tangleY : ");
Serial.print(mpu6050.getAngleY());
Serial.print("\tangleZ : ");
Serial.println(mpu6050.getAngleZ());
}
(2) AccelStepper类库头文件和相关类库函数如下,供参考。
头文件:AccelStepper.h
类库对象:AccelStepper(mode, pin1,pin2,pin3,pin4)
成员函数:
setAcceleration(val); //设置步进电机转动时的加速度
setMaxSpeed(val); //设置步进电机转动的最大允许速度
setSpeed(val); //设置步进电机恒定转动时的速度值
runSpeed(); //启动步进电机以设定的速度值恒定转动
currentPosition(); //返回当前的位置值
moveTo(val); //设置步进电机运转的目标位置
run(); //启动步进电机按照设定的加速度和最大速度运转
setCurrentPosition(val); //设置当前位置为指定值
distanceToGo(val); //返回当前位置到目标位置之间的脉冲数}
评分项:
1. 器件及器件连接(20分)
2. 功能实现(80分)
(1) 装置通电启动后,步进电机处于静止状态;(5分)
(2) 点击按键,步进电机完成自检动作;(20分)
(3) 实现沿X轴转动MPU6050模块,当姿态角大于45度时,步进电机转轴连接件指向向上(或向下)的方向;(10分)
(4) 实现沿X轴转动MPU6050模块,当姿态角小于-45度时,步进电机转轴连接件指向向下(或向上)的方向;(10分)
(5) 实现沿Y轴转动MPU6050模块,当滚转角大于45度时,步进电机转轴连接件指向向左(或向右)的方向;(10分)
(6) 实现沿Y轴转动MPU6050模块,当滚转角小于-45度时,步进电机转轴连接件指向向右(或向左)的方向;(10分)
(7) 实现当MPU6050模块水平放置时,步进电机的在-45~45度之间循环摆动。(15分)
(1).DJKS6_650103201234186043.zip
暂无