简答题
偏难
#10595
主题:姿态传感器控制双直流电机转动 器件:ESP32主控1块、MPU6050姿态传感器模块1个、直流电机2个(分别为电机A和电机B)、直流电机驱动器及相关器件,…
主题:姿态传感器控制双直流电机转动
器件:ESP32主控1块、MPU6050姿态传感器模块1个、直流电机2个(分别为电机A和电机B)、直流电机驱动器及相关器件,以上模块也可以采用分立器件结合面包板进行搭建。
任务要求:
获取MPU6050姿态传感器的姿态角,使用俯仰角和滚转角控制两个直流电机的转速、转向和启停。具体要求如下:
(1)将当前姿态传感器的俯仰角和滚转角分别输出到串口监视器。
(2)当俯仰角的角度值位于-10~10度间时,直流电机处于停止状态。
(3)当俯仰角的角度值位于-80~-10度间时,直流电机正转,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢。
(4)当俯仰角的角度值位于10~80度间时,直流电机反转,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢。
(5)当滚转角的角度值位于-10~10度间时,直流电机启停不做变化。
(6)当滚转角的角度值小于-10度时,电机A停止转动,电机B保持原有状态不变。
(7)当滚转角的角度值大于10度时,电机B停止转动,电机A保持原有状态不变。
(8)程序采用Arduino C/C++代码编写。
(9)MPU6050姿态传感器的数据读取可以调用类库。直流电机的控制不得调用类库。
(10)程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
(11)未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件:
(1)将程序放在一个文件夹中,并将文件夹命名为:DJKS6_身份证号;
(2)将程序文件夹压缩为1个“rar或zip”格式文件,大小5M以下;
(3)将程序文件通过“上传附件”按钮进行上传。
参考资料:
教材所使用类库MPU6050_tockn-1.5.2的例程如下,供参考。
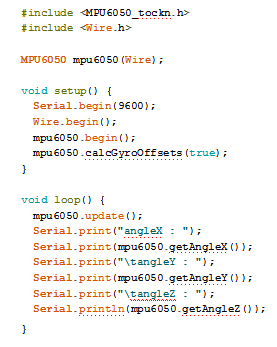
答案与解析
正确答案:<p>评分组成</p><p>实操题总分100分,由两部分组成,分别为:电路搭设和功能实现。其中电路搭设分值20分,功能实现80分。</p><p>1、电路搭设(20分)</p><p>元器件:</p><p>(1)装置中包含2个直流电机及直流电机驱动模块;(4分)</p><p>(2)装置中包含MPU6050姿态传感器;(4分)</p><p>电路搭设:</p><p>(3)MPU6050姿态传感器与主控板正确连接;(4分)</p><p>(4)直流电机驱动模块与主控板正确连接;(4分)</p><p>(5)直流电机与电机驱动模块正确连接。(4分)</p><p>2、功能实现(80分)</p><p>(1)实现将当前姿态传感器的俯仰角和滚转角分别输出到串口监视器;(20分)</p><p>(2)实现当俯仰角的角度值位于-10~10度间时,直流电机处于停止状态;(10分)</p><p>(3)实现当俯仰角的角度值位于-80~-10度间时,直流电机正转,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢;(15分)</p><p>(4)实现当俯仰角的角度值位于10~80度间时,直流电机反转,直流电机的转速随着倾角的增大而增大,随着倾角的减小而减慢;(15分)</p><p>(5)实现当滚转角的角度值小于-10度时,电机A停止转动,电机B的转速和转向随着俯仰角的变化而变化;(10分)</p><p>(6)当滚转角的角度值大于10度时,电机B停止转动,电机A的转速和转向随着俯仰角的变化而变化。(10分)</p>
这道题暂未补解析。