首页 › 题库 › 机器人编程考级 › 2.1 WiFi

机器人编程六级 题库

共 63 道题 ,第 2 / 4 页 · 按题型筛选,点「查看答案」核对解析
21 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

ESP32 for Arduino 提供的WiFiServer类库的成员函数中,成员函数begin()功能描述正确的是?( )

A
以STA模式连接到SSID
B
创建一个AP
C
定义Web服务器
D
启动Web服务器
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
22 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

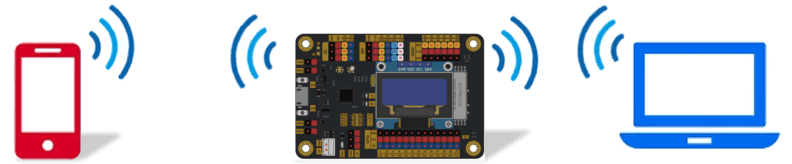
ESP32主控板WiFi的连接方式如下图所示,该主控板的WiFi工作模式是?( )
A
服务器
B

STA

C

AP

D

STA+AP

答案与解析
正确答案:C
这道题暂未补解析。
题目详情
23 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

ESP32 for Arduino 提供的 WiFi 类库的成员函数中,用于设定 ESP32 主控板为

STA 模式的成员函数是?( )

A
WiFi.begin()
B
WiFi.softAP()
C
WiFi.localIP()
D
WiFi.softAPIP()
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
24 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

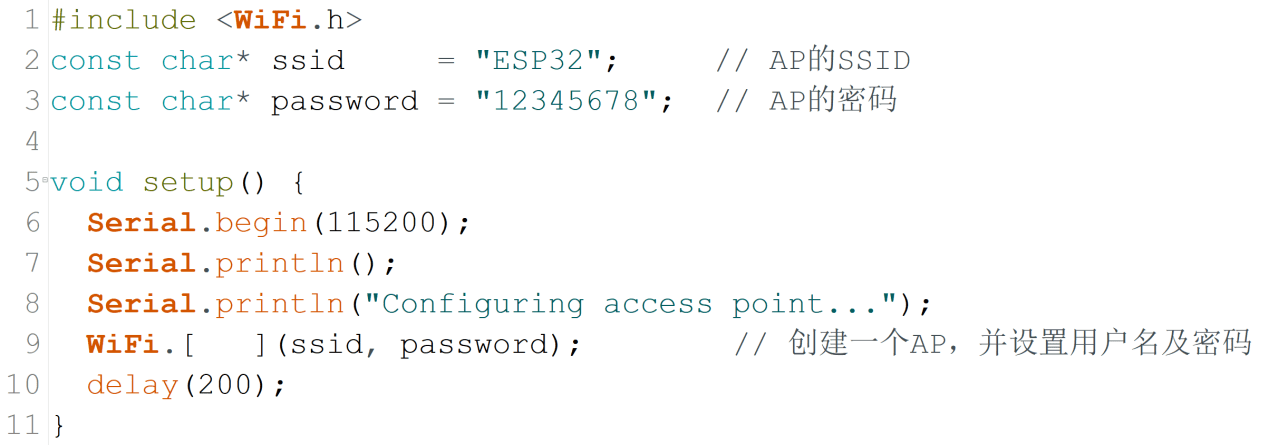
下列程序通过WiFi类库提供的成员函数,将当前ESP32设置为AP,建立WiFi,程序中[ ]所对应的成员函数是?( )
A
begin
B
softAP
C
connect
D
softAPIP
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
25 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

下列命令中,用于显示当前计算机的网络连接信息的命令是

A
regedit
B
msconfig
C
ping
D
ipconfig
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
26 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

ESP32 for Arduino 提供的WiFi类库的成员函数WiFi.begin()的功能是( )

A
以STA模式连接到AP
B
返回softAP的IP地址
C
创建一个接入点,并设置SSID和密码
D
启动web服务器
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
27 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

ESP32 for Arduino 提供的WiFi类库的成员函数中,用于设定为AP模式的成员函数是?

A
WiFi.begin()
B
WiFi.softAP()
C
WiFi.localIP()
D
WiFi.softAPIP()
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
28 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

下列命令中,用于检测WiFi是否连通的命令是?( )

A
regedit
B
msconfig
C
ipconfig
D
ping
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
29 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

ESP32 for Arduino 提供的WiFi类库成员函数中,具有创建一个接入点,并设置SSID和密码功能的成员函数是?( )

A
WiFi.softAP()
B
WiFi.begin()
C
WiFi.softAPIP()
D
WiFi.localAP()
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
30 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

ESP32 for Arduino 提供的WiFi类库的成员函数中,用于返回当前环境下SSID数量的成员函数是?( )

A
WiFi.scanNetworks()
B
WiFi.softAP()
C
WiFi.localIP()
D
WiFi.begin()
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
31 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

关于命令ping,下列说法正确的是?( )

A
检验本机各端口的网络服务运行状况
B
检验网络是否通畅以及网络连接速度
C
查看当前计算机配置
D
查看当前计算机的IP配置
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
32 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

ESP32 for Arduino 提供的WiFi类库的成员函数中,用于设定ESP32主控板为AP模式的成员函数是?( )

A
WiFi.scanNetWorks()
B
WiFi.softAP()
C
WiFi.begin()
D
WiFi.SSID()
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
33 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

ESP32主控板网络连接具有多种模式,下列选项中,不属于ESP32所提供的网络工作模式是?( )

A
Client/Server
B
STA
C
AP
D
STA+AP
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
34 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

下列选项中,用于检验网络是否通畅以及网络连接速度的命令是?( )

A
telnet
B
ftp
C
ping
D
ipconfig
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
35 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi
下列选项中,检验网络是否通畅以及网络连接速度,可使用的命令是?( )
A
ping(信号)
B
知识产权
C
IFCONFIG
D
ipconfig
答案与解析
正确答案:A
通过发送ICMP回显请求包至目标地址并等待回显应答,可验证网络连通性;往返时间反映传输延迟,用于评估连接速度。此机制依赖网络层协议实现端到端探测。ip命令用于管理路由、网络设备及策略配置,不提供连通性测试功能。ifconfig用于查看或设置网络接口参数,不具备测速能力。ipconfig用于显示TCP/IP配置信息,操作范围限于本地主机网络状态展示,无法主动探测远程网络状况。
题目详情
36 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi
一台联网的计算机,可完成邮件发送、网页浏览等不同任务,不同任务在应用层分别具有不同的?( )
A
端口
B
传输层协议
C
IP地址
D
网络层协议
答案与解析
正确答案:A
应用层任务通过不同的逻辑标识与传输层建立关联。每个任务在通信时需唯一标识其服务类型,该标识用于区分同一主机上并发运行的应用程序。端口是传输层与应用层交互的接口,用于标识不同应用程序的数据流。传输层协议规定数据传输方式,但不直接对应具体任务。IP地址标识主机在网络中的位置,不具备区分应用层任务的能力。网络层协议负责数据包的路由与转发,与应用层任务无直接映射关系。不同应用层任务依赖独立的逻辑通道实现并发通信,该通道由特定参数组合建立。
题目详情
37 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi
ESP32 for Arduino 提供的WiFi类库的成员函数中,用于返回STA的IP地址的成员函数是?( )
A
WiFi.softAPIP()
B
WiFi.softAP()
C
WiFi.localIP()
D
WiFi.begin()
答案与解析
正确答案:C
分析题目所涉及的WiFi类库功能,明确各成员函数的设计目的与返回值类型。区分STA模式与AP模式下的IP地址获取方式,识别用于获取当前设备在STA模式下分配到的本地IP地址的函数。排除用于启动热点、连接网络或获取热点IP的函数,聚焦于返回接口层配置的IP信息的函数。
题目详情
38 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

使用ESP32 for Arduino WiFi类库创建接入点,对应的成员函数是?( )

A
begin()
B
localIP()
C
connect()
D
softAP()
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
39 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

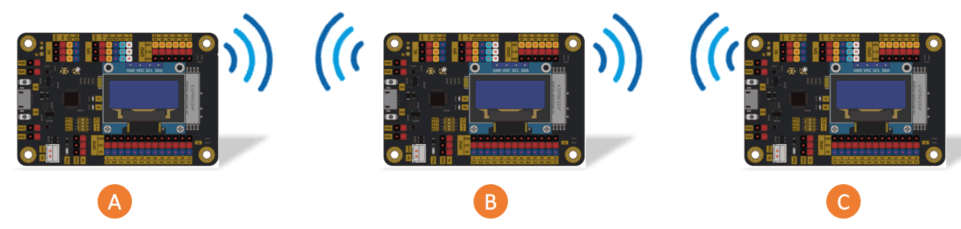
如下图所示,ESP32主控板A和C通过WIFI连接到主控板B,工作于STA模式的主控板是?( )
A
主控板A
B
主控板B
C
主控板C
D
主控板A和C
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
40 单选题 适中 机器人编程考级 ·机器人编程六级 · 2.1 WiFi

使用ESP32 for Arduino WiFi类库的成员函数softAP(arg1,arg2)创建softAP,参数arg1和arg2的含义分别是?( )

A
SSID名称和SSID密码
B
SSID密码和SSID名称
C
服务器名称和服务器密码
D
服务器密码和服务器名称
答案与解析
正确答案:A
这道题暂未补解析。
题目详情