机器人编程六级 题库
共 81 道题
,第 4 / 5 页
· 按题型筛选,点「查看答案」核对解析
75
判断题
偏易
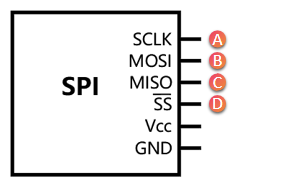
SPI通信有MOSI和MISO两个数据线,所以SPI通信是并行通信。( )
A
对
B
错
答案与解析
正确答案:错
SPI通信使用MOSI和MISO两条独立的数据线,分别用于主设备向从设备发送数据和从设备向主设备发送数据。每条数据线在同一时刻仅传输一位数据,数据按位依次串行传输。并行通信指多个数据位通过多条线路同时传输,而SPI在任一方向上的数据传输均为逐位进行。因此,尽管存在两条数据线,但每条线上的数据传输方式为串行,整体通信机制属于串行通信。
79
简答题
偏难
ESP32 for Arduino SPI类库的成员函数setBitOrder(val),下列选项中,描述正确的是?( )
答案与解析
正确答案:A,B,C
这道题暂未补解析。
80
简答题
偏难
ESP32 for Arduino SPI类库的成员函数setBitOrder(bitOrder)中,参数bitOrder的选择有?( )
答案与解析
正确答案:A,B
这道题暂未补解析。