机器人编程六级 题库
共 158 道题
,第 5 / 8 页
· 按题型筛选,点「查看答案」核对解析
81
单选题
适中
关于I2C通信协议,下列说法正确的是?( )
A
I2C通信需要 SDA、SCL 和 SS(片选)三根信号线
B
I2C通信中,每个从设备都有一个唯一的地址
C
I2C通信只允许一个主机和一个从机进行通信
D
I2C所有设备的数据传输速率固定为 100 kbit/s
答案与解析
正确答案:B
I2C通信采用两线制,分别为SDA(数据线)和SCL(时钟线),不使用片选信号线。通信由主机发起,通过地址寻址实现与特定从设备的数据交互,每个从设备具备唯一地址以支持多设备共存。总线上可存在多个主机和多个从机,通过仲裁机制避免冲突。通信速率根据模式不同分为标准模式(100 kbit/s)、快速模式(400 kbit/s)等多种,并非固定速率。地址由主机在起始条件后发送,用于标识目标从设备。总线空闲时由上拉电阻维持高电平,数据在SCL低电平时准备,在SCL高电平时采样。
82
单选题
适中
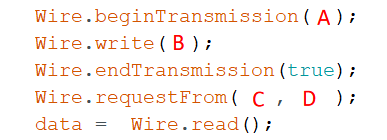
ESP32 主控板与一个I2C接口的外部模块进行数据通信,部分程序如下,程序中A、B、C、D分别是?( )
A
从设备寄存器地址、从设备地址、从设备寄存器地址、读取字节长度
B
从设备寄存器地址、从设备地址、从设备地址、读取字节长度
C
从设备地址、从设备寄存器地址、从设备寄存器地址、读取字节长度
D
从设备地址、从设备寄存器地址、从设备地址、读取字节长度
答案与解析
正确答案:D
这道题暂未补解析。
83
单选题
适中
I2C串行通信,当传输数据时,串行数据线SDA的电平状态是?( )
A
低电平
B
高电平
C
上升沿或下降沿
D
低电平或高电平
答案与解析
正确答案:D
这道题暂未补解析。
85
单选题
适中
ESP32 for Arduino I2C类库的成员函数中,具有主设备向从设备发送读取数据请求功能的成员函数是?( )
A
Wire.begin()
B
Wire.read()
C
Wire.transfer()
D
Wire.requestFrom()
答案与解析
正确答案:D
这道题暂未补解析。
87
单选题
适中
ESP32 for Arduino I2C类库的成员函数beginTransmission(val)中,关于参数val下列描述正确的是?( )
A
向从设备读取的数据
B
向从设备发送的数据
C
主设备的地址
D
从设备的地址
答案与解析
正确答案:D
这道题暂未补解析。
88
单选题
适中
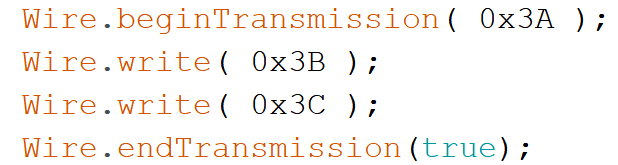
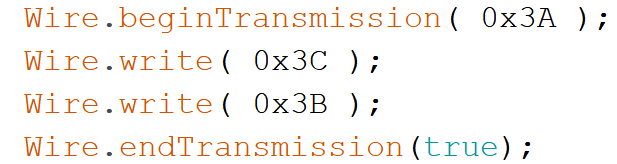
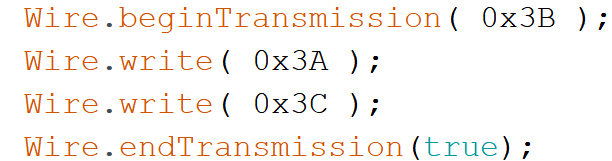
ESP32 主控板通过I2C通信向外设模块发送数据,外设模块的地址为0x3A,外设寄存器地址为0x3B,写入的数据为0x3C,部分程序如下,下列选项中,程序正确的是?( )
A
B
C
D
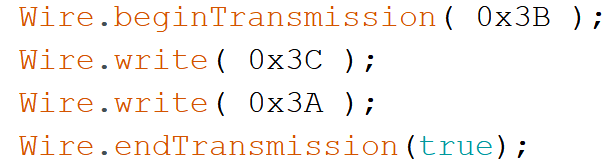
答案与解析
正确答案:A
这道题暂未补解析。
90
单选题
适中
I2C串行通信,数据线SDA和SCL分别发送的是?( )
A
数据信号 时钟信号
B
时钟信号 数据信号
C
电平信号 边沿信号
D
数字信号 模拟信号
答案与解析
正确答案:A
这道题暂未补解析。
91
单选题
适中
ESP32 for Arduino I2C类库的成员函数中,具有主设备向从设备发送读取数据请求功能的成员函数是?( )
A
Wire.begin()
B
Wire.read()
C
Wire.requestFrom()
D
Wire.endTransmission()
答案与解析
正确答案:C
这道题暂未补解析。
92
单选题
适中
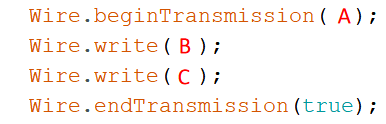
ESP32 主控板与外设模块通过I2C进行通信,部分程序如下,下列选项中,关于参数A/B/C说法错误的是?( )
A
参数A是外设模块的地址
B
参数B是外设模块内寄存器的地址
C
参数C是向外设模块写入的数据
D
该段程序是从外设模块中读取数据
答案与解析
正确答案:D
这道题暂未补解析。
93
单选题
适中
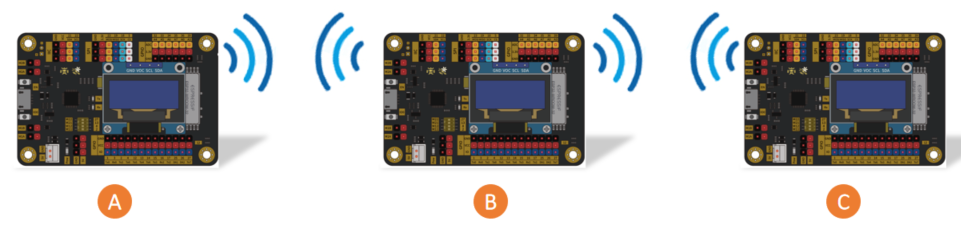
如下图所示,ESP32主控板A和C通过WIFI连接到主控板B,主控板A的工作模式是?( )
A
Client
B
STA
C
AP
D
Server
答案与解析
正确答案:B
这道题暂未补解析。
96
单选题
适中
ESP32 for Arduino I2C类库的下列成员函数中,用于主设备向从设备发送读取数据请求的成员函数是?( )
A
Wire.begin()
B
Wire.transfer()
C
Wire.endTransmission()
D
Wire.requestFrom()
答案与解析
正确答案:D
这道题暂未补解析。
97
单选题
适中
ESP32 for Arduino I2C类库的成员函数beginTransmission(),下列描述正确的是?( )
A
初始化,并作为主设备加入I2C
B
将向从设备发送的数据加入到发送数据队列
C
向从设备发送数据请求
D
将从设备的地址加入到发送数据队列
答案与解析
正确答案:D
这道题暂未补解析。
98
单选题
适中
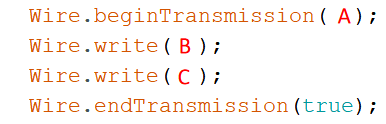
ESP32 主控板与外设模块通过I2C进行通信,部分程序如下,下列选项中,关于参数A说法正确的是?( )
A
参数A是外设模块的I2C地址
B
参数A是外设模块内寄存器的地址
C
参数A是从外设模块中读取的数据
D
参数A是向外设模块写入的数据
答案与解析
正确答案:A
这道题暂未补解析。
99
单选题
适中
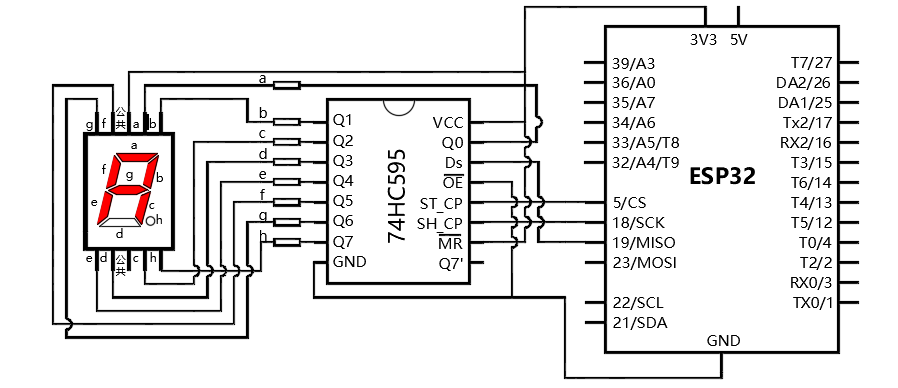
一位共阳数码管和74HC595移位寄存器芯片连接如下图所示,数码管显示字符为“A”,使用shiftout函数向74HC595发送数据,下列选项中正确的程序是?( )
A

B
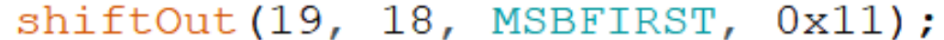
C
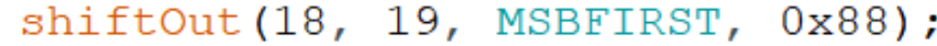
D
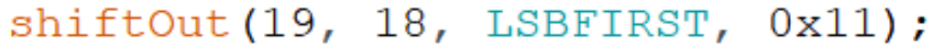
答案与解析
正确答案:D
这道题暂未补解析。