机器人编程六级 题库
共 244 道题
,第 6 / 13 页
· 按题型筛选,点「查看答案」核对解析
101
单选题
适中
关于I2C串行通信SDA和SCL的电路连接,下列说法错误的是?( )
A
SCL传送时钟信号
B
SDA传送数据信号
C
SDA和SCL数据线均通过上拉电阻连接到VCC
D
SDA和SCL数据线均通过下拉电阻连接到GND
答案与解析
正确答案:D
这道题暂未补解析。
102
单选题
适中
ESP32 for Arduino SPI类库的成员函数中,SPI.begin()的作用是?( )
A
初始化SPI接口
B
设置数据在总线上的传送方式
C
设置数据在总线上的传送时钟频率
D
设置时钟模式
答案与解析
正确答案:A
这道题暂未补解析。
104
单选题
适中
ESP32 for ArduinoI2C类库的下列成员函数中,用于从从设备读取数据的成员函数是?( )
A
Wire.begin()
B
Wire.write()
C
Wire.endTransmission()
D
Wire.requestFrom()
答案与解析
正确答案:D
这道题暂未补解析。
105
单选题
适中
I2C串行通信总线空闲时,SDA和SCL的电平状况分别是?( )
A
SDA为低电平,SCL为高电平
B
SDA为低电平,SCL为低电平
C
SDA为高电平,SCL为低电平
D
SDA为高电平,SCL为高电平
答案与解析
正确答案:D
这道题暂未补解析。
106
单选题
适中
SPI通信协议是?( )
A
同步、全双工通信协议
B
同步、单工通信协议
C
异步、全双工通信协议
D
异步、单工通信协议
答案与解析
正确答案:A
这道题暂未补解析。
107
单选题
适中
当ESP32主控板连接到路由器,此时ESP32主控板的工作模式是?( )
A
STA模式
B
AP模式
C
服务器模式
D
响应模式
答案与解析
正确答案:A
这道题暂未补解析。
108
单选题
适中
使用ESP32 for Arduino I2C类库,下列选项中,具有将从设备的地址加入到发送数据队列功能的成员函数是?( )
A
Wire.begin()
B
Wire.write()
C
Wire.transfer()
D
Wire.beginTransmission()
答案与解析
正确答案:D
这道题暂未补解析。
109
单选题
适中
使用ESP32 for Arduino SPI类库,下列选项中,具有设置数据传送方式功能的成员函数是?( )
A
SPI.begin()
B
SPI.setBitOrder()
C
SPI.setFrequency()
D
SPI.beginTransaction()
答案与解析
正确答案:B
这道题暂未补解析。
111
单选题
适中
关于ESP32 for Arduino I2C类库成员函数begin()的功能,下列描述正确的是?( )
A
开启I2C连接
B
初始化I2C连接,并作为主设备加入I2C
C
将从设备的地址加入到发送数据队列
D
返回接收缓冲区的字节数
答案与解析
正确答案:B
这道题暂未补解析。
112
单选题
适中
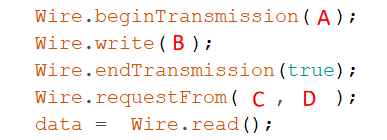
ESP32 主控板与一个I2C接口的外部模块进行数据通信,部分程序如下,下列说法正确的是?( )
A
向地址为A的外部模块写入数据,写入的寄存器地址为B,写入的数据为D
B
向地址为A的外部模块写入数据,写入的寄存器地址为C,写入的数据为B
C
从地址为A的外部模块读取数据,读取的寄存器地址为B,读取数据的字节长度为D
D
从地址为A的外部模块读取数据,读取的寄存器地址为C,读取数据的字节长度为D
答案与解析
正确答案:C
这道题暂未补解析。
113
单选题
适中
关于ESP32 for Arduino SPI类库成员函数end()的功能,下列描述正确的是?( )
A
数据发送结束
B
结束SPI通信事务
C
终止SPI串口通信,并释放I/O端口
D
启动SPI通信事务
答案与解析
正确答案:C
这道题暂未补解析。
114
单选题
适中
使用ESP32 for Arduino SPI类库,下列选项中,具有设置时钟模式功能的成员函数是?( )
A
SPI.setMode()
B
SPI.setBitOrder()
C
SPI.setDataMode()
D
SPI.setCLock()
答案与解析
正确答案:C
这道题暂未补解析。
115
单选题
适中
关于ESP32 for Arduino SPI类库成员函数begin()的功能,下列描述正确的是?( )
A
启动SPI通信事务
B
启动SPI数据传送
C
设置SPI的时钟模式
D
按照默认参数初始化SPI接口
答案与解析
正确答案:D
这道题暂未补解析。
116
单选题
适中
关于ESP32 for Arduino I2C类库成员函数requestFrom()的功能,下列描述正确的是?( )
A
开启I2C连接
B
将向从设备发送的数据加入到发送数据队列
C
主设备向从设备发送读取数据请求,并将读取的数据保存到缓冲区
D
返回接收缓冲区的字节数
答案与解析
正确答案:C
这道题暂未补解析。
118
单选题
适中
使用ESP32 for Arduino I2C类库,下列选项中,初始化I2C并将当前设备作为主设备加入I2C功能的成员函数是?( )
A
Wire.begin()
B
Wire.setup()
C
Wire.endTransmission()
D
Wire.beginTransmission()
答案与解析
正确答案:A
这道题暂未补解析。
120
单选题
适中
ESP32 for Arduino I2C类库,下列选项中,具有将从设备的地址加入到发送数据队列功能的成员函数是?( )
A
Wire.begin()
B
Wire.write()
C
Wire.requestFrom()
D
Wire.beginTransmission()
答案与解析
正确答案:D
I2C通信中,主设备与从设备通信需先指定目标地址。数据发送前,需将该地址加入传输队列,作为后续数据或命令的寻址依据。此操作发生在启动传输阶段,由特定成员函数执行,其作用是初始化与指定从设备的通信会话,并为后续写入数据做准备。该函数调用后,允许使用写入函数发送数据,但不直接发送地址本身。其他函数分别负责初始化接口、请求读取、发送数据字节等不同阶段操作,各自在通信流程中承担独立角色。