机器人编程六级 题库
共 244 道题
,第 2 / 13 页
· 按题型筛选,点「查看答案」核对解析
21
单选题
适中
I2C串行通信,下列关于SCL引脚说法正确的是?( )
A
SCL传送时钟信号
B
SCL传送数据信号
C
SCL可以同时双向传送数据信号
D
SCL上的信号由从设备发起
答案与解析
正确答案:A
这道题暂未补解析。
22
单选题
适中
I2C总线上的器件有主设备和从设备之分,数据传送时,下列说法正确的是?( )
A
由主设备发起
B
由从设备发起
C
主设备和从设备同时发起
D
主设备和从设备随机发起
答案与解析
正确答案:A
这道题暂未补解析。
23
单选题
适中
I2C串行通信总线空闲时,SDA和SCL的电平状况分别是?( )
A
SDA为低电平,SCL为高电平
B
SDA为高电平,SCL为低电平
C
均为低电平
D
均为高电平
答案与解析
正确答案:D
这道题暂未补解析。
24
单选题
适中
ESP32 for ArduinoI2C类库的下列成员函数中,用于将向从设备发送的数据加入到发送数据队列的成员函数是?( )
A
Wire.begin()
B
Wire.write()
C
Wire.read()
D
Wire.requestFrom()
答案与解析
正确答案:B
这道题暂未补解析。
25
单选题
适中
ESP32 for Arduino的SPI类库的成员函数中,SPI.setFrequency()的作用是?( )
A
初始化SPI接口
B
设置数据在总线上的传送方式
C
设置数据在总线上的传送时钟频率
D
设置时钟模式
答案与解析
正确答案:C
这道题暂未补解析。
29
单选题
适中
ESP32 for Arduino SPI类库成员函数SPI.setBitOrder()的功能是?
A
设置数据的传送方式
B
设置数据的传送时钟频率
C
设置时钟的模式
D
初始化SPI接口
答案与解析
正确答案:A
这道题暂未补解析。
32
单选题
适中
ESP32 for Arduino I2C类库的下列成员函数中,用于从缓冲区中读取数据的成员函数是?
A
Wire.begin()
B
Wire.write()
C
Wire.read()
D
Wire.requestFrom()
答案与解析
正确答案:C
这道题暂未补解析。
33
单选题
适中
执行如下程序,在串口监视器输入框输入“123.456”后,点击【发送】,串口监视器窗口显示的内容是?( )
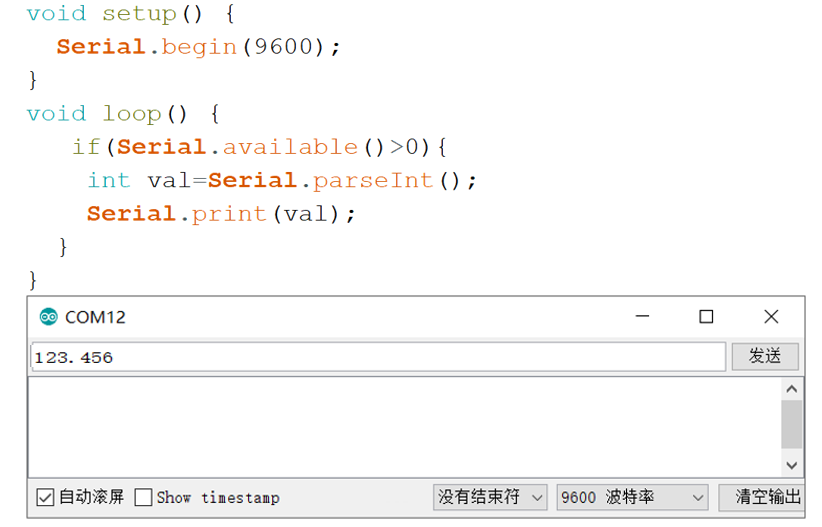
A
123
B
123456
C
123.456
D
123.45
答案与解析
正确答案:B
这道题暂未补解析。
34
单选题
适中
ESP32主控板和SSD1306 OLED显示屏通过I2C进行数据交互,发起数据传送的是?
A
ESP32主控板
B
SSD1306 OLED显示屏
C
ESP32主控板和SSD1306 OLED显示屏按需发起
D
ESP32主控板和SSD1306 OLED显示屏同步发起
答案与解析
正确答案:A
这道题暂未补解析。
37
单选题
适中
ESP32 for Arduino I2C类库的下列成员函数中,用于将从设备的地址加入到发送数据队列的成员函数是?( )
A
Wire.begin()
B
Wire.write()
C
Wire.beginTransmission()
D
Wire.endTransmission()
答案与解析
正确答案:C
这道题暂未补解析。
39
单选题
适中
ESP32 for Arduino SPI类库的下列成员函数中,用于发送数据的成员函数是?( )
A
SPI.begin()
B
SPI.beginTransaction()
C
SPI.endTransaction()
D
SPI.transfer()
答案与解析
正确答案:D
这道题暂未补解析。