机器人编程六级 题库
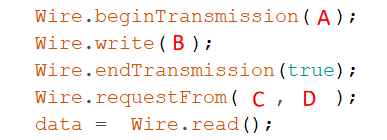
使用ESP32 for Arduino I2C类库,下列选项中,具有将从设备的地址加入到发送数据队列功能的成员函数是?( )
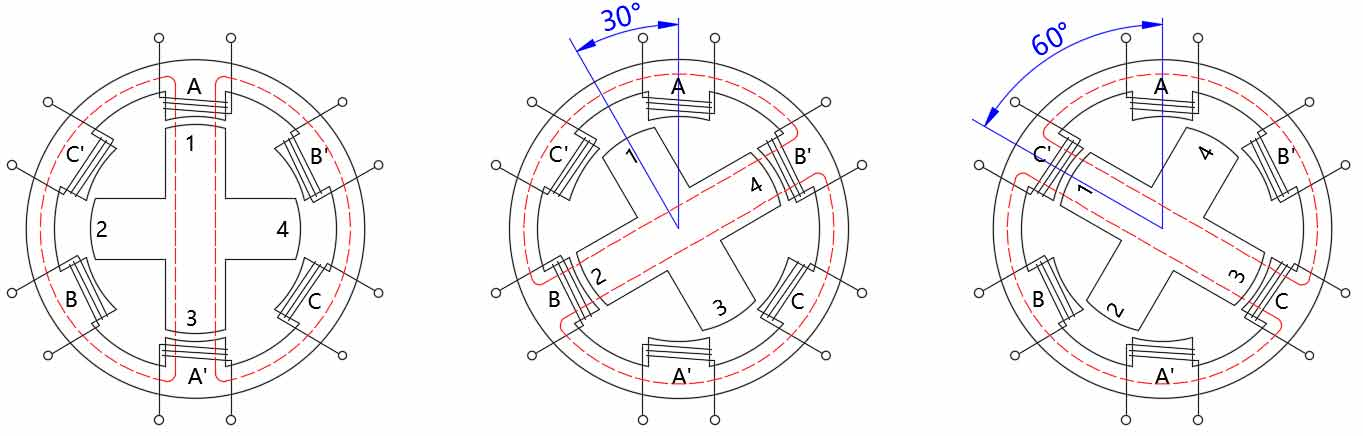
下图是三相反应式步进电机连续节拍工作示意图,图示所对应的通电顺序是?( )
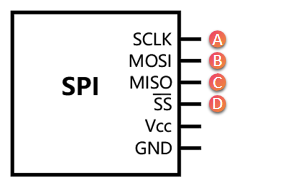
使用ESP32 for Arduino SPI类库,下列选项中,具有设置数据传送方式功能的成员函数是?( )
一台联网的计算机,可完成网页浏览、文件下载等任务,不同任务在应用层分别具有不同的?( )
关于MPU6050姿态传感器,下列描述错误的是?( )
ESP32 for Arduino 提供的WiFi类库的成员函数中,用于返回当前环境下SSID数量的成员函数是?( )
MPU6050姿态传感器中,可以获得角速度分量的是?( )
关于命令ping,下列说法正确的是?( )
步进电机AccelStepper类库的成员函数中,下列选项中,关于成员函数moveTo()功能描述正确的是?( )
ESP32 for Arduino,客户端向服务器端发送插入新数据的HTTP请求,所对应的方法是?( )
PID控制器是比例-积分-微分控制器的简称,下列选项中,可单独使用的控制器有?( )
下列选项中,关于IPV6说法错误的是?( )
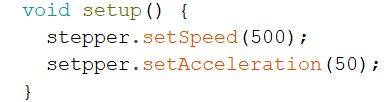
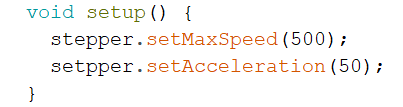
使用步进电机类库AccelStepper,通过ULN2003控制24BJY48步进电机转动,下列所示程序中,用于初始化设置步进电机以梯形加减速转动的程序是?( )
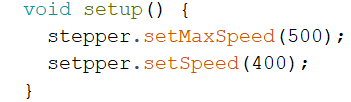
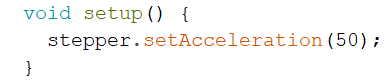
关于ESP32 for Arduino I2C类库成员函数begin()的功能,下列描述正确的是?( )
TCP/IP四层模型,计算机从网络接收外部数据时,数据在本机的传送顺序是?( )
ESP32 主控板与一个I2C接口的外部模块进行数据通信,部分程序如下,下列说法正确的是?( )
关于ESP32 for Arduino SPI类库成员函数end()的功能,下列描述正确的是?( )
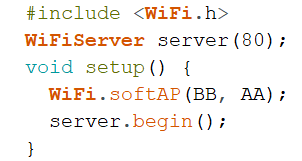
在ESP32主控板创建Web服务器,部分初始化程序如下,下列选项中描述正确的是?( )
下列选项中,可用于获取本机电脑IP地址的命令是?( )