机器人编程六级 题库
共 729 道题
,第 12 / 37 页
· 按题型筛选,点「查看答案」核对解析
221
单选题
适中
下列有关SPI通信描述错误的是?( )
A
SPI是同步通信
B
SPI是全双工通信
C
SPI是串行通信
D
SPI通信中,每个从设备有唯一地址
答案与解析
正确答案:D
这道题暂未补解析。
222
单选题
适中
MPU6050姿态传感器中,Accelerator传感器单元用于获取?( )
A
加速度原始数据
B
角速度原始数据
C
姿态角原始数据
D
位移原始数据
答案与解析
正确答案:A
这道题暂未补解析。
224
单选题
适中
关于I2C串行通信,下列说法不正确的是?( )
A
I2C总线上的器件有主设备和从设备之分
B
启动数据传送由主设备发起
C
终止数据传送由从设备发起
D
I2C通信中从设备都有一个唯一的地址
答案与解析
正确答案:C
这道题暂未补解析。
225
单选题
适中
MPU6050姿态传感器获取的原始数据,经过数据融合,获得传感器的姿态角,其中表示传感器上下角度变化和左右角度变化的姿态角分别是?( )
A
俯仰角 滚转角
B
偏航角 俯仰角
C
滚转角 偏航角
D
俯仰角 偏航角
答案与解析
正确答案:D
这道题暂未补解析。
226
单选题
适中
客户端发送HTTP请求的方法中,用于向服务器发送索取数据请求的方法是?( )
A
GET
B
PUT
C
POST
D
PATCH
答案与解析
正确答案:A
这道题暂未补解析。
227
单选题
适中
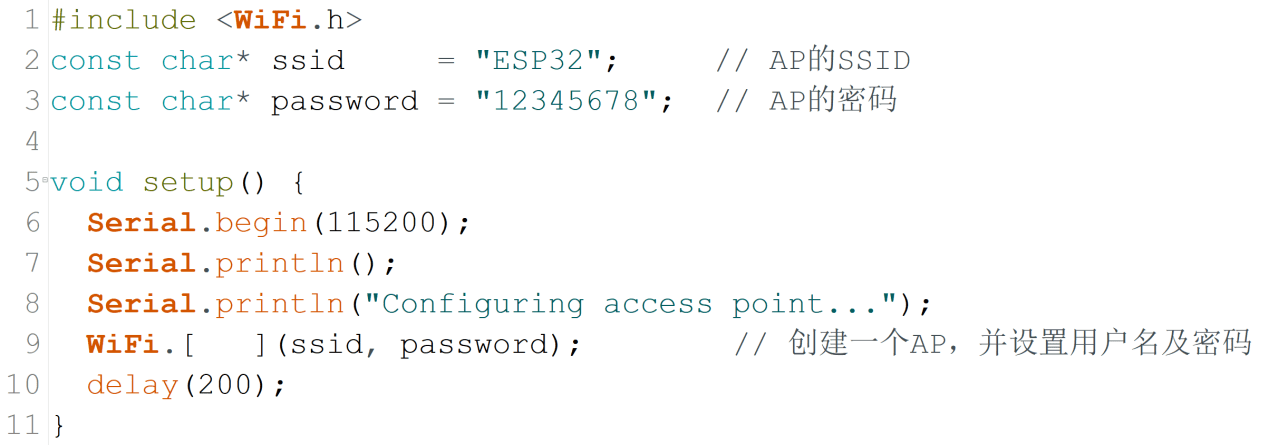
下列程序通过WiFi类库提供的成员函数,将当前ESP32设置为AP,建立WiFi,程序中[ ]所对应的成员函数是?( )
A
begin
B
softAP
C
connect
D
softAPIP
答案与解析
正确答案:B
这道题暂未补解析。
229
单选题
适中
HTML文档中,<head>标签的作用是?( )
A
标记网页的开始和结尾
B
标记网页头部的开始和结尾
C
标记网页主题的开始和结尾
D
标记网页段落的开始和结尾
答案与解析
正确答案:B
这道题暂未补解析。
230
单选题
适中
I2C串行通信空闲时,下列有关SDA和SCL数据线的电平说法正确的是?( )
A
两者均为高电平
B
两者均为低电平
C
SDA为低电平,SCL为高电平
D
SDA为高电平,SCL为低电平
答案与解析
正确答案:A
这道题暂未补解析。
231
单选题
适中
ESP32 for Arduino的I2C类库的下列成员函数中,用于指定从设备地址,并将地址加入到发送数据队列的成员函数是 ?( )
A
Wire.begin()
B
Wire.beginTransmission()
C
Wire.endTransmission()
D
Wire.requestFrom()
答案与解析
正确答案:B
这道题暂未补解析。
233
单选题
适中
SPI通信中,有关MOSI数据线描述正确的是?( )
A
从机选择线
B
串行时钟线
C
用于从机向主机发送数据
D
用于主机向从机发送数据
答案与解析
正确答案:D
这道题暂未补解析。
234
单选题
适中
下列命令中,可以用于查看当前计算机IP配置的命令是?( )
A
ipconfig
B
msconfig
C
ping
D
Regedit
答案与解析
正确答案:A
这道题暂未补解析。
235
单选题
适中
步进电机类库AccelStepper的成员函数中,用于设定梯形加减速中恒定转速的成员函数是?( )
A
setMaxSpeed()
B
setSpeed()
C
runSpeed()
D
setAcceleration()
答案与解析
正确答案:A
这道题暂未补解析。
238
单选题
适中
I2C串行通信,下列关于SDA引脚说法正确的是?( )
A
SDA传送时钟信号
B
SDA传送数据信号
C
SDA可以同时双向传送
D
SDA上的数据信号只能单向传送
答案与解析
正确答案:B
这道题暂未补解析。
239
单选题
适中
下列步进电机结构分类中,当前广泛使用的步进电机属于?( )
A
无刷式步进电机
B
反应式步进电机
C
永磁式步进电机
D
混合式步进电机
答案与解析
正确答案:D
这道题暂未补解析。
240
单选题
适中
ESP32主控板和OLED1306通过I2C进行数据交互,ESP32主控板和OLED1306分别为?( )
A
主设备 从设备
B
主设备 主设备
C
从设备 从设备
D
从设备 主设备
答案与解析
正确答案:A
这道题暂未补解析。