机器人编程四级 题库
主题:超声波测距
器件:ATmega328控制板1个,LED灯模块3个,超声波传感器1个,舵机1个,结构件若干(也可使用普通电子元器件结合面包板搭建)。
任务要求:
(1)本项目由LED灯、超声波传感器、舵机组成;
(2)当障碍物距离超声波传感器30厘米以外时,3盏LED灯处于熄灭状态,舵机角度为0度;
(3)当障碍物与超声波传感器的距离逐渐接近时,随着距离的接近,3盏LED灯被依次点亮(具体距离数值由考生自行决定),期间舵机保持不动;
(4)要求每盏LED灯被点亮时有一个渐变的过程,如第1盏LED灯从熄灭逐渐变为最亮之后,第2盏LED灯才开始逐渐点亮,依次类推,全部LED灯都被点亮;
(5)当全部LED灯被点亮时,舵机角度转动到180度;
(6)当障碍物与超声波传感器的距离逐渐远离时,3盏LED灯被依次熄灭,舵机保持不动;
(7)要求每盏LED灯被熄灭时有一个渐变的过程,如第3盏LED灯从最亮逐渐熄灭之后,第2盏LED灯才开始被逐渐熄灭,依次类推,全部LED灯都被熄灭;
(8)当全部LED灯熄灭时,舵机角度回到0度位置;
(9)超声波传感器函数程序需要考生自行编写,不可调用外部库文件;
(10)可使用任意结构件搭建;
(11)未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件:
(1)将程序放在一个文件夹中,并将文件夹命名为:DJKS4_身份证号;
(2)将程序文件夹压缩为1个“rar或zip”格式文件,大小5M以下;
(3)将程序文件通过“上传附件”按钮进行上传。评分组成
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。考虑到考生针对本实操题会采取不同的电路搭设和编程实现思路,本评分标准没有出具标准程序答案。具体评分由现场评测老师根据最终的运行效果结合程序,按照下列评分标准进行评测。
1、电路搭设(20分)
电路搭设得分由两部分组成:原器件得分(8分)和搭设得分(12分)。
原器件(8分):
1)作品包括超声波传感器,得3分;
2)作品包括3个LED,各得1分,总分3分;
3)作品包括舵机,得2分;
电路搭设(12分):
4)超声波传感器和主控板连接,得4分;
5)LED灯和主控板连接且所接针脚需要支持PWM(如3、5、6、11引脚),每个LED灯得2分,总分6分;
6)舵机和主控板连接,得2分;
2、功能实现(80分)
1)主控板上电后,障碍物远离超声波传感器(大于30厘米),3盏LED灯熄灭,舵机角度转到0度;(10分)
2)障碍物开始接近超声波传感器,第1盏LED灯开始点亮,且呈现明显的渐变过程;(10分)
3)随着障碍物继续接近超声波传感器,第1盏LED灯全亮,第2盏LED灯开始逐渐被点亮,点亮过程中有明显渐变过程;(10分)
4)随着障碍物继续接近超声波传感器,第1、2盏LED灯全亮,第3盏LED灯开始逐渐被点亮,点亮过程中有明显渐变过程;(10分)
5)当3盏LED灯都被点亮后,舵机转到180度。在3盏灯全亮前舵机开始转动则本项不得分;(10分)
6)障碍物逐渐远离超声波传感器,3盏LED依次熄灭,熄灭时有明显渐变过程。如未能依次熄灭或熄灭过程中未有渐变过程本项目不得分;(20分)
7)当3盏LED灯都被熄灭后,舵机转到0度。在3盏灯全部熄灭前舵机开始转动则本项不得分;(10分)
主题:自动SOS警示灯
器件:Atmega328P主控板1块,LED模块1个,超声波传感器1个,电位器模块1个,蜂鸣器模块1个及相应辅件。以上模块也可使用分立器件结合面包板搭建。
任务要求:
摩尔斯电码是一种早期的数字化通信形式,它依靠一系列的点和划来传递编码信息。它的代码包含5种,分别为:点( · )、划(-)、每个字符内部短的停顿(在点和划之间的停顿)、每个字符之间中等的停顿以及单词之间长的停顿所组成。
摩尔斯电码代码时间是以点为基准,具体规则如下:
点( · ):一个时间长度单位
划( - ):三个点的长度;
每个字符内部短停顿(在点和划之间的停顿):一个点的长度;
每个字符之间中等停顿:三个点的长度;
每个单词之间长停顿:七个点的长度。
求救信号SOS对应的摩尔斯电码为:···---···。其中S的摩尔斯电码为···,O的摩尔斯电码为:---。
本主题通过控制LED灯的亮灭时长来模拟发送SOS求救信号。具体要求如下:
1、当超声波检测的距离大于10厘米时,LED灯处于呼吸灯的状态(逐渐变亮,逐渐熄灭,依次反复),蜂鸣器静音。
2、当超声波检测的距离不大于10厘米时,LED灯发出SOS信号,同时蜂鸣器发出声音;
3、摩尔斯电码中点( · )的时间长度(即基准时长)由电位器控制,在200~500毫秒之间可调。
4、将超声波传感器检测的距离以及当前的基准时长发送到串口监视器。
5、呼吸灯的呼吸频率自行确定,需要能呈现出呼吸灯效果。
6、控制程序采用C/C++代码编写,不得使用图形化软件编写。
7、未作规定处可自行处理,无明显与事实违背即可。
8、考试结束,考生将代码压缩上传,程序文件命名规则为:DJKS4_身份证号。
9、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
电路搭设评分 -- 总分20分
原器件:
1.装置中包含电位器模块,得4分;
2.装置中包含超声波传感器模块,得4分;
3.装置中包含蜂鸣器模块,得4分;
电路搭设:
4.LED灯连接到模拟输出引脚(5/6/9/10),得8分;
程序功能呈现 -- 总分80分
1、实现在串口监视器正确显示超声波传感器检测的距离值,得20分。
2、实现当超声波传感器检测的距离大于10厘米时,LED灯处于呼吸灯的状态(逐渐变亮,逐渐熄灭,依次反复),得20分。
3、实现当超声波传感器检测的距离大于10厘米时,蜂鸣器静音,得5分。
4、实现当超声波传感器检测的距离不大于10厘米时,LED灯发出SOS信号,得20分。
5、实现通过旋转电位器调整SOS求救信号基准时长,并将数值显示在串口监视器,得10分。
6、实现当超声波传感器检测的距离不大于10厘米时,蜂鸣器发出声音,得5分。
实操考题
主题:红外遥控门锁
器件:Atmega328P主控板1块,LED模块2个(LED_A和LED_B),红外遥控器和红外接收模块各1个,舵机1个及相应辅件。以上模块也可使用分立器件结合面包板搭建。
任务要求:
通过红外遥控器控制舵机的转动,当舵机处于不同的转动位置时,分别表示门锁的打开和关闭。具体任务说明及要求如下:
1、当舵机处于45度位置时,表示门锁处于关闭状态;当舵机处于135度位置时,表示门锁处于打开状态。当门锁处于关闭状态时,LED_A点亮,LED_B熄灭。当门锁处于打开状态时,LED_A熄灭,LED_B点亮。
2、当项目装置启动时,门锁默认处于关闭状态。
3、当点击红外遥控器的“1”键时,门锁打开。
4、当点击红外遥控器的“2”键时,门锁关闭。
5、当点击红外遥控的其它按键时,门锁不做反应,此时LED_A和LED_B均闪烁。
6、当连续点击红外遥控的其它按键超过3次时,门锁不做反应,此时LED_A和LED_B均熄灭,整个装置处于锁定状态,不再对任何红外按键输入做出反应。
7、控制程序采用Arduino C/C++代码编写,不得使用图形化软件编写。
8、未作规定处可自行处理,无明显与事实违背即可。
9、考试结束,考生将代码压缩上传,程序文件命名规则为:DJKS4_身份证号。
10、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
说明:舵机类库及常用成员函数如下,供参考。红外遥控提供示例供参考。
舵机类库:
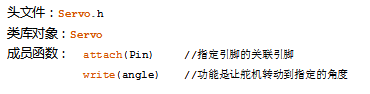
红外遥控例程:
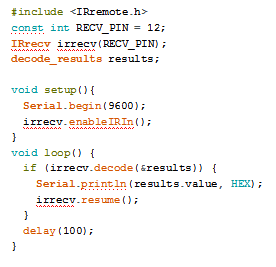
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
电路搭设评分 -- 总分20分
原器件:
1.装置中包含2个LED灯模块或LED灯,得4分;
2.装置中包含红外遥控器和红外接受模块,得2分;
3.装置中包含舵机,得2分;
电路搭设:
4.LED灯模块或LED灯和主控板正确连接,得4分;
5.红外接受模块和主控板正确连接,得4分;
6.舵机和主控板正确连接,得4分;
程序功能呈现 -- 总分80分
1、装置通电启动后,门锁关闭,此时LED_A点亮,LED_B熄灭,舵机处于45度位置,得10分。
2、当点击红外遥控器的“1”键时,舵机处于135度位置,得10分。
3、当点击红外遥控器的“1”键时,LED_A熄灭,LED_B点亮,得10分。
4、当点击红外遥控器的“2”键时,此时舵机处于45度位置,得10分。
5、当点击红外遥控器的“2”键时,LED_A点亮,LED_B熄灭,得10分。
6、当点击红外遥控器其它任一按键时,LED_A和LED_B均闪烁,得10分。
7、当连续点击红外遥控的其它按键超过3次时,此时LED_A和LED_B均熄灭,整个装置处于锁定状态,不再对任何红外按键输入做出反应,得20分。(判断该项得分时,要求考生先连续点击其它按键3次,观察LED_A和LED_B是否熄灭后,再要求考生点击“1”键或“2”键,舵机及LED灯没有反应,方可得分)。
主题:红外遥控灯
器件:Atmega328P 主控板 1 块,红外遥控器 1 个,红外接收模块 1 个,LED模块 2 个(LED_A 和 LED_B),及相应辅件。以上模块也可使用分立器件结合面包板搭建。
任务要求:
通过多次点击红外遥控器的按键 1,实现 LED 灯不同状态的循环显示,具体说明如下:
(1)初始状态:LED_A 和 LED_B 均处于熄灭状态;
(2)第 1 次按下按键 1 后,LED_A 点亮,LED_B 熄灭;
(3)第 2 次按下按键 1 后,LED_A 熄灭,LED_B 点亮;
(4)第 3 次按下按键 1 后,LED_A 和 LED_B 均点亮;
(5)第 4 次按下按键 1 后,LED_A 和 LED_B 持续闪烁;
(6)第 5 次按下按键 1 后,LED_A 和 LED_B 均回归到熄灭状态,依此反复;
(7)控制程序采用 Arduino C/C++代码编写,不得使用图形化软件编写;
(8)未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件。
(1)将程序放在一个文件夹中,压缩为 1 个“rar 或 zip”格式文件,并命名为:DJKS4_身份证号,大小 5M 以下;
(2)将程序文件通过“上传附件”按钮进行上传;
(3)程序编写过程中不得打开其它示例程序,不得使用图形化软件生成代码,如发现,实操成绩按照 0 分处理。
参考资料:
#include
const int RECV_PIN = 12;
IRrecv irrecv(RECV_PIN);
decode_results results;
void setup(){
Serial.begin(9600);
irrecv.enableIRIn();
}
void loop() {
if (irrecv.decode(&results)) {
Serial.println(results.value, HEX);
irrecv.resume();
}
delay(100);
}
一、评分组成
1、电路搭设(20 分)
元器件:
(1)装置中包含 2 个 LED 灯模块或 LED 灯;(4 分)
(2)装置中包含红外遥控器;(4 分)
(3)装置中包含红外接收模块;(4 分)
电路搭设:
(4)LED 灯模块或 LED 灯与主控板正确连接;(4 分)
(5)红外接收模块和主控板正确连接。(4 分)
2、功能实现(80 分)
(1)实现当第 1 次按下按键 1 后,LED_A 点亮,LED_B 熄灭;(15 分)
(2)实现当第 2 次按下按键 1 后,LED_A 熄灭,LED_B 点亮;(15 分)
(3)实现当第 3 次按下按键 1 后,LED_A 和 LED_B 均点亮;(15 分)
(4)实现当第 4 次按下按键 1 后,LED_A 和 LED_B 闪烁;(15 分)
(5)实现当第 5 次按下按键 1 后,LED_A 和 LED_B 均熄灭;(10 分)
(6)实现当第 6 次按下按键 1 后,LED_A 点亮,LED_B 熄灭。(10 分)
评分项:
1.器件及器件连接(20 分)
2.功能实现(80 分)
(1)实现当第 1 次按下按键 1 后,LED_A 点亮,LED_B 熄灭;(15 分)
(2)实现当第 2 次按下按键 1 后,LED_A 熄灭,LED_B 点亮;(15 分)
(3)实现当第 3 次按下按键 1 后,LED_A 和 LED_B 均点亮;(15 分)
(4)实现当第 4 次按下按键 1 后,LED_A 和 LED_B 闪烁;(15 分)
(5)实现当第 5 次按下按键 1 后,LED_A 和 LED_B 均熄灭;(10 分)
(6)实现当第 6 次按下按键 1 后,LED_A 点亮,LED_B 熄灭。(10 分)
主题:TT马达转速感应装置
器件:Atmega328P主控板1块,TT马达1个,直流电机驱动芯片或模块1个,超声波传感器1个,LED灯2个(分别为LED_A和LED_B)及相应辅件。以上模块也可使用分立器件结合面包板搭建。
任务要求:
使用超声波传感器感应距离的变化,通过距离来控制TT马达的转向和转速,距离感应的范围是2-20cm。通过LED灯来指示TT马达的转向和转速。具体任务要求如下:
(1) 当超声波传感器检测的距离在10-12cm之间时,TT马达停止转动,LED_A和LED_B均处于闪烁状态;
(2) 当超声波传感器检测的距离大于12cm时,TT马达开始正向转动,随着距离的增加,TT马达的转速加快,LED_A由熄灭逐渐变亮,LED_B则处于熄灭状态;
(3) 当超声波传感器检测的距离小于10cm时,TT马达开始反向转动,随着距离的减小,TT马达的反向转速加快,LED_B由熄灭逐渐变亮,LED_A则处于熄灭状态;
(4) 控制程序采用Arduino C/C++代码编写;
(5) 未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件。
(1) 将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS4_身份证号,大小5M以下;
(2) 将程序文件通过“上传附件”按钮进行上传;
(3) 程序编写过程中不得打开其它示例程序,不得使用图形化软件生成代码,如发现,实操成绩按照0分处理。
略
评分项:
1.器件及器件连接(20分)
2.功能实现(80分)
(1) 实现当超声波传感器检测的距离在10-12cm之间时,TT马达停止转动,LED_A和LED_B均处于闪烁状态;(10分)
(2) 实现当超声波传感器检测的距离大于12cm时,TT马达开始正向转动,并且随着距离的增加,TT马达的转速加快;(20分)
(3) 实现当超声波传感器检测的距离大于12cm时,随着距离的增加,LED_A由熄灭逐渐变亮,LED_B则处于熄灭状态;(15分)
(4) 实现当超声波传感器检测的距离小于10cm时,TT马达开始反向转动,并且随着距离的减小,TT马达的反向转速加快;(20分)
(5) 实现当超声波传感器检测的距离小于10cm时,随着距离的减小,LED_B由熄灭逐渐变亮,LED_A则处于熄灭状态。(15分)