首页 › 题库 › 机器人编程考级 › 3 传感器应用

机器人编程四级 题库

共 73 道题 ,第 3 / 4 页 · 按题型筛选,点「查看答案」核对解析
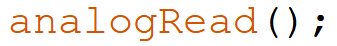
41 多选题 适中 机器人编程考级 ·机器人编程四级 · 3.1 LED

下列传感器返回模拟量的是( )。

A
按键模块
B
温度模块
C
电位器模块
D
光敏电阻模块
答案与解析
正确答案:B,C,D
这道题暂未补解析。
题目详情
42 多选题 适中 机器人编程考级 ·机器人编程四级 · 3.1 LED

以下传感器中,适合以下程序的有?

A
电位器
B

光敏电阻传感器

C
压力传感器
D
按键开关
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
43 多选题 适中 机器人编程考级 ·机器人编程四级 · 3.2 超声波

自然界中,哪几个动物具有和超声波传感器相似的功能?

A
蝙蝠
B
海豚
C
公鸡
D
蟋蟀
答案与解析
正确答案:A,B
这道题暂未补解析。
题目详情
44 多选题 适中 机器人编程考级 ·机器人编程四级 · 3.1 LED

以下属于传感器的有?

A
马达
B
舵机
C
按键
D
光敏电阻
答案与解析
正确答案:C,D
这道题暂未补解析。
题目详情
45 多选题 适中 机器人编程考级 ·机器人编程四级 · 3.1 LED

下列器件中,属于传感器的有? ( )

A
按键开关
B
舵机
C
红外接受模块
D
超声波模块
答案与解析
正确答案:A,C,D
这道题暂未补解析。
题目详情
46 多选题 适中 机器人编程考级 ·机器人编程四级 · 3.1 LED

以下传感器中,信号类型属于模拟量的有?( )

A
电位器
B
光敏电阻传感器
C
压力传感器
D
灰度传感器
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
47 多选题 适中 机器人编程考级 ·机器人编程四级 · 3.1 LED

下面选项中,属于传感器的是?( )

A
光敏电阻模块
B
按键模块
C
电位器模块
D
超声波模块
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
48 多选题 适中 机器人编程考级 ·机器人编程四级 · 3.1 LED

下面选项中,属于传感器的是?

A
蜂鸣器模块
B
按键模块
C
电位器模块
D
LED灯模块
答案与解析
正确答案:B,C
这道题暂未补解析。
题目详情
49 多选题 适中 机器人编程考级 ·机器人编程四级 · 3.2 超声波

下列选项中,关于HC-SR04超声波传感器说法正确的有?( )

A

超声波传感器不直接返回距离值

B

Trig引脚接收触发信号

C

Echo引脚将检测到的信号发送到主控板

D

通过pulseIn()函数读取超声波传感器的返回的电平信号

答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
50 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.2 超声波

HC-SR04超声波传感器信号返回,是通过trig引脚返回高电平。

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
51 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.1 LED

通常情况下,通过旋转电位器控制LED灯的亮度,属于开环控制。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
52 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.3 舵机

舵机和直流电机都属于执行机构。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
53 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.2 超声波

超声波传感器是通过光线的反射探知前方障碍物的。( )

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
54 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.2 超声波

在超声波传感器中,Trig引脚是触发引脚。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
55 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.2 超声波

超声波传感器利用声波测量前方障碍物的距离。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
56 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.2 超声波

HC-SR04超声波传感器通过Echo引脚返回高电平,高电平的持续时间是超声波从发射到接受的时间。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
57 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.1 LED

可以通过电位器的返回值,换算出电位器旋钮的旋转角度。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
58 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.2 超声波

HC-SR04超声波传感器是通过检测超声波从发射到接受的时间,推算出超声波传感器与障碍物之间的距离。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
59 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.3 舵机

舵机转动时的角度控制为闭环控制。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
60 判断题 偏易 机器人编程考级 ·机器人编程四级 · 3.4 光敏

通过光敏电阻读取环境光亮度值,通常需要将光敏电阻和电阻串联。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情