机器人编程四级 题库
共 73 道题
,第 2 / 4 页
· 按题型筛选,点「查看答案」核对解析
21
单选题
适中
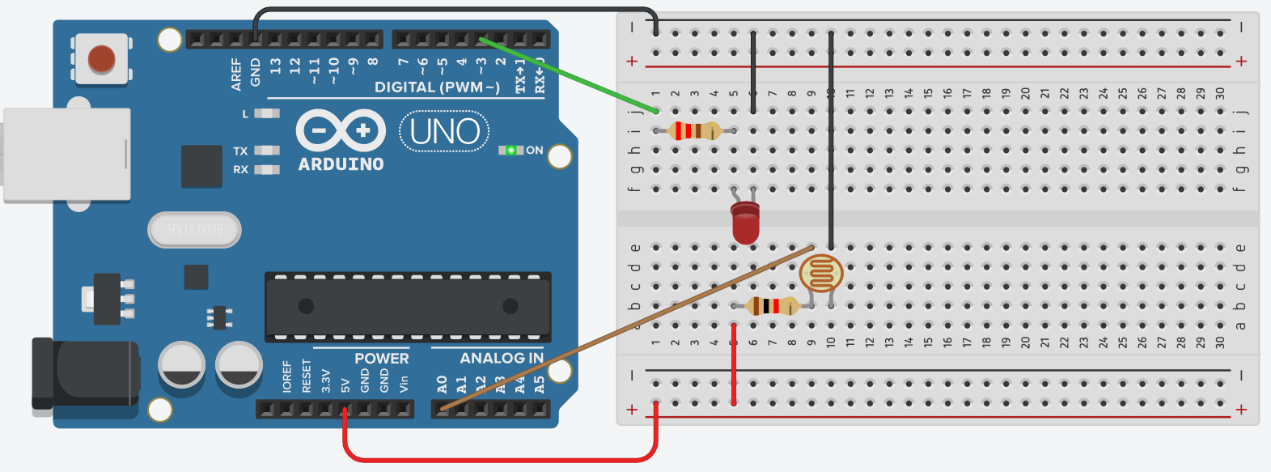
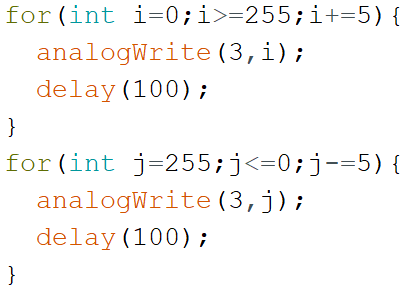
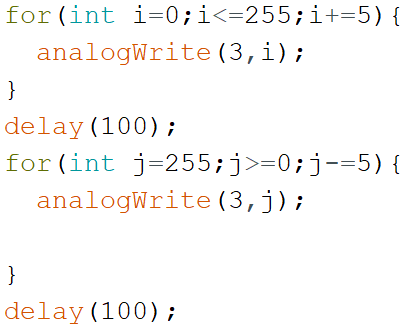
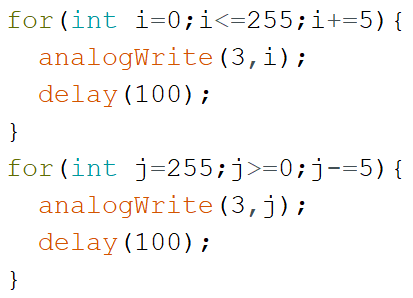
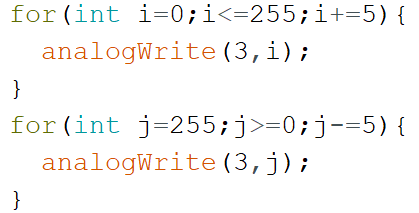
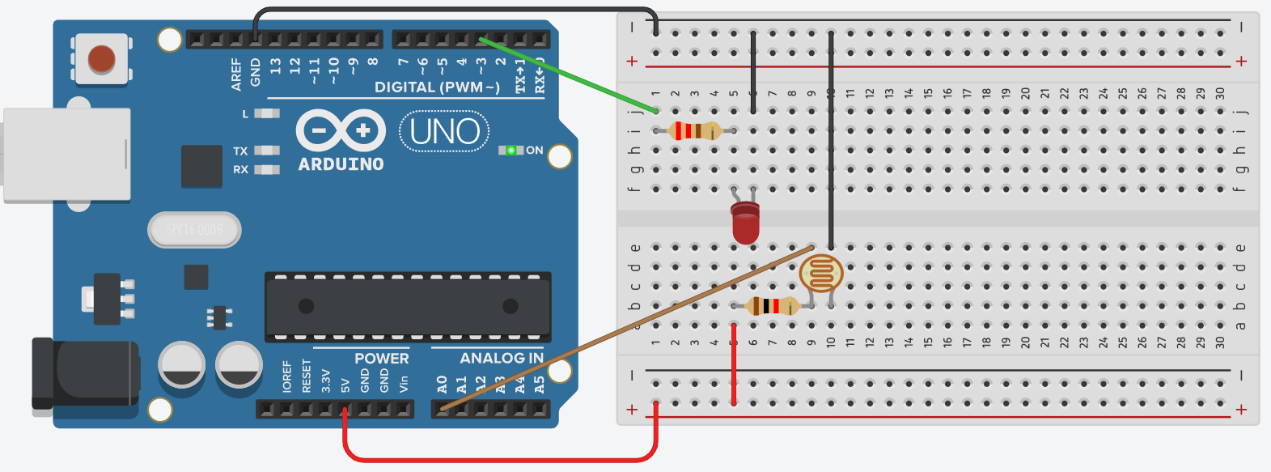
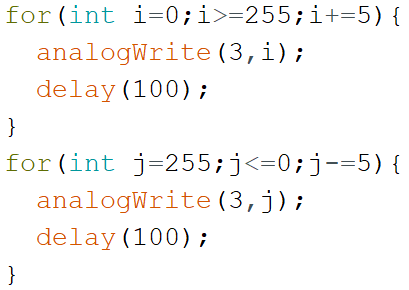
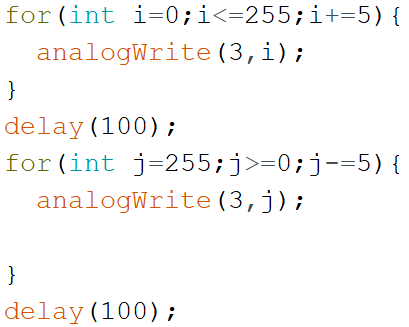
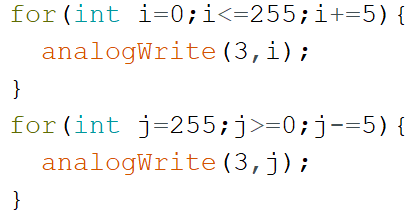
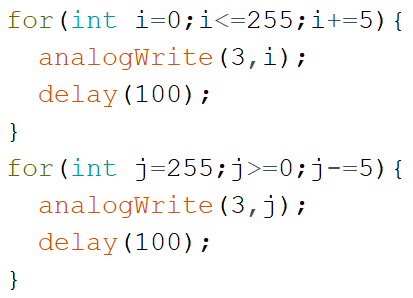
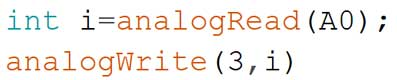
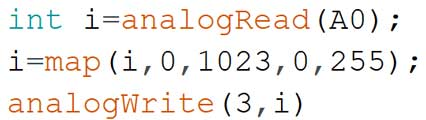
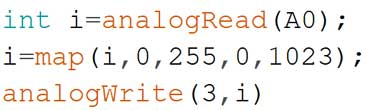
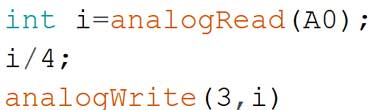
电路搭建如图所示,使用光敏电阻通过检测周围环境光的强度来控制LED灯的亮度。如果时间是从中午2点到晚上9点,LED灯的亮度也随之逐渐降低,合理的程序是?( )
A
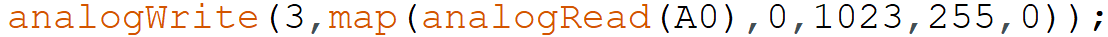
B

C

D
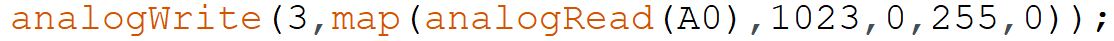
答案与解析
正确答案:A
这道题暂未补解析。
24
单选题
适中
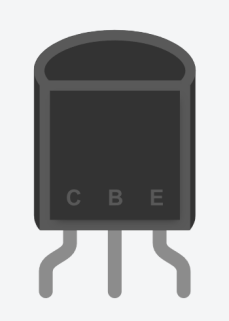
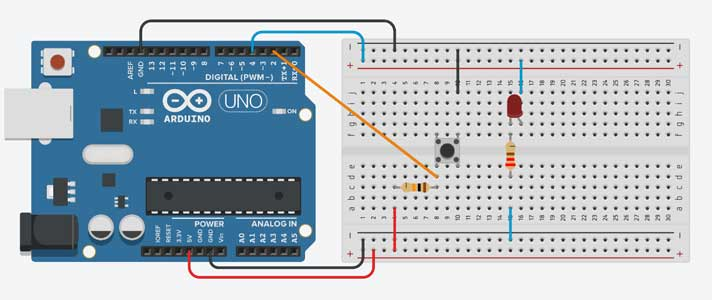
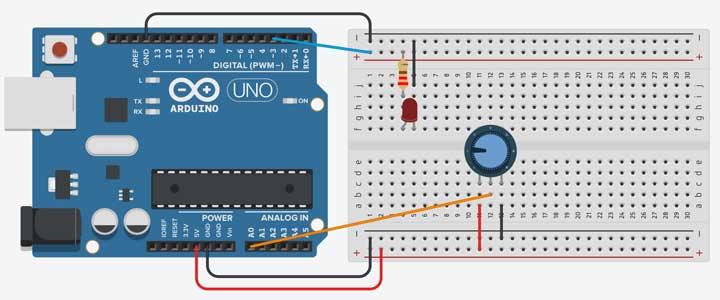
电路搭建及相关程序如图所示,我们想使用三极管控制电机转速,当旋动电位器时,随着电位器数值的升高,电机转速同时加快。请问图中使用了哪一个三极管?( )
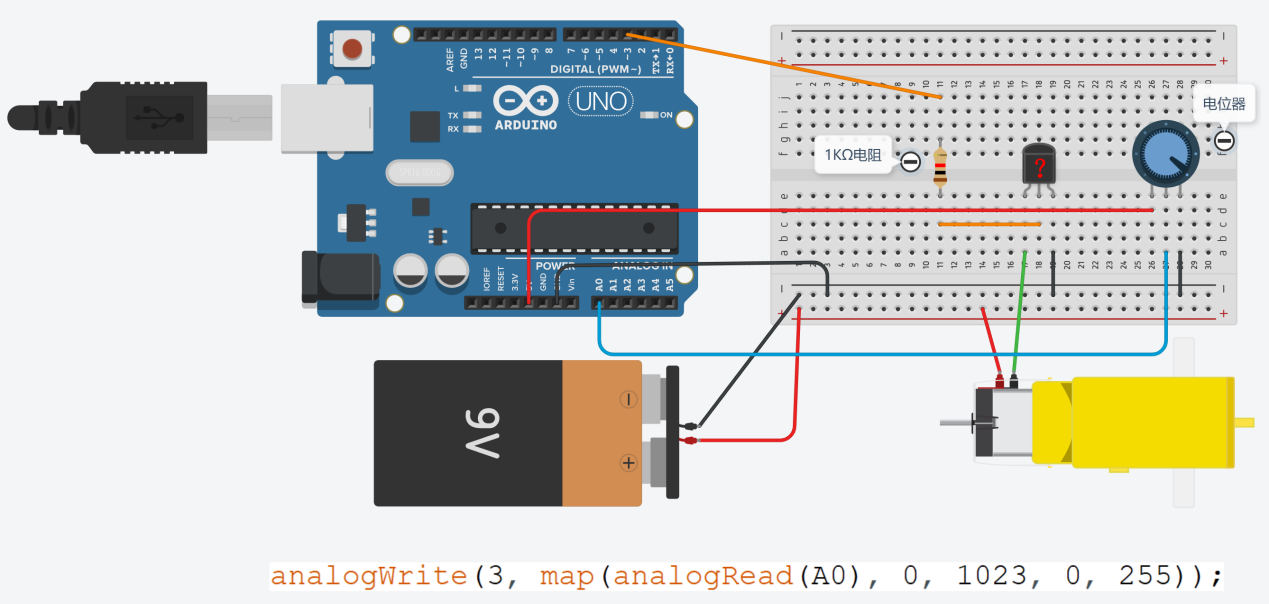
A
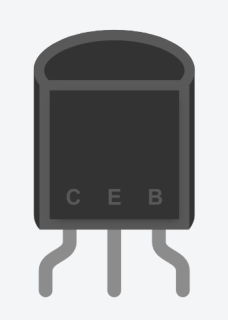
B
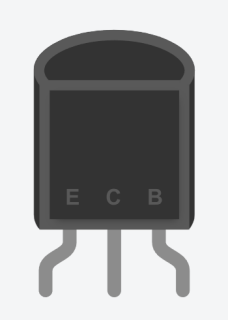
C
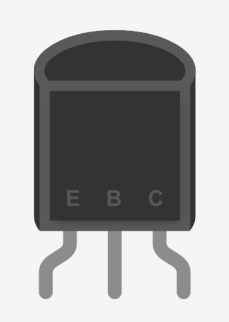
D
答案与解析
正确答案:D
这道题暂未补解析。
25
单选题
适中
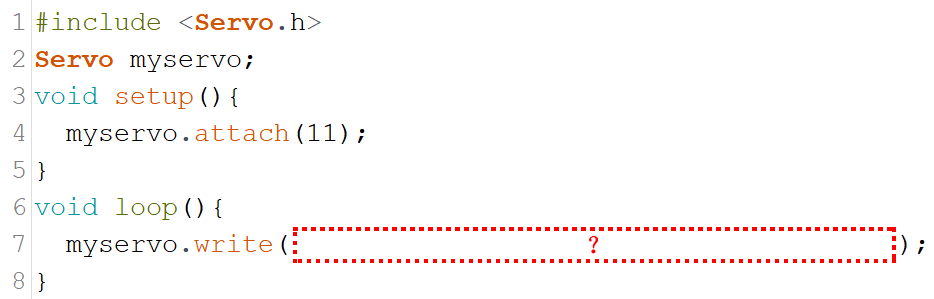
我们使用电位器来控制舵机转动,电位器接在A0引脚,舵机接在11号引脚。程序如图所示,其中?(问号)处比较合理的程序是?
A
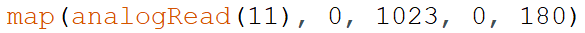
B
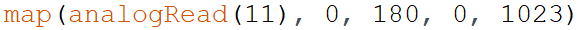
C
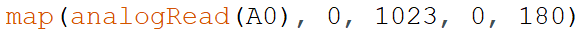
D
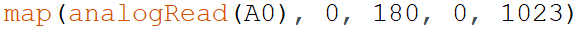
答案与解析
正确答案:C
这道题暂未补解析。
26
单选题
适中
如图所示,使用光敏电阻通过检测周围环境光的强度来控制LED小灯的亮度。如果时间是从中午2点到晚上9点,小灯的亮度变化应该是?
A
亮度逐渐降低
B
亮度逐渐提升
C
亮度没有变化
D
LED灯不亮
答案与解析
正确答案:A
这道题暂未补解析。



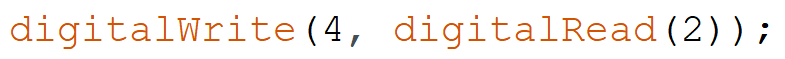

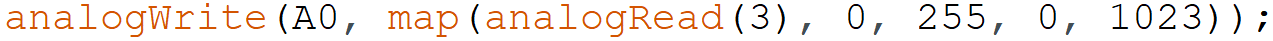


33
单选题
适中
关于光敏电阻,下列选项中描述错误的是 ?( )
A
光敏电阻的阻值随着光照强度的增大而减小
B
光敏电阻的阻值随着光照强度的减小而增大
C
使用光敏电阻,读取环境光的返回值,通常需要并联一个分压电阻
D
光敏电阻的感光元件采用半导体材料制作而成
答案与解析
正确答案:C
这道题暂未补解析。
34
单选题
适中
通常情况下,下列选项中属于闭环控制的是?( )
A
舵机的转动控制
B
按键控制LED灯亮灭
C
呼吸灯
D
红外遥控LED灯
答案与解析
正确答案:A
闭环控制通过反馈机制将输出量返回至输入端,与期望值进行比较并调整系统行为。开环控制无反馈过程,输出不影响控制动作。舵机的转动控制依赖位置传感器反馈当前角度,并与目标角度比较后调节电机,形成闭环。按键控制LED灯亮灭仅通过开关信号直接驱动电路,无反馈路径。呼吸灯按预设程序改变亮度,不检测实际光强,属于开环控制。红外遥控LED灯通过接收指令改变状态,未引入光输出反馈,亦为开环。只有具备实时反馈并基于偏差调节的过程才构成闭环控制机制。
35
单选题
适中
下列关于函数pulseIn(pin,val)描述错误的是?( )
A
该函数的功能是返回pin引脚的脉冲时长
B
参数val是读取脉冲的类型
C
返回值的单位是毫秒
D
使用该函数读取超声波传感器echo引脚的高电平脉冲时长
答案与解析
正确答案:C
函数pulseIn(pin, val)用于测量指定引脚上脉冲信号的持续时间。参数pin表示被读取脉冲的引脚编号;参数val决定检测的脉冲类型,可为HIGH或LOW,分别对应高电平或低电平脉冲的等待与计时。计时从引脚满足val指定电平条件时开始,到电平变化为止,记录其间的时间长度。返回值表示脉冲持续的时间,单位为微秒而非毫秒。该函数常用于读取如超声波传感器回响信号的高电平持续时间,以计算距离。函数执行时会阻塞程序,直到脉冲到来或超时。
36
单选题
适中
下列舵机Servo类库的成员函数中,控制舵机转动角度的成员函数是?( )
A
attach()
B
write()
C
detach()
D
read()
答案与解析
正确答案:B
这道题暂未补解析。
37
单选题
适中
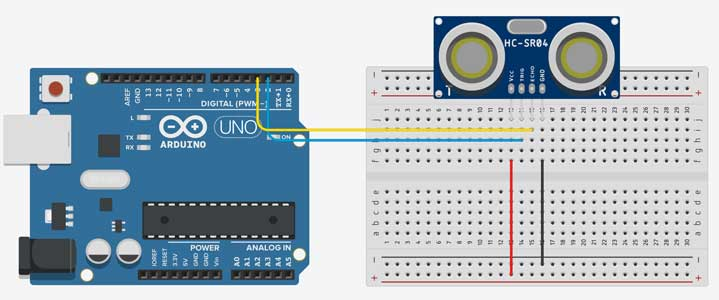
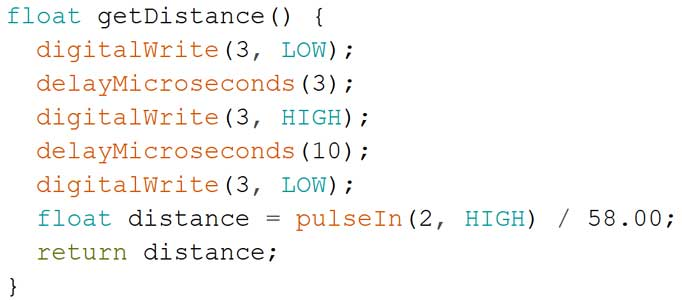
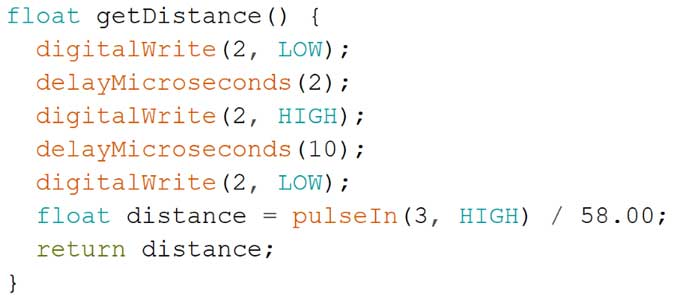
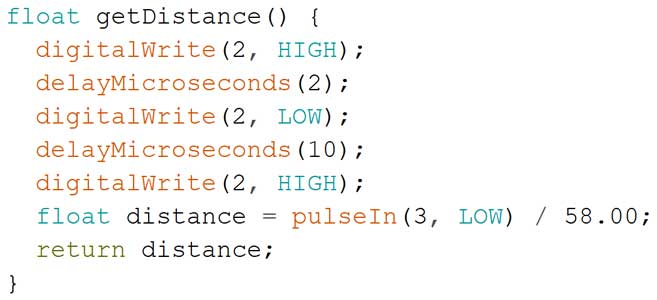
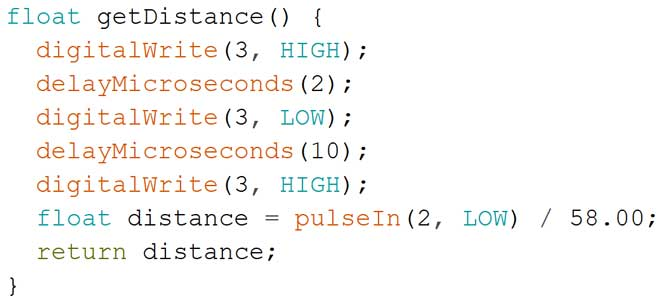
获取超声波传感器的返回值,电路和部分程序如下,程序中红框内A/B/C的值分别是?( )
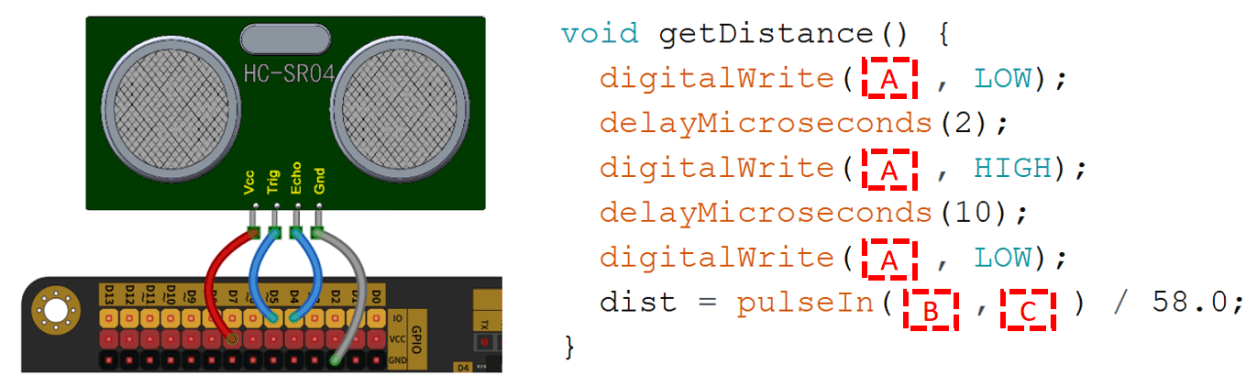
A
5/4/LOW
B
4/5/LOW
C
5/4/HIGH
D
4/5/HIGH
答案与解析
正确答案:C
这道题暂未补解析。
38
单选题
适中
关于舵机,下列描述错误的是?( )
A
舵机是执行器
B
舵机的角度控制是闭环控制
C
舵机内部转动执行机构有减速齿轮组
D
舵机类库成员函数attach()的功能是控制舵机的旋转角度
答案与解析
正确答案:D
这道题暂未补解析。
39
单选题
适中
HC-SR04超声波传感器,通过pulseIn()函数读取Echo引脚返回的电平信号,Echo引脚返回的信号类型是?( )
A
高电平信号
B
低电平信号
C
上升沿信号
D
下降沿信号
答案与解析
正确答案:A
这道题暂未补解析。
40
多选题
适中
下列关于LED表述错误的是( )。
A
它有三个脚针,分为PNP型和NPN型
B
不区分极性
C
它属于导体元器件
D
它只可以单向导通
答案与解析
正确答案:A,B,C
这道题暂未补解析。