机器人编程五级 题库
主题:按键计数器
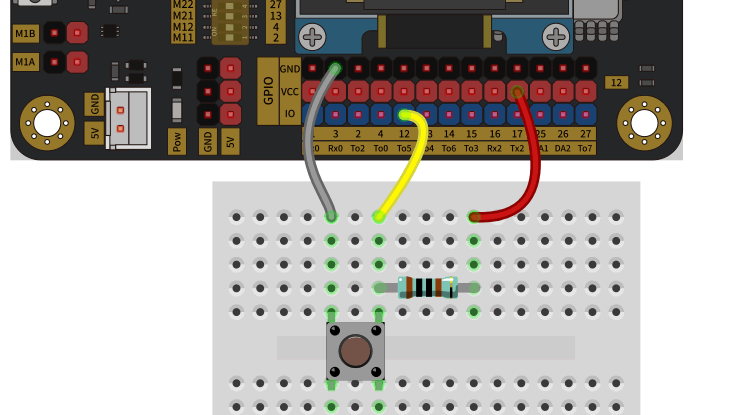
器件:ESP32 主控板、按键模块、一位数码管、74HC595 移位寄存器芯片(或模块)及相关器件。以上模块也可以采用分立器件结合面包板进行搭设。
任务要求:
通过点击按键控制一位数码管显示数字在 1~5~1 之间变化,具体要求如下:
(1)装置通电启动后,一位数码管保持熄灭,不显示任何内容;
(2)第一次点击按键,数码管倒计时依次显示 9、8、7、…、0,间隔时间为 0. 5 秒;
(3)倒计时显示完毕,装置进入计数状态,此时数码管显示的数字为 0;
(4)每次点击按键,一位数码管显示的数字比先前显示的数字加 1,直至显示的数字为 5;
(5)当显示的数字为 5 时,再次点击按键,一位数码管显示的数字比先前显示的数字减 1,直至显示的数字为 1;
(6)当显示的数字为 1 时,再次点击按键,一位数码管显示的数字比先前显示的数字加 1。依此循环,一位数码管显示的内容在 1、2、3、4、5、4、3、2、1、2、3...间循环;
(7)一位数码管必须使用 74HC595 移位寄存器芯片驱动显示。如采用其他方式,本实操成绩得 0 分;
(8)程序采用 Arduino C/C++代码编写,不得使用外部库调用;
(9)未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件。
(1)将程序放在一个文件夹中,压缩为 1 个“rar 或 zip”格式文件,并命名为:DJKS5_身份证号,大小 5M 以下;
(2)将程序文件通过“上传附件”按钮进行上传;
(3)程序编写过程中不得打开其它示例程序,如发现,实操成绩按照 0 分处理。
参考资料:
数组 NUM[] 保存的是 0~9 十六进制形式的数码管显示的段位信息。编程时可参考使用。
// 保存 0~9
byte NUM[] = {0xFC, 0x60, 0xDA, 0xF2, 0x66, 0xB6, 0xBE, 0xE0, 0xFE, 0xF6};
一、评分组成
1、电路搭设(20 分)
元器件:
(1)装置中包含 74HC595 移位寄存器模块(或元器件);(3 分)
(2)装置中包含一位数码管;(3 分)
(3)装置中包含按键模块;(3 分)
电路搭设:
(4)一位数码管与 74HC595 移位寄存器模块(或元器件)正确连接;(3 分)
(5)74HC595 移位寄存器模块(或元器件)与主控板正确连接;(5 分)
(6)按键模块和主控板正确连接。(3 分)
2、功能实现(80 分)
(1)实现装置通电启动后,一位数码管保持熄灭,不显示任何内容;(10 分)
(2)实现第一次点击按键时,数码管倒计时依次显示 9、8、7、…、0,间隔时间为 0.5 秒;(10 分)
(3)实现每次点击按键时,一位数码管显示的数字加 1;(15 分)
(4)实现当前显示的数字为 5 时,再次点击按键,一位数码管显示的数字减 1;(15 分)
(5)实现每次点击按键时,一位数码管显示的数字减 1;(15 分)
(6)实现当前显示的数字为 1 时,再次点击按键,一位数码管显示的数字加 1。(15 分)
评分项:
1.器件及器件连接(20 分)
2.功能实现(80 分)
(1)实现装置通电启动后,一位数码管保持熄灭,不显示任何内容;(10 分)
(2)实现第一次点击按键时,数码管倒计时依次显示 9、8、7、…、0,间隔时间为 0.5 秒;(10 分)
(3)实现每次点击按键时,一位数码管显示的数字加 1;(15 分)
(4)实现当前显示的数字为 5 时,再次点击按键,一位数码管显示的数字减 1;(15 分)
(5)实现每次点击按键时,一位数码管显示的数字减 1;(15 分)
(6)实现当前显示的数字为 1 时,再次点击按键,一位数码管显示的数字加 1。(15 分)
主题:按键控制心形图案交互显示
器件:ESP32主控板1块,按键模块1个,8x8LED点阵1个,74HC595移位寄存器芯片(或模块)及相应辅件。以上模块也可使用分立器件结合面包板搭建。
任务要求:
通过按键控制8x8LED点阵屏在黑屏-小心形图案-大心形图案之间循环切换显示,具体任务要求如下:
(1) 程序启动后,8x8LED点阵最外侧四边的LED灯点亮,中间区域LED灯熄灭;
(2) 第1次点击按键,8x8LED点阵屏所有的LED熄灭,呈现黑屏状态;
(3) 第2次点击按键,8x8LED点阵屏显示小心形图案;
(4) 第3次点击按键,8x8LED点阵屏显示大心形图案;
(5) 依次类推,当再次点击按键时,8x8LED依次在黑屏、小心形图案、大心形图案之间循环切换显示;
(6) 按键输入须进行消抖处理;
(7) 程序采用Arduino C/C++代码编写,不得使用外部库调用;
(8) 未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件。
(1) 将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS5_身份证号,大小5M以下;
(2) 将程序文件通过“上传附件”按钮进行上传;
(3) 程序编写过程中不得打开其它示例程序,如发现,实操成绩按照0分处理。
参考资料:
数组heartB[]和heartS[]分别为大小心形的点阵数据。编程时可参考使用。
byte heartB[] = {0x99, 0x00, 0x00, 0x00, 0x81, 0xC3, 0xE7, 0xFF};
byte heartS[] = {0xFF, 0xDB, 0x81, 0x81, 0xC3, 0xE7, 0xFF, 0xFF};
略
评分项:
1.器件及器件连接(20分)
2.功能实现(80分)
(1) 程序启动后,实现8x8LED点阵最外侧四边的LED灯点亮,中间区域LED灯熄灭;(20分)
(2) 实现第1次点击按键,8x8LED点阵屏所有的LED熄灭,呈现黑屏状态;(15分)
(3) 实现第2次点击按键,8x8LED点阵屏显示小心形图案;(15分)
(4) 实现第3次点击按键,8x8LED点阵屏显示大心形图案;(15分)
(5) 再次连续点击按键,实现8x8LED依次在黑屏、小心形图案、大心形图案之间循环切换显示。(15分)
主题:串口交互四位数码管显示
器件:ESP32主控板、四位数码管、74HC595移位寄存器芯片(或模块)及相关器件。以上模块也可以采用分立器件结合面包板进行搭设。
任务要求:通过在串口输入报文,实现在四位数码管上按报文的要求倒计时显示两位整数。
报文的格式为:XX-YY-ZZ,其中XX表示显示的位置,范围1~3;YY表示倒计时的起始数,范围10~99;ZZ表示倒计时显示的时间间隔。系统默认的报文为:2-29-200,表示四位数码管的第2、3位初始显示29,并以200毫秒的时间间隔进行倒计时循环显示,报文显示的起始状态如图1所示。
具体要求如下:
(1) 装置通电启动后,四位数码管处于关闭状态(不显示任何内容);
(2) 用手单击触碰传感器T0引脚,四位数码管显示今天的日期0329,显示时长4秒;
(3) 接下来四位数码管按默认报文“2-29-200”的信息,在四位数码管的第2、3位显示29,并以200毫秒的时间间隔开始倒计时循环显示,如图1所示;
(4) 当从串口监视器窗口输入新的报文时,四位数码管按新输入的报文进行循环显示;
(5) 四位数码管须使用74HC595移位寄存器芯片驱动显示。如采用其他方式,本实操成绩得0分;
(6) 控制程序采用Arduino C/C++代码编写,不得使用图形化软件编写;
(7) 未作规定处可自行处理,无明显与事实违背即可。
说明:程序编写过程中不得打开其它示例程序,如发现,实操成绩按照0分处理。
请考生在考试结束前,按照如下要求提交相关文件。
(1) 将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS5_身份证号,大小5M以下;
(2) 将程序文件通过“上传附件”按钮进行上传。
参考资料:
(1) 数组NUM[] 保存的是0~9和'.'十六进制形式的数码管显示的段位信息。编程时可参考使用。
// 保存0~9
byte NUM[] = {0xFC, 0x60, 0xDA, 0xF2, 0x66, 0xB6, 0xBE, 0xE0, 0xFE, 0xF6};
(2) String类库的成员函数及其功能描述如下:
indexOf(val); // 自左向右查找字符val在字符串对象实例中的位置。
substring(from,to) // 从字符串对象实例中截取指定位置的字符串。
toInt(); // 将字符串转换为整数。
(3) Serial类库的成员函数及其功能描述如下:
avaiable(); // 返回UART接收缓冲区中的字节数。
read(); // 从UART接收缓冲区读取数据。
readString(); // 从UART接收缓冲区中读取字符串。
评分项:
1. 器件及器件连接(20分)
2. 功能实现(80分)
(1) 实现装置通电启动后,四位数码管处于关闭状态(不显示任何内容);(10分)
(2) 实现用手单击触碰传感器T0引脚,四位数码管显示0329,时长4秒;(10分)
(3) 实现四位数码管按默认报文“2-29-200”的信息,在四位数码管的第2、3位初始显示29,第1、4位不显示,如图1所示;(10分)
(4) 实现了按默认报文以200毫秒的时间间隔倒计时循环显示;(10分)
(5) 实现在串口输入报文“1-20-300”时,从四位数码管的第1、2位初始显示20,并以300毫秒的时间间隔进行倒计时循环显示,如图2所示;(20分)
(6) 实现在串口输入报文“3-25-100”时,从四位数码管的第3、4位初始显示25,并以100毫秒的时间间隔进行倒计时循环显示,如图3所示。(20)分
暂无