机器人编程五级 题库
主题:一位数码管字段交互控制
器件:ESP32主控板、一位数码管、74HC595移位寄存器芯片(或模块)及相关器件。以上模块也可以采用分立器件结合面包板进行搭设。
任务要求:
通过在串口监视器输入框中,输入相应的内容,控制一位数码管相应字段的点亮和熄灭。数码管各字段编号如图1所示。
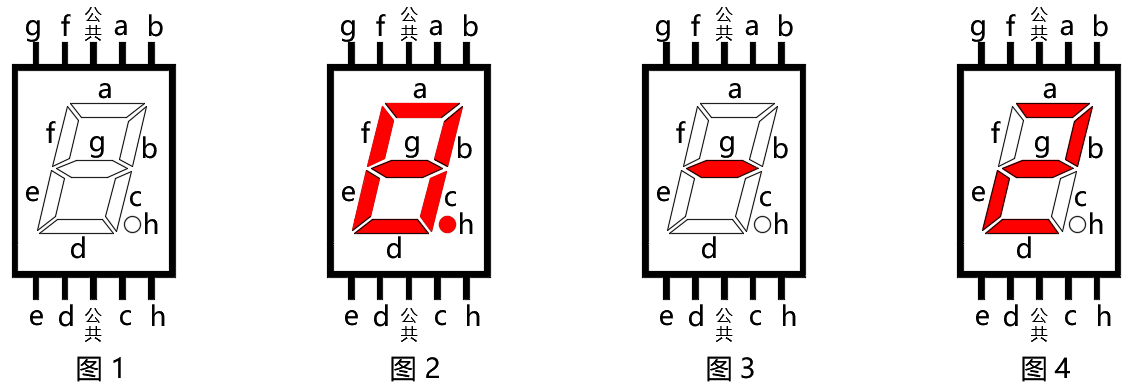
具体要求如下:
(1)装置通电启动后,一位数码管倒计时依次显示9、8、7、…、0,间隔时间为0.5秒。
(2)倒计时显示完毕,当在串口监视器输入框中输入“1”,并点击发送按键时,一位数码管各字段均点亮,如图2所示。
(3)当在串口监视器输入框中输入“0”,并点击发送按键时,一位数码管各字段均熄灭,如图1所示。
(4)当在串口监视器输入框中,输入一个字段编号,并点击发送按键时,所输入的字段被点亮,其他字段熄灭。例如:在串口监视器输入框中输入“g”,则数码管字段g被点亮,其他字段熄灭,如图3所示。
(5)当在串口监视器输入框中,输入多个字段编号,并点击发送按键时,所输入的字段被点亮,其他字段熄灭。例如:在串口监视器输入框中输入“abdeg”,则数码管字段a/b/d/e/g被点亮,其他字段熄灭,数码管显示数字2,如图4所示。
(6)一位数码管必须使用74HC595移位寄存器芯片驱动显示。如采用其他方式,本实操成绩得0分。
(7)程序采用C代码编写,不得使用外部库调用。
(8)程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
(9)未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件:
(1)将程序放在一个文件夹中,并将文件夹命名为:DJKS5_身份证号;
(2)将程序文件夹压缩为1个“rar或zip”格式文件,大小5M以下;
(3)将程序文件通过“上传附件”按钮进行上传。
参考资料:
数组NUM[] 保存的是0~9和十六进制形式的数码管显示的段位信息。编程时可参考使用。
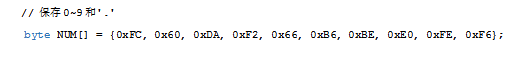
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能实现。其中电路搭设分值20分,功能实现80分。
1、电路搭设(20分)
元器件:
(1)装置中包含74HC595移位寄存器模块(或元器件);(6分)
(2)装置中包含一位数码管;(4分)
电路搭设:
(3)一位数码管与74HC595移位寄存器模块(或元器件)正确连接;(6分)
(4)74HC595移位寄存器模块(或元器件)与主控板正确连接;(4分)
2、功能实现(80分)
(1)实现装置通电启动后,一位数码管倒计时依次显示9、8、7、…、0,间隔时间为0.5秒;(10分)
(2)倒计时显示完毕,实现当在串口监视器输入框中输入“1”,并点击发送按键时,一位数码管各字段均点亮,如图2所示;(15分)
(3)实现当在串口监视器输入框中输入“0”,并点击发送按键时,一位数码管各字段均熄灭,如图1所示;(15分)
(4)实现当在串口监视器输入框中,输入一个字段编号,并点击发送按键时,所输入的字段被点亮,其他字段熄灭。测评老师可语音要求考生在输入框中输入a~h中的任何一个字段编号,如所对应的字段点亮;(20分)
(5)实现当在串口监视器输入框中,输入多个字段编号,并点击发送按键时,所输入的字段被点亮,其他字段熄灭。测评老师可语音要求考生在输入框中输入数字“9”所对应的字段字符串,如一位数码管显示9。(20分)
主题:电容触摸传感器
器件:ESP32主控板、LED灯模块、按键模块、四位数码管、74HC595移位寄存器芯片(或模块)及相关器件。以上模块也可以采用分立器件结合面包板进行搭架。
任务要求:
将ESP32提供的电容触摸传感器的返回值显示到四位数码管,当手触摸电容传感器时,LED指示灯点亮。
具体要求如下:
1、装置启动前,四位数码管不显示任何内容。
2、当按键按下后,任务装置开始启动。
3、装置启动后,在四位数码管上倒计时显示 5 4 3 2 1,时间间隔为1秒。
4、倒计时显示完毕,四位数码管显示当前电容触摸传感器的返回值。
5、当手接触电容触摸传感器时,LED指示灯点亮;手离开后,LED指示灯熄灭。
6、将当前电容触摸传感器的返回值发送到串口监视器。
7、程序采用C代码编写,不得使用外部库调用。
8、未作规定处可自行处理,无明显与事实违背即可。
9、编写程序文件命名规则为:DJKS5_身份证号,考试完毕拷贝上交备案。
10、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
说明:
1、数组NUM[] 保存的是0~9和'.'十六进制形式的数码管显示的段位信息。编程时可参考使用。
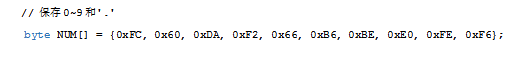
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
电路搭设评分 -- 总分20分
原器件:
1、装置中包含74HC595移位寄存器模块(或元器件),得2分。
2、装置中包含四位数码管,得 2分。
3、装置中包含按键模块,得2分
4、装置中包含LED灯(也可采用板载LED灯),得2分。
电路搭设:
5、四位数码管与74HC595连接正确连接,得4分。
6、74HC595与主控板正确连接,得4分。
7、按键模块与主控板正确连接,得2分。
8、LED灯和主控板正确连接,得2分。
功能呈现评分 -- 总分80分
1、项目启动,按键按下前,四位数码管不显示任何内容,得5分。
2、实现当按键按下后,数码管开始显示数字,得5分。
3、实现当按键按下后,四位数码管上倒计时显示 5 4 3 2 1,得20分。
4、倒计时显示完毕后,实现四位数码管正确显示当前电容触摸传感器的返回值(判断四位数码管的显示值和串口监视器是否一致),得15分。
5、实现当手接触电容触摸传感器时,LED指示灯点亮,手离开时,LED灯熄灭,得20分;
6、实现当手接触电容触摸传感器时,四位数码管显示当前电容触摸传感器的返回值有明显的变化,得15分。
主题:按键计数器
器件:ESP32主控板、四位数码管、按键模块、74HC595移位寄存器芯片(或模块)及相关器件。
要求:
使用74HC595移位寄存器芯片控制四位数码管显示按键的次数。
具体要求如下:
1、程序启动后,四位数码管显示今天的日期:0326。
2、第1次按下并释放按键,四位数码管清空当前数据,显示0。
3、第2次按下并释放按键,四位数码管显示1。
4、第3次按下并释放按键,四位数码管显示2。
5、再次按下并释放按键,四位数码管显示的数字为先前显示的数字加1,依此类推。
6、程序采用C代码编写,不得使用外部库调用。
7、未作规定处可自行处理,无明显与事实违背即可。
8、编写程序文件命名规则为:DJKS5_身份证号,考试完毕拷贝上交备案。
9、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
说明:
1、数组NUM[] 保存的是0~9和'.'十六进制形式的数码管显示的段位信息。编程时可参考使用。
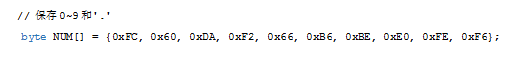
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
电路搭设评分 -- 总分20分
原器件:
1、装置中包含74HC595移位寄存器模块(或元器件),得4分。
2、装置中包含四位数码管,得 2分。
3、装置中包含按键模块,得2分
电路搭设:
4、四位数码管与74HC595连接正确连接,得4分。
5、74HC595与主控板正确连接,得4分。
6、按键模块与主控板正确连接,得4分。
功能呈现评分 -- 总分80分
1、程序启动后,四位数码管显示今天的日期数字“0326”,得15分。
2、第1次按下并释放按键,四位数码管清空当前数据,并显示0,得15分。
3、第2次按下并释放按键,四位数码管显示1,得10分。
4、第3次按下并释放按键,四位数码管显示2,得10分。
5、测评老师要求考生连续按键,当考生第11次按下并释放按键,四位数码管显示10,得10分。
6、当考生按下按键时,测评老师要求考生按键保持按下一段时间,在此期间,四位数码管显示的数字没有出现乱码或黑屏,得20分。
主题:串口交互数字显示装置
器件:ESP32主控板、四位数码管、74HC595串口寄存器芯片(或模块)及相关器件。
要求:
使用74HC595串口寄存器芯片控制四位数码管显示数字,通过串口输入报文指定数字显示的位段及该位段所显示的数字。
报文的格式为:Sx:Nn,其中x表示数码管的位段编号,范围1~4;n表示该位段所显示的数字,范围0~9。报文示例S2:N9,表示在四位数码管的第2个位段显示数字9。
具体要求如下:
1、程序启动后,四位数码管显示今天的日期:1212。
2、在串口监视器窗口输入框输入上述格式的报文后,在串口监视器窗口输出解析后的相应报文内容。以报文S2:N9为例,串口监视器窗口输出的内容为Seg:2 - Num:9。
3、四位数码管根据报文的内容在指定的位段显示指定的数字,直至在串口输入新的报文数据。
4、任务呈现时,由测评老师发出指定的报文数据。
5、程序采用C代码编写,不得使用外部库调用。
6、未作规定处可自行处理,无明显与事实违背即可。
7、编写程序文件命名规则为:DJKS5_身份证号,考试完毕拷贝上交备案。
8、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
说明:
1、数组NUM[] 保存的是0~9和十六进制形式的数码管显示的段位信息。编程时可参考使用。

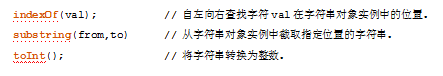
2、String类库的成员函数及其功能描述如下:
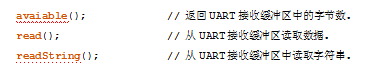
3、Serial类库的成员函数及其功能描述如下:
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
电路搭设评分 -- 总分20分
本题可采用单块74HC595移位寄存器芯片、两块74HC595移位寄存器芯片或74HC595移位寄存器芯片模块进行电路搭设。如没有采用7474HC595移位寄存器芯片,电路搭设为0分。
原器件:
1、装置中包含74HC595移位寄存器模块(或元器件),得5分。
2、装置中包含四位数码管,得 5分。
电路搭设:
3、8x8LED点阵与74HC595连接正确连接,得5分。
4、74HC595与主控板正确连接,得5分。
功能呈现评分 -- 总分80分
测评老师可以根据得分条款中给定的报文内容,要求考生显示,也可以依据报文规则,自己指定报文内容。
1、程序启动后,四位数码管显示数字“1212”,得20分。
2、测评老师通知学生输入报文:S1:N6,实现在串口监视器正确显示解析后的报文Seg:1-Num:6,得15分。
3、实现在四位数码管第1位段显示数字6,得15分。
4、测评老师通知学生输入报文:S4:N9,实现在串口监视器正确显示解析后的报文Seg:4-Num:9,得15分。
5、实现在四位数码管第4位段显示数字9,得15分。
主题:串口交互箭头方向显示
器件:ESP32主控、8x8LED点阵、74HC595串口寄存器芯片(或模块)及相关器件。
要求:
使用74HC595串口寄存器芯片控制8x8LED点阵显示箭头图案,通过键盘控制箭头的显示方向,详细要求如下:
1、程序启动后,8x8LED点阵最外侧四边的LED灯点亮,中间区域LED灯熄灭。
2、当在串口监视器窗口输入框输入字符‘W’时,8x8LED显示向上的箭头图案,同时在串口监视器窗口打印输出“UPPER”字符串。
3、当在串口监视器窗口输入框输入字符‘Z’时,8x8LED显示向下的箭头图案,同时在串口监视器窗口打印输出“DOWN”字符串。
4、程序采用C代码编写,不得使用外部库调用。
5、未作规定处可自行处理,无明显与事实违背即可。
6、编写程序文件命名规则为:DJKS5_身份证号,考试完毕拷贝上交备案。
7、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
说明:
1、数组pic[]为箭头的点阵数据。编程时可参考使用。
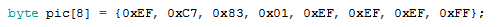
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
面试官需针对以下“三、电路搭设”、“四、程序功能实现”逐条进行提问打分,
如:1、请考生展示模型,有74HC595移位寄存器模块(或元器件)吗,有8x8LED点阵吗,请指出;
2、8x8LED点阵与74HC595连接了吗?
3、74HC595与主控板连接了吗?
按照程序功能实现依次让考生展示并评分。
电路搭设评分 -- 总分20分
本题可采用单块74HC595移位寄存器芯片、两块74HC595移位寄存器芯片或74HC595移位寄存器芯片模块进行电路搭设。如没有采用7474HC595移位寄存器芯片,电路搭设为0分。
电路搭设得分由两部分组成:原器件得分(10分)和电路搭设得分(10分)。
原器件:
1.74HC595移位寄存器模块(或元器件)(5分)
2.8x8LED点阵(5分)
电路搭设:
3.8x8LED点阵与74HC595连接(5分)
4.74HC595与主控板连接(5分)
功能呈现评分 -- 总分80分
1.程序启动后,8x8LED点阵最外侧四边的LED灯点亮,中间区域LED灯熄灭,得20分;
2.当在串口监视器窗口输入框输入字符‘W’时,8x8LED显示向上的箭头图案,得20分;
3.当在串口监视器窗口输入框输入字符‘W’时,串口监视器窗口打印输出“UPPER”字符串,得10分;
4.当在串口监视器窗口输入框输入字符‘Z’时,8x8LED显示向下的箭头图案,得20分;
5.当在串口监视器窗口输入框输入字符‘Z’时,在串口监视器窗口打印输出“DOWN”字符串,得10分。