机器人编程五级 题库
共 818 道题
,第 21 / 41 页
· 按题型筛选,点「查看答案」核对解析
401
单选题
适中
ESP32 for Arduino,下列选项中,关于函数ledcDetachPin()的功能描述正确的是?( )
A
设定指定LEDC通道的参数
B
将指定通道的PWM信号输出到GPIO引脚
C
向指定通道输出模拟信号
D
取消指定引脚的PWM信号输出
答案与解析
正确答案:D
这道题暂未补解析。
402
单选题
适中
ESP32 for Arduino,函数analogSetWidth(bits)中,bits的值为9时,函数analogRead()返回值的范围是?( )
A
0~255
B
0~511
C
0~1023
D
0~4095
答案与解析
正确答案:B
analogSetWidth(bits)设置ADC的采样宽度,决定analogRead()返回值的量化范围。bits值确定后,返回值范围为0到2^bits - 1。当bits为9时,输出范围由2^9 - 1确定。analogRead()的返回值随采样宽度动态调整,其最大值为对应位数的二进制全1数值,最小值始终为0。
403
单选题
适中
两个设备通过UART进行通信,一个设备的接收端RX应连接到另一个设备的?( )
A
TX
B
RX
C
SDA
D
VCC
答案与解析
正确答案:A
UART通信基于串行数据传输,发送端通过TX引脚输出信号,接收端通过RX引脚输入信号。数据从一个设备的发送引脚发出,必须由另一设备的接收引脚接收才能完成单向通信。因此,一个设备的RX引脚需连接到对方用于发送数据的引脚。SDA是I2C协议的数据线,不参与UART通信。VCC为电源引脚,不传输数据信号。连接同一功能类型的引脚无法实现数据收发交互。
404
单选题
适中
标准ASCII码共包含128个字符,其中控制字符或专用字符的码值范围是?( )
A
0~31
B
48~57
C
65~90
D
97~122
答案与解析
正确答案:A
ASCII码共定义128个字符,码值范围为0到127。其中,控制字符或专用字符用于表示设备控制、通信协议等非打印功能,其码值集中在连续的特定区间。分析ASCII字符集结构可知,这些字符的码值分布具有明确起始和结束位置。通过确定各码值区段对应字符类型,可识别出控制字符所在的数值范围。非打印控制字符占据最低序码值段,后续为可打印字符,包括数字、大写字母、小写字母及其他符号,各自分布在固定区间。
405
单选题
适中
ESP32 for Arduino,下列选项中,关于函数ledcAttachPin(arg1,arg2)的功能描述错误的是?( )
A
参数arg1是模拟输出引脚
B
参数arg2是LEDC通道号
C
函数的功能是将arg2通道上的PWM信号输出到arg1引脚
D
函数的功能是设置LEDC通道参数
答案与解析
正确答案:D
分析函数ledcAttachPin(arg1, arg2)的参数与功能机制。arg1用于指定GPIO引脚,该引脚将输出PWM信号;arg2用于指定已配置的LEDC通道编号。函数执行引脚与通道的绑定操作,使指定通道生成的PWM信号通过指定引脚输出。此函数不涉及通道参数设置,如频率、分辨率等配置需通过其他函数完成。绑定后,引脚按对应通道的当前参数输出信号。
406
单选题
适中
ESP32 for Arduino函数ledcSetup(arg1,arg2,arg3)的参数中,其中参数arg1的含义是?( )
A
通道号
B
PWM频率
C
PWM的分辨率
D
PWM值
答案与解析
正确答案:A
分析函数ledcSetup的参数结构,该函数用于配置ESP32的LED控制PWM通道。参数按顺序定义通道的工作属性。第一个参数位于调用时的首位,其数值范围与可用通道索引一致,用于指定系统分配的硬件通道标识。第二个参数接收频率值,单位为赫兹,决定输出波形周期。第三个参数表示分辨率位数,影响占空比可调节的精度等级。各参数在函数执行时被依次读取并写入对应寄存器,其中首个参数直接关联通道选择逻辑,不参与频率、分辨率或占空比计算。
407
单选题
适中
ESP32 for Arduino,函数touchAttachInterrupt(pin, TSR, threshold)的参数中,用于指定中断响应阈值的参数是?( )
A
touchAttachInterrupt
B
pin
C
TSR
D
threshold
答案与解析
正确答案:D
分析函数参数时,首先识别函数名与各参数位置。该函数包含三个参数:pin、TSR、threshold。函数结构中,第一个参数为引脚标识,用于指定触摸感应引脚;第二个参数为中断服务程序指针,用于绑定触发中断时执行的函数;第三个参数为数值型阈值设定,用于决定何时触发中断响应。参数顺序固定,功能由其在函数调用中的位置和类型决定。每个参数在机制上承担特定角色,其中用于设定触发条件灵敏度的参数位于第三位。
408
单选题
适中
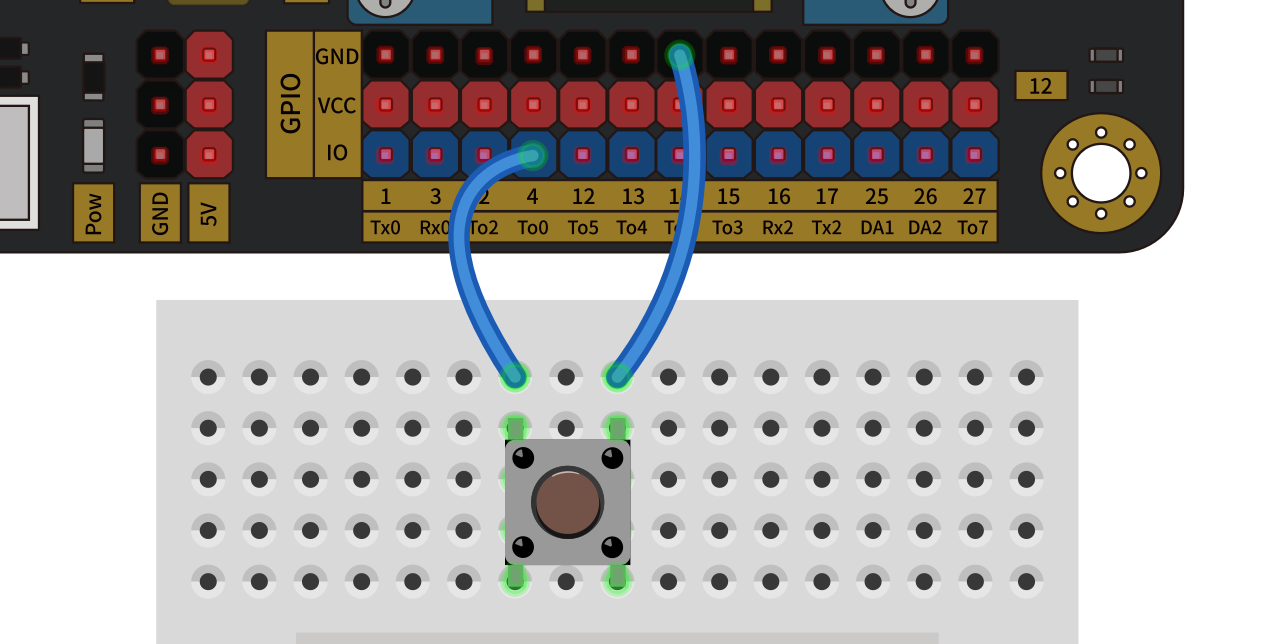
ESP32 for Arduino,通过引脚4读取按键开关的返回值,电路如下图所示,程序pinMode(4, mode);中,参数mode的值是?( )
A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:C
这道题暂未补解析。
409
单选题
适中
74HC595移位寄存器芯片的引脚中,下列选项中,关于引脚Q7’描述正确的是?( )
A
并行数据输出引脚
B
串行数据级联引脚
C
数据输入时钟引脚
D
数据复位引脚
答案与解析
正确答案:B
74HC595芯片中,Q7’引脚为串行数据输出端,用于将当前移位寄存器中最高位的数据传递至下一级芯片的输入端。该引脚不参与并行输出,也不控制时钟或复位操作。其功能是在级联多个74HC595时,将本芯片移位寄存器的最高位数据连续输出到下一个芯片的串行输入端,实现多芯片间的数据传递。任何将该引脚归类为并行输出、时钟控制或复位功能的说法均不符合其电气特性与逻辑设计。
410
单选题
适中
UART数据帧中,可缺失的是?( )
A
起始位
B
数据位
C
校验位
D
停止位
答案与解析
正确答案:C
UART数据帧由起始位、数据位、校验位和停止位组成。起始位标识帧的开始,缺失将导致接收端无法同步数据。数据位承载实际传输的信息,必须存在。停止位标识帧的结束,确保帧间间隔,缺失会影响后续帧的解析。校验位用于差错检测,其存在与否不影响帧的基本结构和通信建立,可被省略。各组成部分中,仅校验位在协议层面允许不存在。
411
单选题
适中
ESP32 for Arduino,程序Serial.printf()中格式字符“%x”的含义是?( )
A
表示八进制整数输出
B
表示十进制整数输出
C
表示十六进制整数输出
D
表示浮点数输出
答案与解析
正确答案:C
分析格式字符在Serial.printf()函数中的作用机制。该函数遵循C语言标准库中printf的格式化规则,其中格式字符决定数据的输出表示形式。%x是预定义的格式说明符之一,用于指定整数类型数据的显示方式。其行为由编译器解析格式字符串时匹配对应数据类型的输出规则决定。不同进制的整数输出由特定字母标识,这些标识符映射到相应的数值转换逻辑。浮点数输出由独立的格式字符承担,不与整数格式共享。八进制、十进制、十六进制各自拥有唯一的格式符号,互不替代。
412
单选题
适中
18 << 1的值是?( )
A
0x24
B
0x30
C
0x36
D
0x48
答案与解析
正确答案:A
将十进制数18转换为二进制形式,得到其对应的二进制表示。对二进制数执行左移一位操作,即在二进制位的末尾添加一个0,相当于原数值乘以2。将左移后的二进制结果转换为十进制数,再将该十进制数转换为十六进制表示形式。此过程基于位运算中左移操作的定义和进制转换规则进行。
413
单选题
适中
16 ^ 22的值是?( )
A
0x6
B
0x2
C
0x36
D
0x24
答案与解析
正确答案:A
将16和22转换为二进制形式。对两个数的二进制表示按位执行异或运算,相同位结果为0,不同位结果为1。将得到的二进制结果转换为十六进制表示。运算过程仅依赖整数的二进制位操作规则和进制转换规则。
415
单选题
适中
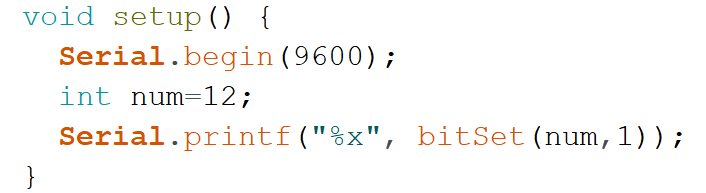
ESP32 for Arduino,下列程序运行后,串口监视器显示的结果是?( )
A
12
B
14
C
e
D
0xe
答案与解析
正确答案:C
这道题暂未补解析。
416
单选题
适中
ESP32 for Arduino String类库的成员函数中,具有返回指定字符串在字符串对象实例中位置的成员函数是?( )
A
find()
B
substring()
C
indexOf()
D
endsWith()
答案与解析
正确答案:C
分析字符串对象提供的成员函数功能,确定哪一个用于查找指定子串在当前字符串中的起始位置。find() 检查子串或字符的首次出现位置,返回匹配的索引值。substring() 提取指定范围的字符序列,不进行查找操作。indexOf() 与 find() 类似,用于定位子串或字符在字符串中的第一个匹配位置,返回对应索引。endsWith() 判断字符串是否以特定内容结尾,返回布尔值,不提供位置信息。各函数根据其定义执行特定行为,机制上区分了查找、截取和比较操作。
417
单选题
适中
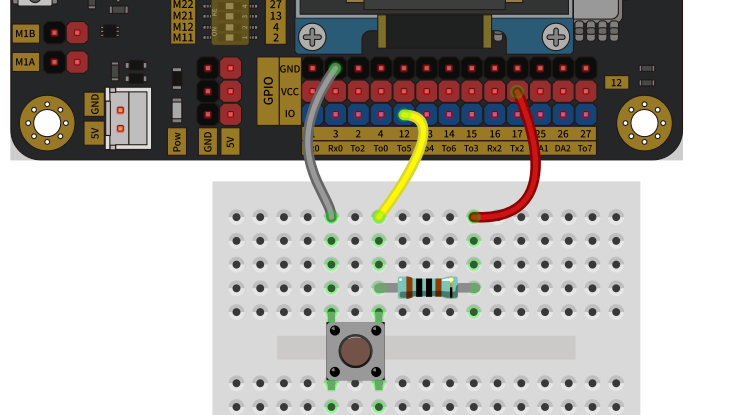
ESP32 for Arduino,电路如图所示,当按键按下时触发中断,下列选项中,所对应的中断设置函数是?( )
A
attachInterrupt(12, fun, RISING)
B
attachInterrupt(12, fun, FALLING)
C
attachInterrupt(12, fun, ONHIGH)
D
attachInterrupt(12, fun, ONLOW)
答案与解析
正确答案:B
这道题暂未补解析。
418
单选题
适中
通过shiftOut()函数向级联74HC595移位寄存器芯片DS引脚发送数据,部分程序及移位寄存器中的数据如下,程序中A和B分别为?( )
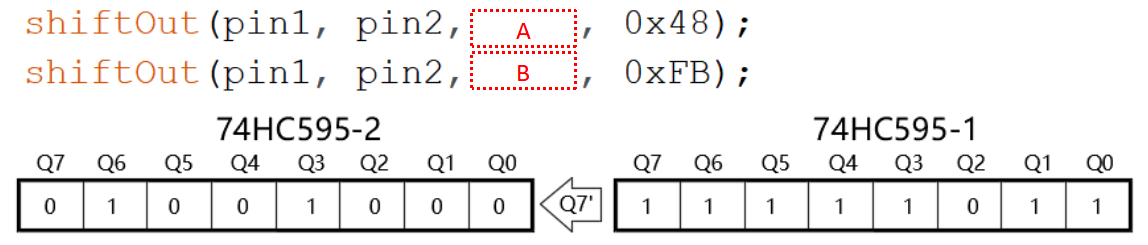
A
MSBFIRST LSBFIRST
B
LSBFIRST MSBFIRST
C
MSBFIRST MSBFIRST
D
LSBFIRST LSBFIRST
答案与解析
正确答案:C
这道题暂未补解析。
419
单选题
适中
电路搭设和对应的程序如下,当按键开关按下后,LED灯点亮,程序中A和B分别为?( )
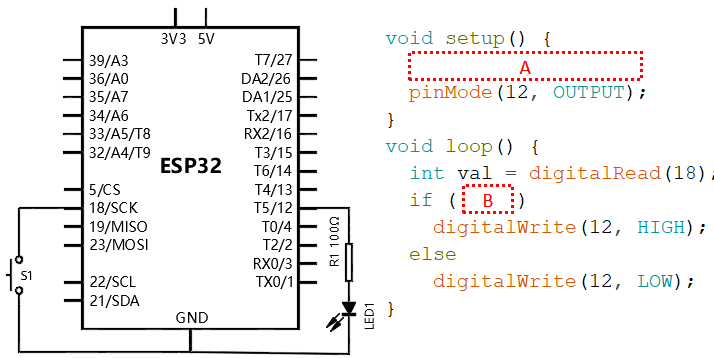
A
pinMode(18,INPUT_PULLUP); val
B
pinMode(18,INPUT_PULLUP); !val
C
pinMode(18,INPUT_PULLDOWN); val
D
pinMode(18,INPUT_PULLDOWN); !val
答案与解析
正确答案:B
这道题暂未补解析。
420
单选题
适中
ESP32 WROOM模组中核(core)的数量是?( )(2026.6)
A
单核
B
双核
C
3核
D
4核
答案与解析
正确答案:B
分析ESP32 WROOM模组的处理器架构,需确认其采用的芯片型号。该模组基于ESP32系列芯片,其内部集成两个32位处理器核心,属于可独立运行的Tensilica LX6架构核心。两个核心均可执行程序任务,支持对称多处理模式。核心数量由芯片物理设计决定,不因外部配置改变。通过查阅官方技术文档可知,该模组未包含额外的协处理器或专用计算单元作为独立核计数。因此,其核的数量由主处理器结构固定为两颗通用CPU核心。