首页 › 题库 › 机器人编程考级 › 机器人编程五级

机器人编程五级 题库

共 818 道题 ,第 20 / 41 页 · 按题型筛选,点「查看答案」核对解析
381 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32主控芯片中,具有2通道模拟输出的外设是?( )

A
LEDC
B
SigmaDelta
C
DAC
D
ADC
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
382 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

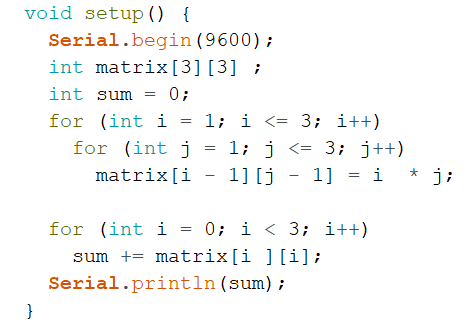
ESP32 for Arduino程序如下,串口监视器显示的结果是?( )

A
8
B
12
C
14
D
36
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
383 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,当函数analogSetWidth(bits) 中bits的值为9时,函数analogRead()返回值的范围是?( )

A
0~255
B
0~511
C
0~1023
D
0~4095
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
384 单选题 适中 机器人编程考级 ·机器人编程五级 · 5.1 移位寄存器

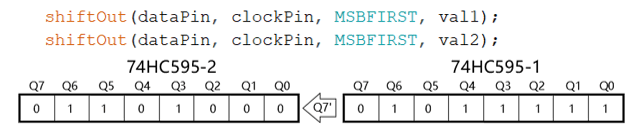
通过shiftOut()函数向级联74HC595移位寄存器芯片DS引脚发送数据,部分程序及移位寄存器中的数据如下,程序变量val1和val2的值分别是?( )
A
0x16 0x5F
B
0x16 0xFA
C
0x68 0x5F
D
0x68 0xFA
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
385 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32主控芯片集成了多个传感器,其中具有检测外部磁场变化的外设是?( )


A
电容触摸传感器
B
霍尔传感器
C
GPIO
D
ADC
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
386 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

一般情况下,ESP32主控板的工作电压是?( )

A
1.8V
B
3.3V
C
3.6V
D
5V
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
387 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

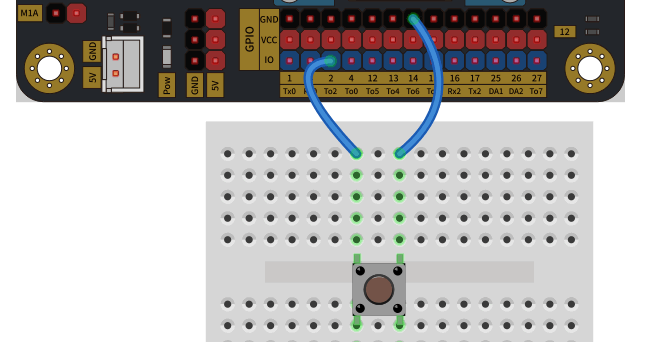
ESP32 for Arduino,通过引脚2读取按键开关的返回值,电路如下图所示,函数pinMode(2, mode)中,参数mode的值是?( )
A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
388 单选题 适中 机器人编程考级 ·机器人编程五级 · 6.2 中断

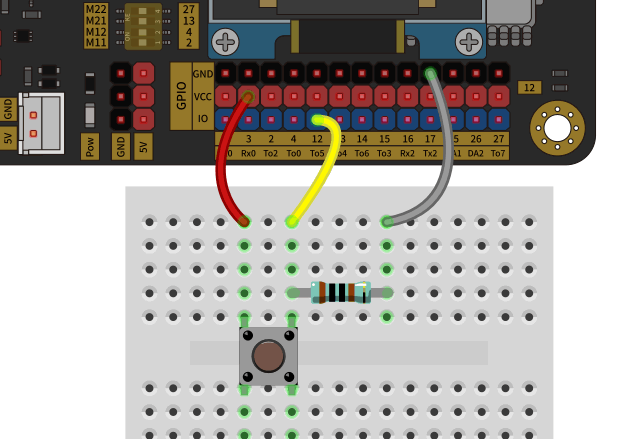
ESP32 for Arduino,按键开关连接到引脚2,电路如图所示,当按键按着时触发中断,中断设置函数 attachInterrupt(pin, function, mode)中,mode对应的参数应该是?( )
A
RISING
B
FALLING
C
ONHIGH
D
ONLOW
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
389 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,下列选项中,具有检测当前磁场强度的函数是?( )

A
touchRead()
B
digitalRead()
C
hallRead()
D
analogRead()
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
390 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

0xC ^ 0x9的值是?( )

A
5
B
9
C
11
D
17
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
391 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,函数ledcSetup(channel,freq,bit_num)的参数中,其中用于设置PWM输出通道号的参数是?( )

A
ledcSetup
B
channel
C
freq
D
bit_num
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
392 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.1 UART

下图程序运行后,串口监视器显示的结果是?( )

A
0
B
3
C
6
D
9
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
393 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.2 Serial函数

程序 Serial.print(12,8); 运行后,串口监视器显示的结果是?( )

A
C
B
8
C
12
D
14
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
394 单选题 适中 机器人编程考级 ·机器人编程五级 · 3.2 Serial函数

ESP32 for Arduino,程序Serial.printf()中格式字符“%x”的含义是?( )

A
表示八进制整数输出
B
表示十进制整数输出
C
表示十六进制整数输出
D
表示单个字符输出
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
395 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32主控芯片中,具有8通道模拟输出的外设是?( )

A
LEDC
B
SigmaDelta
C
DAC
D
ADC
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
396 单选题 适中 机器人编程考级 ·机器人编程五级 · 6.3 消抖

电路搭设和对应的程序如下,当按键开关按下后,LED灯点亮,程序中A和B分别为?( )
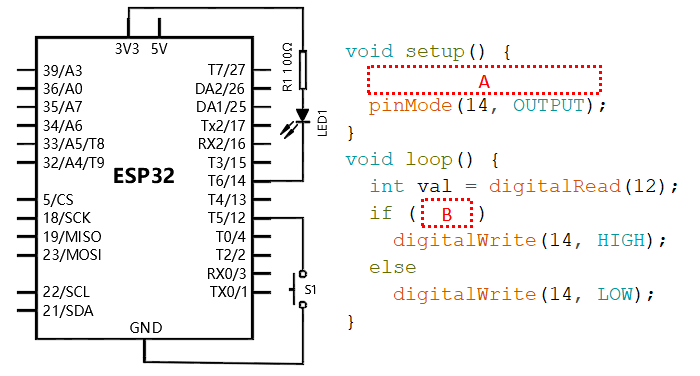
A
pinMode(12,INPUT_PULLUP); / val == HIGH
B
pinMode(12,INPUT_PULLUP); / val == LOW
C
pinMode(12,INPUT_PULLDOWN); / val == HIGH
D
pinMode(12,INPUT_PULLDOWN); / val == LOW
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
397 单选题 适中 机器人编程考级 ·机器人编程五级 · 5.1 移位寄存器

74HC595移位寄存器芯片的引脚中,下列选项中,关于引脚ST_CP描述正确的是?( )

A
并行数据输出引脚
B
输出锁存时钟引脚
C
数据输入时钟引脚
D
串行数据输入引脚
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
398 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,中断设置函数 attachInterrupt(pin, function, mode)中,当参数mode的值为CHANGE时,下列选项中描述正确的是?( )

A
引脚pin的电平由低电平变高电平时触发中断
B
引脚pin的电平由高电平变低电平时触发中断
C
引脚pin的电平发生变化时触发中断
D
引脚pin处于低电平时触发中断
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
399 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino 所提供EEPROM类库的成员函数中,下列选项中,关于成员函数commit()功能描述正确的是?( )

A
设定EEPROM的大小
B
向EEPROM中写入数据
C
提交数据,将写入的数据保存到EEPROM中
D
从EEPROM中读取一个字节的数据
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
400 单选题 适中 机器人编程考级 ·机器人编程五级 · 2.1 位操作

0x16 << 2的值是?( )

A
8
B
32
C
58
D
88
答案与解析
正确答案:D
这道题暂未补解析。
题目详情