首页 › 题库 › 机器人编程考级 › 机器人编程二级

机器人编程二级 题库

共 1739 道题 ,第 27 / 87 页 · 按题型筛选,点「查看答案」核对解析
521 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

以下哪个与其它三个不属于一种分类方式?( )

A
重力锁合凸轮机构
B
弹力锁合凸轮机构
C
几何锁合凸轮机构
D
盘形凸轮机构
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
522 单选题 适中 机器人编程考级 ·机器人编程二级 · 2.1 系统组成

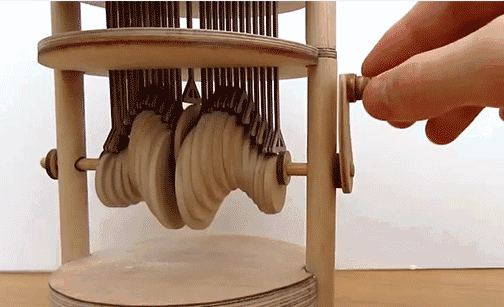
如下图所示小玩具,该玩具采用了哪种机械结构?( )

A
连杆机构
B
凸轮机构
C
棘轮机构
D
齿轮
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
523 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

关于 “伯努利定理”不正确的是?( )

A
适用于空气
B
适用于液体
C
流体速度加快时,物体与流体接触的界面上的压力会减小。
D
流体速度加快时,物体与流体接触的界面上的压力会增大。
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
524 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.3 棘轮

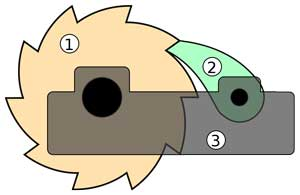
下图棘轮机构中,②号是?( )

A
棘轮
B
摆杆
C
棘爪
D
机架
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
525 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.2 曲柄

关于曲柄摇杆机构,以下说法正确的是?( )

A
当摇杆作为主动件(输入件),圆周运动转化为往复摆动
B
曲柄摇杆机构是高副机构
C
曲柄摇杆机构是凸轮机构
D
曲柄摇杆机构是铰链四杆机构
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
526 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

下列不会产生伯努利效应的是?( )

A
两张纸之间吹气
B
飞机升降
C
地铁进站
D
用滑雪板滑雪
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
527 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

以下机构属于低副机构的是?( )

A
摩擦式凸轮机构
B
棘轮机构
C
不完全齿轮机构
D
连杆机构
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
528 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

关乎皮带交叉传动以下说法正确的是?( )

A
带轮两侧的皮带接近平行
B
两带轮转向相反
C
带轮转向关系不能确定
D
是指带轮旋转中心轴交叉
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
529 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.2 曲柄

关于曲柄滑块机构与曲柄摇杆机构的说法正确的是?( )

A
曲柄滑块机构主动件为曲柄
B
曲柄滑块机构主动件为滑块
C
都能实现圆周运动和往复运动的相互转化
D
曲柄滑块机构为平面四杆机构,曲柄摇杆机构不是平面四杆机构
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
530 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

尖顶从动件盘形凸轮机构的特点不包括( )。

A
能与任意复杂的凸轮轮廓保持接触
B
尖端处摩擦大
C
极易磨损
D
能应用在传力较大的高速机构上
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
531 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

1966年 ,( )人工智能研究中心发明了谢克机器人(ShakeTheRobot),它是第一台移动机器人。

A
牛津大学
B
哈佛大学
C
斯坦福大学
D
麻省理工学院
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
532 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

以下是后驱车缺点的是?( )

A
转弯半径较大
B
加速性差
C
重心分布不均匀
D
价格较高
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
533 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

两个物体互相接触并具有相对运动趋势,但仍处于静止状态,在接触面会产生哪种摩擦力?( )

A
静摩擦力
B
滚动摩擦力
C
滑动摩擦力
D
不产生摩擦力
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
534 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

以下是前驱车优点的是?( )

A
不会产生扭矩转向问题
B
零部件少,成本低
C
加速性能好
D
重量分布更加均匀
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
535 单选题 适中 机器人编程考级 ·机器人编程二级 · 4.1 电机

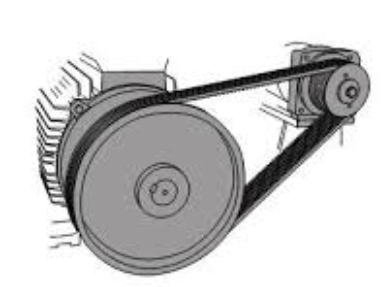
如下图所示皮带传动,小皮带轮端接电机,以下说法正确的是?( )

A
主动轮和从动轮转动方向相反
B
主动轮和从动轮的转动方向相同
C
从动轮的转速大于主动轮的转速
D
这是皮带交叉传动
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
536 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

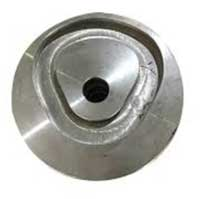
如图,某凸轮机构采用了下列凸轮,说法正确的是?( )

A
它是槽凸轮机构
B
它是重力锁合凸轮机构
C
它这是弹力锁合凸轮机构
D
它是共轭凸轮机构
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
537 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

汽车的轮胎上都有花纹,主要是为了?( )

A
增大摩擦力
B
美观
C
降低成本
D
减轻重量
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
538 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

与带传动相比较,齿轮传动的缺点是什么?( )

A
无法准确传递动力
B
承载能力小
C
传动效率低
D
不适合远距离传动
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
539 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

1948年诺伯特维纳出版了《控制论》,阐述了机器中的通信和控制机能与人的神经、感觉机能的共同规律,率先提出以计算机为核心的( )。

A
自动化工厂
B
自动行驶汽车
C
智能机器人
D
互联网技术
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
540 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

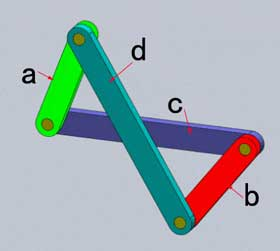
如图关于该机构说法正确的是?( )

A
这是反向双曲柄机构
B
a和b的旋转方向相同
C
这是棘轮机构
D
这是滑杆机构
答案与解析
正确答案:A
这道题暂未补解析。
题目详情