首页 › 题库 › 机器人编程考级 › 机器人编程二级

机器人编程二级 题库

共 1739 道题 ,第 25 / 87 页 · 按题型筛选,点「查看答案」核对解析
481 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

发明了测量路程用的“计里鼓车”,每走1里,击鼓1次,每走10里击钟一次。

A
东汉张衡
B
蜀国诸葛亮
C
春秋墨子
D
黄帝
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
482 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.4 连杆

以下不是连杆机构特点的是?

A
低副接触耐磨损
B
设计比较复杂
C
制造简单易于获得较高的制造精度
D
可以实现复杂的运动规律
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
483 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

两艘船近距离并排航行着,两船中间的水流速度高于外侧,以下说法正确的是?

A
两艘船正常航行
B
两艘船逐渐靠近
C
两艘船逐渐远离
D
无法判断
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
484 单选题 适中 机器人编程考级 ·机器人编程二级 · 4.1 电机

水力发电机是将( )能转化为( )能。

A
机械,电
B
热能,电
C
化学,电
D
风,化学
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
485 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

关于凸轮机构,以下说法正确的是?

A
凸轮的转速决定从动件的运动规律
B
凸轮的轮廓曲线决定从动件运动的快慢
C
几何锁合凸轮机构利用特殊几何形状使凸轮和从动件始终保持接触
D
尖顶从动件一般只与盘形凸轮搭配
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
486 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

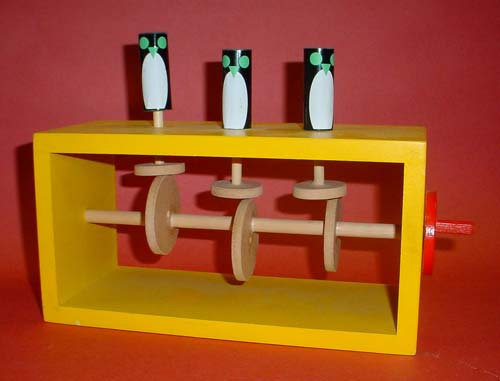
关于下图中的玩具,以下说法正确的是?

A
这个玩具为移动凸轮机构
B
这个玩具为平底从动件凸轮机构
C
这个玩具为摆动从动件凸轮机构
D
这个玩具将直线往复运动转化为圆周运动
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
487 单选题 适中 机器人编程考级 ·机器人编程二级 · 3.1 电压与电流

中国的家用电压是多少伏?

A
110
B
380
C
500
D
220
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
488 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

关于前驱车,下列说法正确的是?

A
因为前驱车内部空间较大,所以大多数豪华车属于前驱车
B
动力系统效率高
C
起步加速表现好
D
重量分布更加均匀
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
489 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

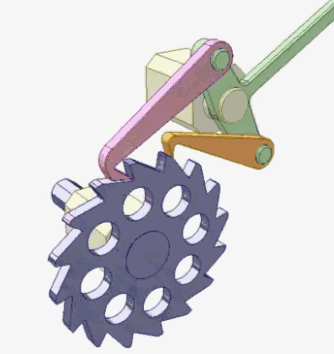
如下图所示,该机构为?

A
单动式棘轮机构
B
双动式棘轮机构
C
双向式棘轮机构
D
内啮合棘轮机构
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
490 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.4 连杆

关于连杆机构,下列说法错误的是?

A
汽车发动机含有连杆机构
B
剪叉式升降机采用连杆机构
C
挖掘机机械臂采用连杆机构
D
骑自行车时大腿、小腿与自行车曲柄构成曲柄滑块机构
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
491 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.2 曲柄

关于曲柄摇杆及曲柄滑块,下列说法正确的是?

A
曲柄滑块机构只由曲柄及滑块两部分组成
B
曲柄滑块机构只能将直线往复运动转化为圆周运动
C
曲柄摇杆机构与曲柄滑块机构都包含连杆机构
D
曲柄摇杆机构只能将圆周运动转化为往复摆动
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
492 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

静止在水平地面上的一台汽车,轮胎与地面产生哪种摩擦力?

A
静摩擦力
B
滚动摩擦力
C
滑动摩擦力
D
不产生摩擦力
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
493 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

下列选项中,不属于间歇运动机构的是?

A
槽轮机构
B
凸轮机构
C
棘轮机构
D
齿轮机构
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
494 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

以下不是带传动缺点的是?

A
传递动力有延迟
B
无法精确传递动力
C
不适合远距离传动
D
皮带速度过大或者突然加速会导致皮带断裂或打滑
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
495 单选题 适中 机器人编程考级 ·机器人编程二级 · 6.1 传感器概念

感知型机器属于第几代机器人?

A
第一代
B
第二代
C
第三代
D
第四代
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
496 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.4 连杆

平面连杆机构构件之间的运动副是下列哪一种?

A
高副
B
低副
C
中副
D
无法判断
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
497 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

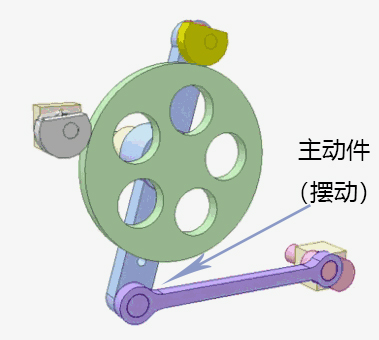
如下图所示,该机构为?

A
双动式棘轮机构
B
摩擦式棘轮机构
C
滑轮
D
凸轮机构
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
498 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

关于“伯努利效应”,下列说法不正确的是?

A
也叫做“边界层表面效应”
B
适用于包括液体和气体在内的一切理想流体
C
飞机飞行运用了伯努利效应
D
流体速度加快时,物体与流体接触的界面上的压强会增大
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
499 单选题 适中 机器人编程考级 ·机器人编程二级 · 5.1 凸轮

齿轮传动的缺点是?

A
噪声比较大
B
能精确的传递动力
C
容易打滑
D
只能在同一平面内安装
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
500 单选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

关于滑动摩擦力,以下说法正确的是?

A
滑动摩擦力跟物体接触面粗糙程度有关
B
滑动摩檫力小于滚动摩檫力
C
滑动摩檫力大于最大静摩檫力
D
滑动摩擦力的大小跟接触面所受的压力无关
答案与解析
正确答案:A
这道题暂未补解析。
题目详情