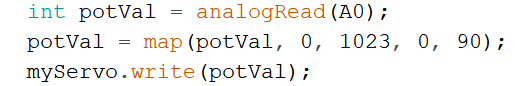Arduino Nano主控板,通过电位器控制舵机转动角度,电位器连接到A0引脚,舵机连接到3引脚,部分程序如下,当电位器旋转至中间位置时,舵机转动的当前位置是?( )
45
90
180
复制链接后可在微信、QQ、小红书等平台粘贴分享;答案与解析在题目页。