机器人编程五级 题库
共 131 道题
,第 2 / 7 页
· 按题型筛选,点「查看答案」核对解析
22
单选题
适中
UART发送数据的先后顺序,下列说法正确的是?( )
A
起始位、校验位、数据位、停止位
B
起始位、数据位、校验位、停止位
C
起始位、数据位、停止位、校验位
D
起始位、停止位、数据位、校验位
答案与解析
正确答案:B
这道题暂未补解析。
23
单选题
适中
ESP32 for Arduino中,程序Serial.printf()中表示字符串输出的格式字符是
A
%o
B
%d
C
%s
D
%f
答案与解析
正确答案:C
这道题暂未补解析。
25
单选题
适中
UART进行数据传送时,下列说法正确的是
A
数据传送时,先发送数据的低位
B
数据传送时,先发送数据的高位
C
起始位为高电平
D
停止位为低电平
答案与解析
正确答案:A
这道题暂未补解析。
26
单选题
适中
ESP32 for Arduino中,程序Serial.printf()中表示十进制整数和浮点数输出的格式字符是?
A
%o %d
B
%d %f
C
%x %f
D
%f %d
答案与解析
正确答案:B
这道题暂未补解析。
27
单选题
适中
下列函数中,用于判断串口接收缓冲区是否有数据的函数是?
A
begin()
B
readBytes()
C
available()
D
read()
答案与解析
正确答案:C
这道题暂未补解析。
31
单选题
适中
ESP32 for Arduino中,Serial.printf()函数输出回车所对应的转义字符是( )。
A
\n
B
\t
C
\r
D
\\
答案与解析
正确答案:C
这道题暂未补解析。
33
单选题
适中
A、B两个设备进行UART串行通信,A设备的TX引脚连接到B设备的引脚为( )。
A
TX
B
RX
C
VCC
D
TX 或 RX
答案与解析
正确答案:B
这道题暂未补解析。
34
单选题
适中
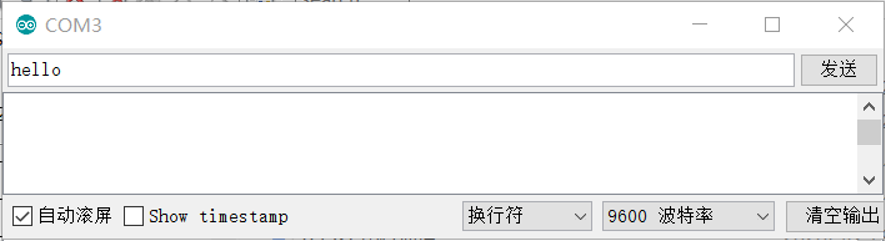
在串口监视器窗口发送数据如下图所示,点击【发送】按钮后,Serial.avaiable()函数返回的值为( )。
A
0
B
5
C
6
D
7
答案与解析
正确答案:C
这道题暂未补解析。
35
单选题
适中
Serial.println(val,format)程序将val以十六进制输出到串口监视器,format应为( )。
A
BIN
B
OCT
C
HEX
D
DEC
答案与解析
正确答案:C
这道题暂未补解析。
39
单选题
适中
执行程序Serial.println(18,format)后,串口监视器显示的值为12,format应为?( )
A
BIN
B
OCT
C
HEX
D
DEC
答案与解析
正确答案:C
这道题暂未补解析。