首页 › 题库 › 机器人编程考级 › 1.1 芯片

机器人编程五级 题库

共 409 道题 ,第 9 / 21 页 · 按题型筛选,点「查看答案」核对解析
161 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino采用LEDC方式进行模拟输出时,取消指定引脚PWM信号输出的函数是?( )

A
ledcSetup()
B
ledcAttachPin()
C
ledcDetachPin()
D
ledcWrite()
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
162 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

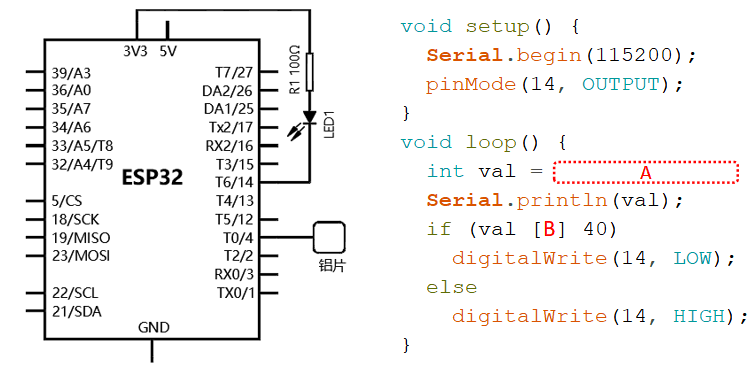
电路搭设和对应的程序如下,当手触摸铝片时,LED灯点亮,程序中A和B分别为?( )
A
hallRead(T0) >
B
hallRead(T0) <
C
touchRead(T0) >
D
touchRead(T0) <
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
163 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

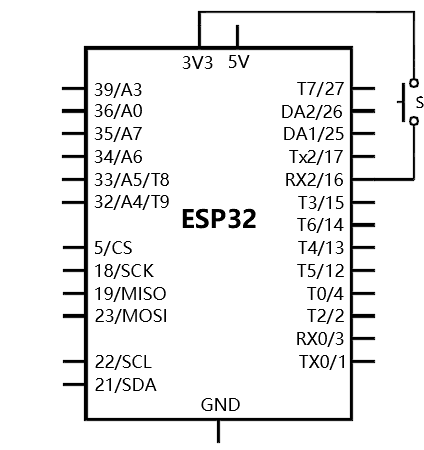
ESP32 for Arduino,读取按键开关S1的返回值,电路搭设如图所示,程序pinMode(16,mode);中mode的值应是?( )
A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
164 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino函数ledcSetup(channel,freq,bit_num)中,bit_num的含义是?( )
A
设置PWM的频率
B
设置PWM的分辨率
C
设置PWM的输出通道号
D
设置PWM的占空比
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
165 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

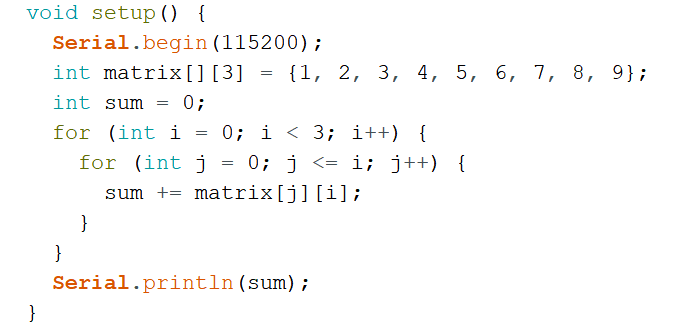
ESP32 for Arduino程序如下,串口监视器显示的结果是?( )

A
10
B
26
C
34
D
45
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
166 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32主控芯片集成了霍尔传感器,下列选项中,有关霍尔传感器描述错误的是?( )

A
霍尔传感器的返回值随着磁场强度的变化而变化
B
可以通过霍尔传感器返回值的正负判断磁场的正负极
C
磁场越强,霍尔传感器的返回值越小
D
霍尔传感器返回值的读取函数是hallRead()
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
167 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

2024 年初,OpenAI 发布了文生视频人工智能生成模型,该模型的名称是?( )

A
ChatGPT
B
DALL-E
C
AlphaFold
D
Sora
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
168 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,可设置模拟信号返回值的分辨率,该功能所对应的函数是?(  )

A
analogRead()
B
analogSetup()
C
analogSetWidth()
D
analogAttach()
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
169 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,使用 touchRead(T0)函数读取 T0 引脚的返回值,当手触碰T0 引脚时,函数返回值的变化趋势是?( )

A
增大
B
变小
C
不确定
D
不变
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
170 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino 函数 ledcSetup(channel,freq,bit_num)的参数中,其中用于设置 PWM 输出频率的参数是?( )

A
ledcSetup
B
channel
C
freq
D
bit_num
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
171 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 主控芯片中,具有 16 通道模拟输出的外设是?( )

A
LEDC
B
SigmaDelta
C
DAC
D
ADC
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
172 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino 所提供 EEPROM 类库的成员函数中,下列选项中,关于成员函数 begin()功能描述正确的是?( )

A
设定 EEPROM 的大小
B
向 EEPROM 中写入数据
C
提交数据,将写入的数据保存到 EEPROM 中
D
从 EEPROM 中读取一个字节的数据
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
173 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,中断设置函数 attachInterrupt(pin, function, mode)中,当参数 mode 的值为 FALLING 时,下列选项中描述正确的是?( )

A
引脚 pin 的电平由低电平变高电平时触发中断
B
引脚 pin 的电平由高电平变低电平时触发中断
C
引脚 pin 的电平发生变化时触发中断
D
引脚 pin 处于低电平时触发中断
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
174 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,下列选项中,关于函数 ledcSetup()的功能描述正确的是?( )
A
设定指定 LEDC 通道的参数
B
将指定通道的 PWM 信号输出到 GPIO 引脚
C
向指定通道输出模拟信号
D
取消指定引脚的 PWM 信号输出
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
175 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

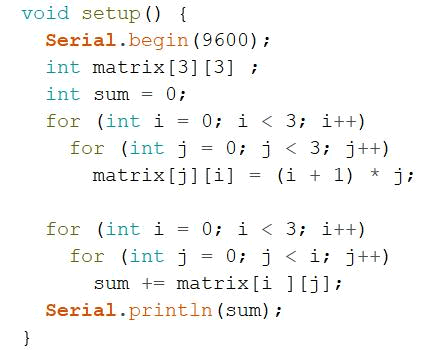
ESP32 for Arduino 程序如下,运行后串口监视器显示的结果是?( )

A
3
B
6
C
7
D
18
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
176 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,实现数字信号输出,函数 pinMode(pin, mode)中,参数mode 的值为?( )

A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
177 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

Arduino UNO/Nano 主控板和 ESP32 主控板,运算符 sizeof(int)的返回值分别是?( )

A
1 2
B
1 4
C
2 2
D
2 4
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
178 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

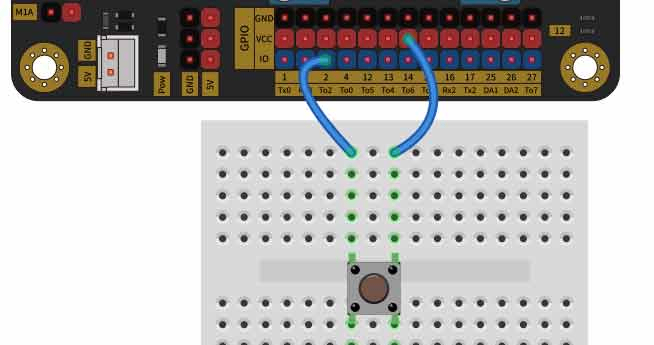
ESP32 for Arduino,通过引脚2读取按键开关的返回值,电路如下图所示,程序pinMode(2, mode);中,参数mode的值是?( )
A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
179 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,中断设置函数 attachInterrupt(pin, function, mode)中,当参数mode的值为RISING时,下列选项中描述正确的是?( )

A
引脚pin的电平由低电平变高电平时触发中断
B
引脚pin的电平由高电平变低电平时触发中断
C
引脚pin处于高电平时触发中断
D
引脚pin处于低电平时触发中断
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
180 单选题 适中 机器人编程考级 ·机器人编程五级 · 1.1 芯片

ESP32 for Arduino,函数ledcSetup(channel,freq,bit_num)的参数中,其中用于设置输出PWM分辨率的参数是?( )

A
ledcSetup
B
channel
C
freq
D
bit_num
答案与解析
正确答案:D
这道题暂未补解析。
题目详情