机器人编程五级 题库
共 818 道题
,第 7 / 41 页
· 按题型筛选,点「查看答案」核对解析
121
单选题
适中
通过shiftOut(dataPin,clockPin,bitOrder,value)函数向74HC595移位寄存器芯片写入数据,下列说法错误的是( )。
A
dataPin引脚和74HC595的Ds引脚相连;
B
clockPin引脚和74HC595的SH_CP引脚相连;
C
bitOrder表示输出位的顺序,分别为MSBFIRST和LSBFIRST;
D
shiftOut函数输入数据时是并入串出。
答案与解析
正确答案:D
这道题暂未补解析。
122
单选题
适中
ESP32 for Arduino中,Serial.printf()函数输出回车所对应的转义字符是( )。
A
\n
B
\t
C
\r
D
\\
答案与解析
正确答案:C
这道题暂未补解析。
126
单选题
适中
A、B两个设备进行UART串行通信,A设备的TX引脚连接到B设备的引脚为( )。
A
TX
B
RX
C
VCC
D
TX 或 RX
答案与解析
正确答案:B
这道题暂未补解析。
128
单选题
适中
ESP32程序中模拟输入的返回值在0~511之间,下列程序正确的是( )。
A
analogSetWidth(9);
B
analogSetWidth(10);
C
analogSetWidth(11);
D
analogSetWidth(12);
答案与解析
正确答案:A
这道题暂未补解析。
129
单选题
适中
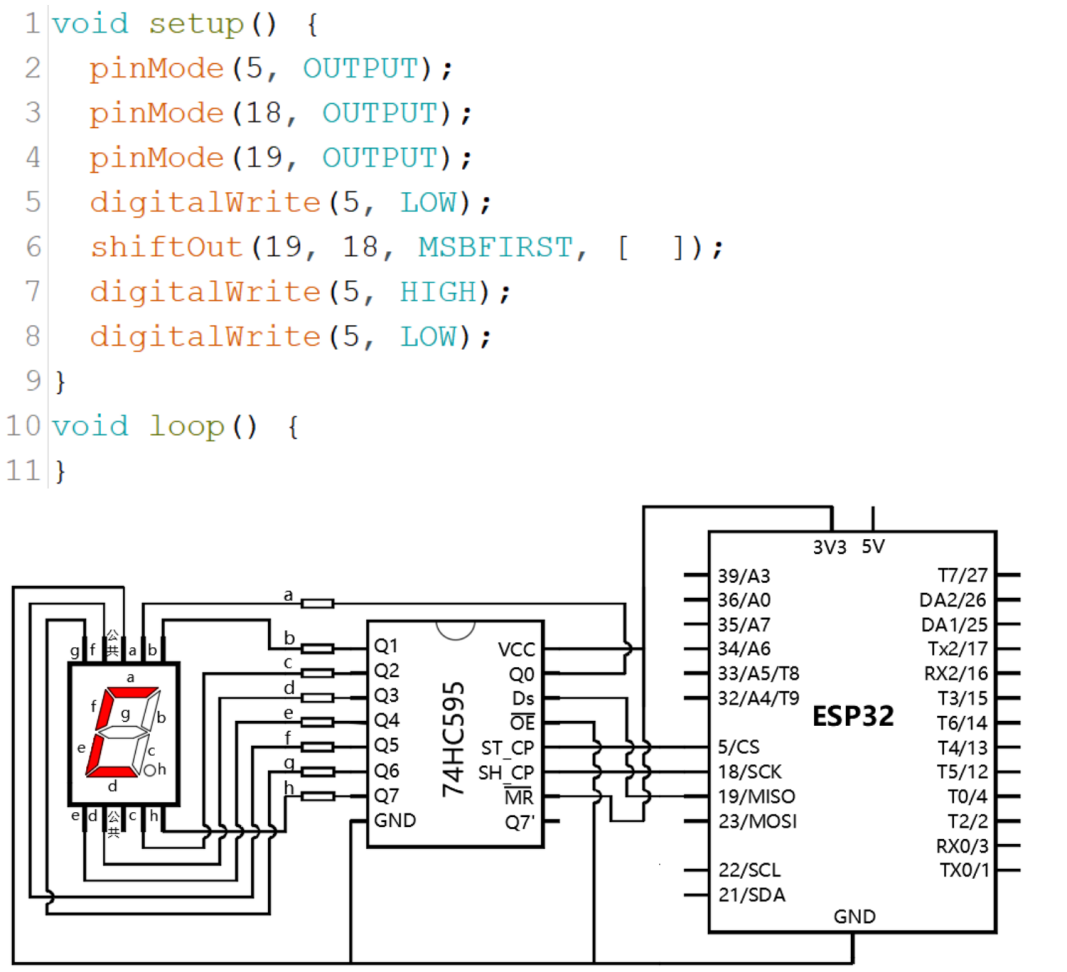
共阴数码管和74HC595芯片连接如下图所示,执行下列程序后,数码管显示的图形如图中红色所示,shiftout程序行[ ]内的数值是?( )
A
0b1100111
B
0b10011000
C
0b11001
D
0b11100110
答案与解析
正确答案:A
这道题暂未补解析。
130
单选题
适中
74HC595移位寄存器模块中,用于控制数据输入速度的引脚是( )。
A
SH_CP
B
ST_CP
C
Ds
D
Q7’
答案与解析
正确答案:A
这道题暂未补解析。
133
单选题
适中
String类库成员函数中,从字符串中截取指定长度字符的成员函数是( )。
A
indexOf()
B
substring()
C
endsWith()
D
length()
答案与解析
正确答案:B
这道题暂未补解析。
134
单选题
适中
ESP32 for Arduino中,用于指定外部中断引脚,并对中断引脚进行初始化设置的函数是( )。
A
pinMode()
B
attachInterrupt()
C
detachInterrupt()
D
touchAttachInterrupt()
答案与解析
正确答案:B
这道题暂未补解析。
135
单选题
适中
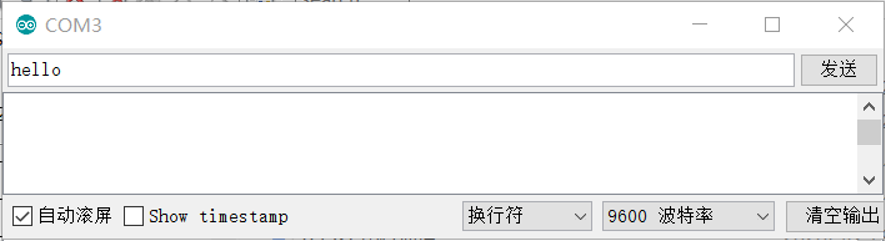
在串口监视器窗口发送数据如下图所示,点击【发送】按钮后,Serial.avaiable()函数返回的值为( )。
A
0
B
5
C
6
D
7
答案与解析
正确答案:C
这道题暂未补解析。
136
单选题
适中
Serial.println(val,format)程序将val以十六进制输出到串口监视器,format应为( )。
A
BIN
B
OCT
C
HEX
D
DEC
答案与解析
正确答案:C
这道题暂未补解析。
137
单选题
适中
ESP32采用LEDC方式进行模拟输出时,将指定通道上的PWM信号映射到指定引脚的函数是( )。
A
ledcSetup()
B
ledcAttachPin()
C
analogWrite()
D
ledcWrite()
答案与解析
正确答案:B
这道题暂未补解析。
139
单选题
适中
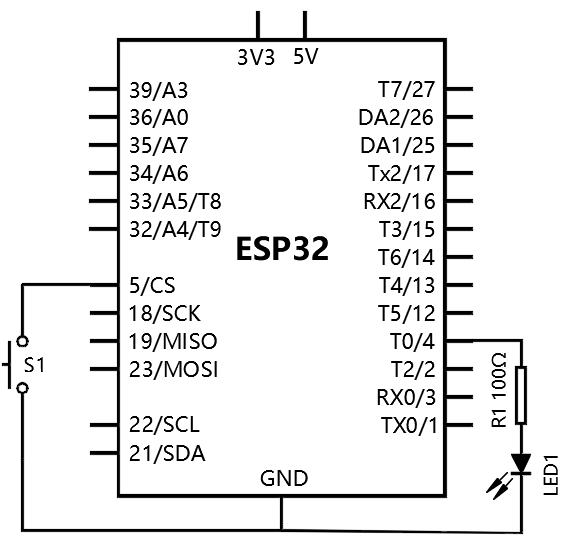
ESP32主控板,实现按键控制LED灯,电路原理图如下图所示,程序pinMode(5,mode)中,mode应为( )。
A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:C
这道题暂未补解析。
140
单选题
适中
UART通信的起始位和停止位分别是( )。
A
高电平 低电平
B
低电平 高电平
C
高电平 高电平
D
低电平 低电平
答案与解析
正确答案:B
这道题暂未补解析。