机器人编程五级 题库
共 818 道题
,第 30 / 41 页
· 按题型筛选,点「查看答案」核对解析
581
多选题
适中
ESP32 WROOM模组集成的如下功能模块中,哪些功能模块是Arduno UNO/Nano所用的Atemga328P芯片所不具备的?( )
A
WiFi
B
蓝牙
C
ADC
D
DAC
答案与解析
正确答案:A,B,D
这道题暂未补解析。
582
多选题
适中
ESP32 for Arduino中,函数Serial.printf()中可用于表示整数输出的格式字符为?( )
A
%o
B
%d
C
%x
D
%f
答案与解析
正确答案:A,B,C
这道题暂未补解析。
583
多选题
适中
有关按键消抖,下列说法正确的是?( )
A
按键抖动是因为按键内金属簧片在接触瞬间是一个连续通断的过程。
B
按键抖动分为前沿抖动和后沿抖动。
C
常用的消抖方式有软件消抖和硬件消抖。
D
一般来说,按键抖动的次数是固定的。
答案与解析
正确答案:A,B,C
这道题暂未补解析。
584
多选题
适中
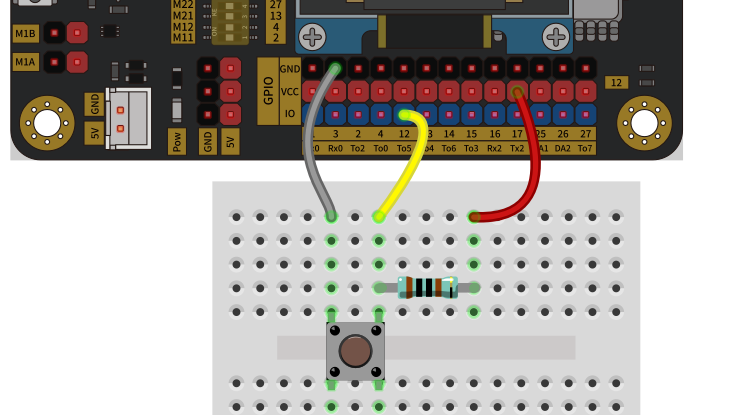
ESP32 for Arduino,电路如图所示,当按键按下时触发中断,对应的中断触发模式有?( )
A
ONLOW
B
CHANGE
C
RISING
D
FALLING
答案与解析
正确答案:B,D
这道题暂未补解析。
585
多选题
适中
ESP32 for Arduino,下列选项所列的数据类型,运算符sizeof()返回值为1的是?( )
A
boolean
B
char
C
byte
D
int
答案与解析
正确答案:A,B,C
这道题暂未补解析。
589
多选题
适中
ESP32 for Arduino,下列函数中,与电容触摸传感器所对应的函数有?
A
touchRead()
B
touchWrite()
C
touchAttachInterrupt()
D
detachTouch()
答案与解析
正确答案:A,C
这道题暂未补解析。
590
多选题
适中
ESP32 for Arduino,使用 pinMode函数设置数字引脚的工作模式,下列四种模式中,与Arduino UNO/Nano主控板共同具有的是?
A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:A,B,C
这道题暂未补解析。
591
多选题
适中
下列四个函数中,哪些函数实现复位功能?
A
bitSet()
B
bitWrite()
C
bitClear()
D
bitRead()
答案与解析
正确答案:B,C
这道题暂未补解析。
593
多选题
适中
ESP32主控板,设置数字引脚为输入模式时,对应的参数有?( )
A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:A,C,D
这道题暂未补解析。
597
多选题
适中
74HC595移位寄存器芯片的数据输入时钟引脚和锁存输出时钟引脚的名称分别是?( )
A
SH_CP
B
ST_CP
C
Ds
D
Q7’
答案与解析
正确答案:A,B
这道题暂未补解析。
598
多选题
适中
下列选项中,ESP32 WROOM模组所具备的外设是?( )
A
GPIO
B
UART
C
霍尔传感器
D
电容触摸传感器
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
599
多选题
适中
下列选项中,属于String类库成员函数的有?( )
A
indexOf()
B
length()
C
endsWith()
D
findUntil()
答案与解析
正确答案:A,B,C
这道题暂未补解析。
600
多选题
适中
有关按键消抖下列说法正确的是?( )
A
按键抖动是因为按键内金属簧片在接触瞬间是一个连续通断的过程
B
按键抖动分为前沿抖动和后沿抖动
C
常用的消抖方式有软件消抖和硬件消抖
D
可以通过delay()函数实现消抖
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。