机器人编程五级 题库
共 818 道题
,第 11 / 41 页
· 按题型筛选,点「查看答案」核对解析
201
单选题
适中
ESP32 for Arduino程序中,采用LEDC方式进行模拟输出时,函数ledcSetup(channel,freq,bit_num)的参数中,bit_num的含义是?( )
A
通道编号
B
PWM的频率
C
分辨率
D
PWM值
答案与解析
正确答案:C
这道题暂未补解析。
202
单选题
适中
下列有关74HC595移位寄存器芯片数据输入和输出的描述正确的是?( )
A
串入串出
B
串入并出
C
并入串出
D
并入并出
答案与解析
正确答案:B
这道题暂未补解析。
204
单选题
适中
String类库成员函数中,从字符串中指定位置截取字符串的函数是?( )
A
indexOf()
B
substring()
C
endsWith()
D
findUntil()
答案与解析
正确答案:B
这道题暂未补解析。
205
单选题
适中
ESP32 for Arduino中,程序Serial.println(sizeof(float))的运行结果是?( )
A
1
B
2
C
4
D
8
答案与解析
正确答案:C
这道题暂未补解析。
207
单选题
适中
ESP32 for Arduino采用LEDC方式进行模拟输出时,函数ledcWrite()的两个参数分别是?( )
A
通道号 PWM
B
PWM 通道号
C
引脚号 占空比
D
占空比 引脚
答案与解析
正确答案:A
这道题暂未补解析。
208
单选题
适中
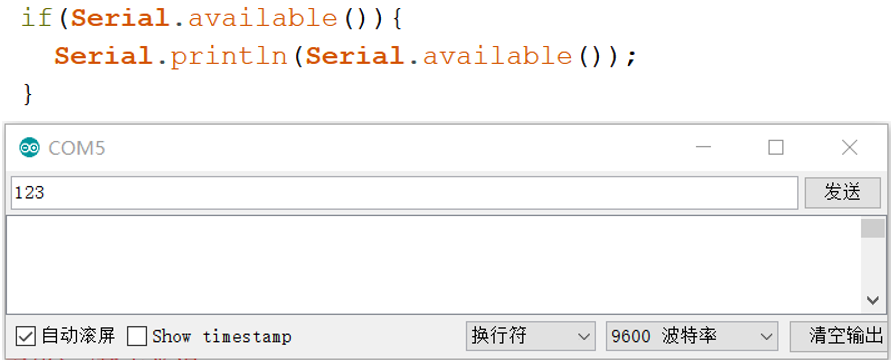
下列程序执行后,在如下图所示的串口监视器窗口中,输入123,然后点击发送按钮,串口监视器窗口显示的内容是?( )
A
123
B
3
C
4
D
5
答案与解析
正确答案:C
这道题暂未补解析。
209
单选题
适中
整型变量val的值为0xC3,函数bitSet(val,4)的运算结果是?( )
A
0xC3
B
0xD3
C
0xE3
D
0xCB
答案与解析
正确答案:B
这道题暂未补解析。
210
单选题
适中
ESP32 for Arduino中,用于设置模拟输入取样分辨率的函数是?( )
A
analogRead()
B
analogSetWidth()
C
dacWrite()
D
ledcWrite()
答案与解析
正确答案:B
这道题暂未补解析。
211
单选题
适中
ESP32主控板,采用按键作为外部中断输入,在不考虑抖动的情况下,一次按键触发两次中断,所对应的中断触发模式是?( )
A
ONLOW
B
CHANGE
C
RISING
D
FALLING
答案与解析
正确答案:B
这道题暂未补解析。
212
单选题
适中
UART进行数据传送时,起始位和停止位的电平分别是?( )
A
低电平 低电平
B
低电平 高电平
C
高电平 低电平
D
高电平 高电平
答案与解析
正确答案:B
这道题暂未补解析。
215
单选题
适中
下列函数中,用于将数据指定位设置为1(置位)的函数是?( )
A
shiftOut()
B
bitSet()
C
bitClear()
D
bitRead()
答案与解析
正确答案:B
这道题暂未补解析。
216
单选题
适中
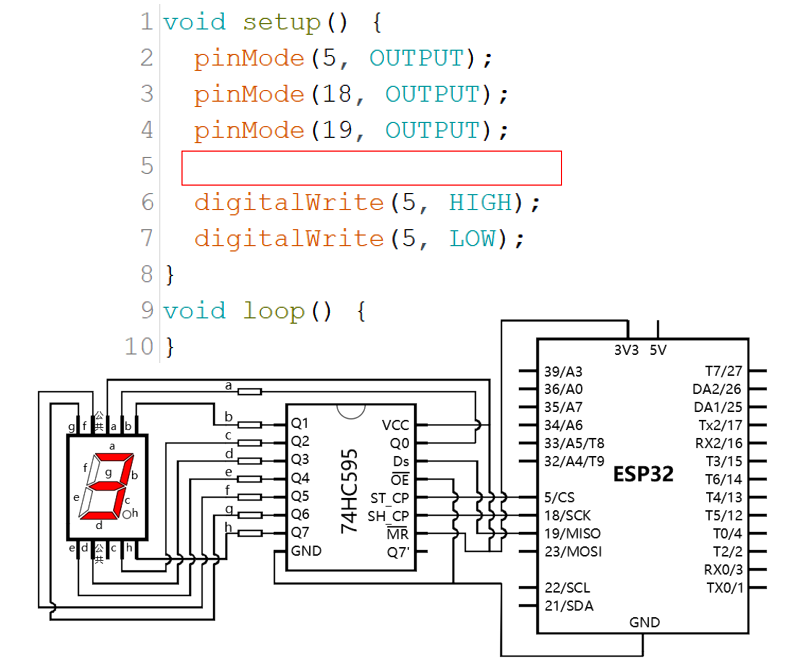
共阳数码管和74HC595芯片连接如下图所示,执行下列程序后,数码管显示的图形如图中红色所示,第5行红框内对应的程序是?( )
A
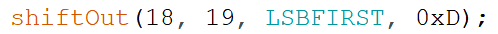
B
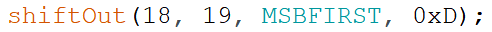
C

D
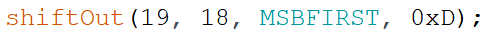
答案与解析
正确答案:C
这道题暂未补解析。
217
单选题
适中
ESP32 for Arduino中,程序Serial.printf()中表示十进制整数输出的格式字符是?( )
A
%c
B
%d
C
%s
D
%f
答案与解析
正确答案:B
这道题暂未补解析。
218
单选题
适中
两个器件通过UART进行数据传送,一个器件的RX引脚连接到另一个器件的引脚是?( )
A
RX
B
TX
C
GND
D
Vcc
答案与解析
正确答案:B
这道题暂未补解析。
219
单选题
适中
ESP32 for Arduino,touchAttachInterrupt()函数的功能是?( )
A
检测当前的磁场强度
B
返回指定电容传感器引脚的中断阈值
C
返回指定引脚电容传感器的值
D
设置指定电容传感器引脚的中断回调函数
答案与解析
正确答案:D
这道题暂未补解析。